Es probable que, dentro de no mucho tiempo, haya robots en los hogares para cuidar de las personas mayores y ayudarlas a vivir de forma independiente. Para ello, tendrán que aprender a realizar todas las pequeñas tareas que podemos hacer sin pensar. Muchos sistemas de IA modernos se entrenan para realizar tareas específicas mediante el análisis de miles de imágenes anotadas de la acción que se lleva a cabo. Aunque estas técnicas ayudan a resolver problemas cada vez más complejos, siguen centrándose en tareas muy específicas y requieren mucho tiempo y potencia de procesamiento para entrenarse.
Si un robot ha de ayudar a cuidar de las personas mayores, la variedad de problemas que encontrará en el hogar será enormemente distinta de estas situaciones de entrenamiento. A lo largo de un día, cabe esperar que los robots hagan desde preparar una taza de té hasta cambiar la ropa de cama mientras mantienen una conversación. Son tareas difíciles que resultan aún más complejas cuando se realizan a la vez. Ningún hogar es igual a otro, lo que significa que los robots tendrán que aprender rápido y adaptarse a su entorno. Como bien sabe cualquiera que comparta una vivienda, los objetos que necesitas no siempre están en el mismo sitio; los robots tendrán que pensar sobre la marcha para encontrarlos.
Un enfoque consiste en desarrollar un robot capaz de aprendizaje permanente que pueda almacenar conocimientos basados en experiencias y descubrir cómo adaptarlos y aplicarlos a nuevos problemas. Tras aprender a preparar una taza de té, las mismas habilidades podrían aplicarse para preparar café.
El mejor agente de aprendizaje que conocen los científicos es la mente humana, capaz de aprender a lo largo de toda la vida: se adapta a entornos complejos y en constante cambio y resuelve a diario una gran variedad de problemas. Modelar cómo aprenden los humanos podría ayudar a desarrollar robots con los que podamos interactuar de forma natural, casi como lo haríamos con otra persona.
Simulación del desarrollo infantil
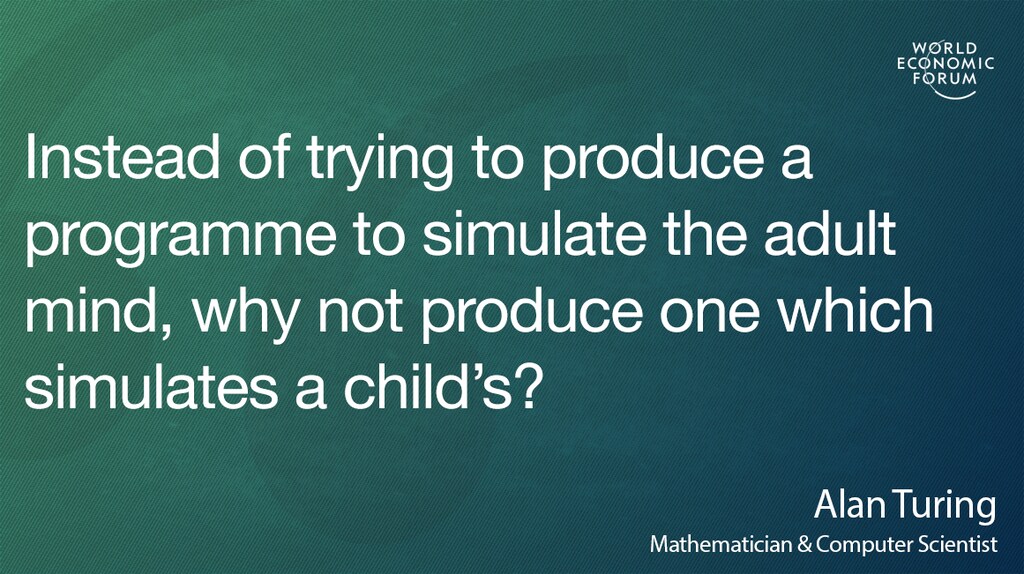
La primera pregunta que hay que plantearse al empezar a modelar a los humanos es: ¿por dónde empezar? Alan Turing, el famoso matemático y pensador en inteligencia artificial dijo una vez:
En lugar de intentar producir un programa que simule la mente adulta, ¿por qué no intentar producir uno que simule la del niño? Si a continuación se sometiera a un curso de educación adecuado, se obtendría el cerebro adulto.
Comparó el cerebro infantil con un cuaderno en blanco que podría llenarse mediante la educación para desarrollar un «sistema» adulto inteligente. Pero ¿cuál es la edad de un niño humano que los científicos deberían intentar modelar e instalar en los robots? ¿Qué conocimientos y habilidades iniciales necesita un robot para empezar?
Los recién nacidos tienen muy limitado lo que pueden hacer y lo que pueden percibir del mundo que les rodea. La fuerza muscular del cuello de un bebé no es suficiente para sostener la cabeza y todavía no han aprendido a controlar sus brazos y piernas.
Empezar desde el mes cero puede parecer muy limitante para un robot, pero las restricciones físicas del bebé en realidad le ayudan a centrar su aprendizaje en un pequeño subconjunto de problemas, como aprender a coordinar sus ojos con lo que oye y ve. Estos pasos forman las etapas iniciales de un bebé que construye un modelo de su propio cuerpo, antes de intentar comprender todas las complejidades del mundo que le rodea.
Aplicamos un conjunto similar de restricciones a un robot, bloqueando inicialmente el movimiento de varias articulaciones para simular la ausencia de control muscular. También ajustamos las imágenes de la visión de la cámara del robot para «ver» el mundo como lo vería un recién nacido: una visión mucho más borrosa de la que están acostumbrados los adultos. En lugar de indicarle al robot cómo moverse, podemos permitirle descubrirlo por sí mismo. La ventaja de esto es que, a medida que las calibraciones cambian con el tiempo o que las extremidades se dañan, el robot podrá adaptarse a estos cambios y seguir funcionando.
Aprender jugando
Nuestros estudios demuestran que, al aplicar estas restricciones al aprendizaje, no solo aumenta la velocidad a la que se adquieren nuevos conocimientos y habilidades, sino que también aumenta la precisión de lo que se aprende.
Al dar al robot el control sobre cuándo se levantan las restricciones —permitiéndole un mayor control sobre sus articulaciones y mejorando su visión— el robot puede controlar su propia velocidad de aprendizaje. Al levantar estas restricciones cuando el robot ha agotado su ámbito actual de aprendizaje, podemos simular el crecimiento muscular en los bebés y permitir que el robot madure a su propio ritmo.
Modelamos cómo aprende un bebé y simulamos los primeros 10 meses de crecimiento. A medida que el robot aprendía correlaciones entre los movimientos motores que realizaba y la información sensorial que recibía, surgieron en su comportamiento conductas estereotipadas observadas en bebés, como la “observación de las manos”, en la que los niños pasan largos periodos mirando fijamente sus manos mientras se mueven.
A medida que el robot aprende a coordinar su propio cuerpo, el siguiente gran hito que alcanza es empezar a comprender el mundo que le rodea. El juego es una parte fundamental del aprendizaje infantil. Les ayuda a explorar su entorno, probar diversas posibilidades y conocer los resultados.
Al principio, puede tratarse de algo tan sencillo como golpear una cuchara contra una mesa o intentar meter diversos objetos en la boca, pero esto puede evolucionar hacia construir torres de bloques, emparejar formas o encajar objetos en los huecos correctos. Todas estas actividades son experiencias constructivas que sentarán las bases de habilidades posteriores, como encontrar la llave adecuada para una cerradura y las habilidades motoras finas necesarias para introducir la llave en la cerradura y girarla.
En el futuro, basándose en estas técnicas, los robots podrían disponer de los medios para aprender y adaptarse a los entornos complejos y a los retos que los humanos dan por sentados en la vida cotidiana. Algún día, podría significar robots cuidadores tan en sintonía con las necesidades humanas y tan capaces de satisfacerlas como otra persona.