Investigadores del MIT han creado un sistema de localización sin baterías denominado Underwater Backscatter Localization (UBL).
UBL refleja señales moduladas de su entorno, lo que proporciona a los investigadores información de posicionamiento con energía neta cero.
Podría convertirse en una herramienta clave para los conservacionistas marinos, los científicos del clima y la Armada de los EE. UU.
Este nuevo enfoque podría dar pie a una era de exploración oceánica sin baterías, con aplicaciones que abarcan desde la conservación marina hasta la acuicultura.
El GPS no es impermeable. El sistema de navegación depende de las ondas de radio, que se degradan rápidamente en los líquidos, incluida el agua de mar. Para rastrear objetos submarinos, como drones o ballenas, los investigadores recurren a la señalización acústica. Pero los dispositivos que generan y emiten sonido suelen requerir baterías: voluminosas y de corta duración, que necesitan cambiarse con regularidad. ¿Podríamos prescindir de ellas?
Los investigadores del MIT creen que sí. Han creado un sistema de localización sin baterías denominado Underwater Backscatter Localization (UBL). En lugar de emitir sus propias señales acústicas, UBL refleja señales moduladas de su entorno. Esto proporciona a los investigadores información de posicionamiento con energía neta cero. Aunque la tecnología aún está en desarrollo, UBL podría convertirse algún día en una herramienta clave para los conservacionistas marinos, los científicos del clima y la Armada de los EE. UU.
Estos avances se describen en un artículo que se presenta esta semana en el taller Hot Topics in Networks de la Association for Computing Machinery, elaborado por miembros del grupo Signal Kinetics del Media Lab. La científica investigadora Reza Ghaffarivardavagh dirigió el artículo, junto con los coautores Sayed Saad Afzal, Osvy Rodriguez y Fadel Adib, quien dirige el grupo, ocupa la cátedra Doherty de Aprovechamiento del Océano y es profesor asociado en el Media Lab del MIT y en el Departamento de Ingeniería Eléctrica e Informática del MIT.
«Con gran consumo de energía»
Es prácticamente imposible escapar del alcance del GPS en la vida moderna. La tecnología, que se basa en señales de radio transmitidas por satélite, se utiliza en el transporte marítimo, la navegación, la publicidad dirigida y mucho más. Desde su introducción en los años setenta y ochenta, el GPS ha cambiado el mundo. Pero no ha cambiado el océano. Si quisieras esconderte del GPS, tu mejor opción sería bajo el agua.
Debido a que las ondas de radio se deterioran rápidamente al atravesar el agua, las comunicaciones submarinas suelen depender en cambio de señales acústicas. Las ondas sonoras viajan más rápido y más lejos bajo el agua que en el aire, lo que las convierte en una forma eficiente de enviar datos. Pero existe un inconveniente.
«El sonido consume mucha energía», afirma Adib. En los dispositivos de rastreo que producen señales acústicas, «sus baterías pueden agotarse muy rápidamente». Esto dificulta el seguimiento preciso de objetos o animales durante largos periodos: cambiar una batería no es tarea sencilla cuando está colocada en una ballena migratoria. Por ello, el equipo buscó una forma de utilizar el sonido sin baterías.
Buenas vibraciones
El grupo de Adib recurrió a un recurso singular que ya había utilizado anteriormente para la señalización acústica de bajo consumo: los materiales piezoeléctricos. Estos materiales generan su propia carga eléctrica en respuesta al estrés mecánico, como cuando reciben el impacto de ondas sonoras que vibran. Los sensores piezoeléctricos pueden entonces utilizar esa carga para reflejar selectivamente algunas ondas sonoras de vuelta a su entorno. Un receptor traduce esa secuencia de reflexiones, denominada retrodispersión, en un patrón de unos (para las ondas sonoras reflejadas) y ceros (para las ondas sonoras no reflejadas). El código binario resultante puede transportar información sobre la temperatura o la salinidad del océano.
En principio, la misma tecnología podría proporcionar información sobre la ubicación. Una unidad de observación podría emitir una onda sonora y, a continuación, medir el tiempo que tarda esa onda en reflejarse en el sensor piezoeléctrico y regresar a la unidad de observación. El tiempo transcurrido podría utilizarse para calcular la distancia entre el observador y el sensor piezoeléctrico. Pero, en la práctica, medir el tiempo de esa retrodispersión es complicado, porque el océano puede funcionar como una cámara de eco.
Las ondas sonoras no viajan solo directamente entre la unidad de observación y el sensor. También rebotan entre la superficie y el lecho marino, regresando a la unidad en momentos diferentes. «Empiezas a encontrarte con todas estas reflexiones», afirma Adib. «Eso complica el cálculo de la ubicación». Tener en cuenta las reflexiones es un desafío aún mayor en aguas poco profundas: la corta distancia entre el lecho marino y la superficie hace que las señales de rebote que confunden sean más intensas.
Los investigadores resolvieron el problema de las reflexiones mediante el «salto de frecuencia». En lugar de enviar señales acústicas a una sola frecuencia, la unidad de observación envía una secuencia de señales a lo largo de un rango de frecuencias. Cada frecuencia tiene una longitud de onda diferente, por lo que las ondas sonoras reflejadas regresan a la unidad de observación con fases distintas. Al combinar la información sobre el tiempo y la fase, el observador puede determinar con precisión la distancia hasta el dispositivo de rastreo. El salto de frecuencia dio buenos resultados en las simulaciones de aguas profundas de los investigadores, pero necesitaron una salvaguarda adicional para atravesar el ruido de reverberación de las aguas poco profundas.
Allí donde los ecos proliferan entre la superficie y el lecho marino, los investigadores tuvieron que ralentizar el flujo de información. Redujeron la velocidad de transmisión de bits, esencialmente esperando más tiempo entre cada señal que enviaba la unidad de observación. Así, los ecos de cada bit podían disiparse antes de interferir potencialmente con el siguiente. Mientras que una velocidad de 2000 bits por segundo era suficiente en las simulaciones de aguas profundas, los investigadores tuvieron que reducirla a 100 bits por segundo en aguas poco profundas para obtener una reflexión de señal clara procedente del dispositivo de rastreo. Pero una velocidad de bits lenta no lo resolvía todo.
Para rastrear objetos en movimiento, los investigadores tuvieron que aumentar la velocidad de transmisión de bits. Mil bits por segundo era demasiado lento para localizar con precisión un objeto simulado que se desplazaba por aguas profundas a 30 centímetros por segundo. «Cuando se obtiene información suficiente para localizar el objeto, este ya se ha desplazado de su posición», explica Afzal. A una velocidad ágil de 10 000 bits por segundo, lograron rastrear el objeto en aguas profundas.
Exploración eficiente
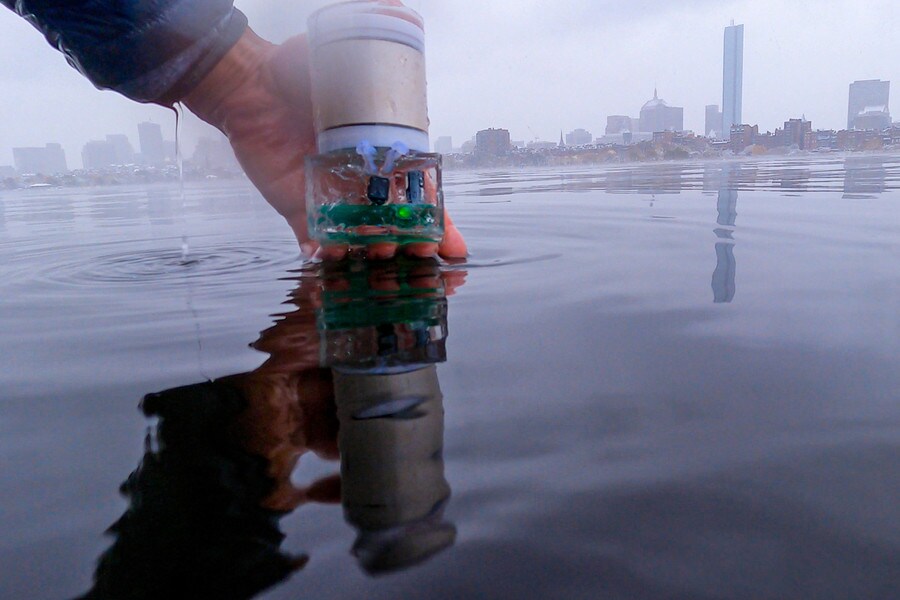
El equipo de Adib trabaja para mejorar la tecnología UBL, en parte resolviendo desafíos como el conflicto entre la baja velocidad de bits necesaria en aguas poco profundas y la alta velocidad necesaria para rastrear el movimiento. Están solucionando los problemas mediante pruebas en el río Charles. «Realizamos la mayoría de los experimentos el último invierno», afirma Rodriguez. Eso incluyó algunos días con hielo en el río. «No fue muy agradable».
Más allá de las condiciones, las pruebas proporcionaron una prueba de concepto en un entorno desafiante de aguas poco profundas. UBL estimó la distancia entre un transmisor y un nodo de retrodispersión a distintas distancias, de hasta casi medio metro. El equipo trabaja para aumentar el alcance de UBL en el campo y espera probar el sistema con sus colaboradores de la Institución Oceanográfica Woods Hole, en Cape Cod.
Esperan que UBL pueda impulsar un auge de la exploración oceánica. Ghaffarivardavagh señala que los científicos disponen de mejores mapas de la superficie lunar que del fondo marino. «¿Por qué no podemos enviar vehículos submarinos no tripulados en una misión para explorar el océano? La respuesta es: los perderemos», afirma.
UBL podría algún día ayudar a que los vehículos autónomos permanezcan localizados bajo el agua, sin gastar la preciada energía de sus baterías. La tecnología también podría ayudar a que los robots submarinos trabajen con mayor precisión y proporcionar información sobre los efectos del cambio climático en el océano. «Hay muchas aplicaciones», afirma Adib. «Esperamos comprender el océano a gran escala. Es una visión a largo plazo, pero eso es lo que buscamos y lo que nos entusiasma».
Este trabajo contó en parte con el respaldo de la Oficina de Investigación Naval de EE. UU.




