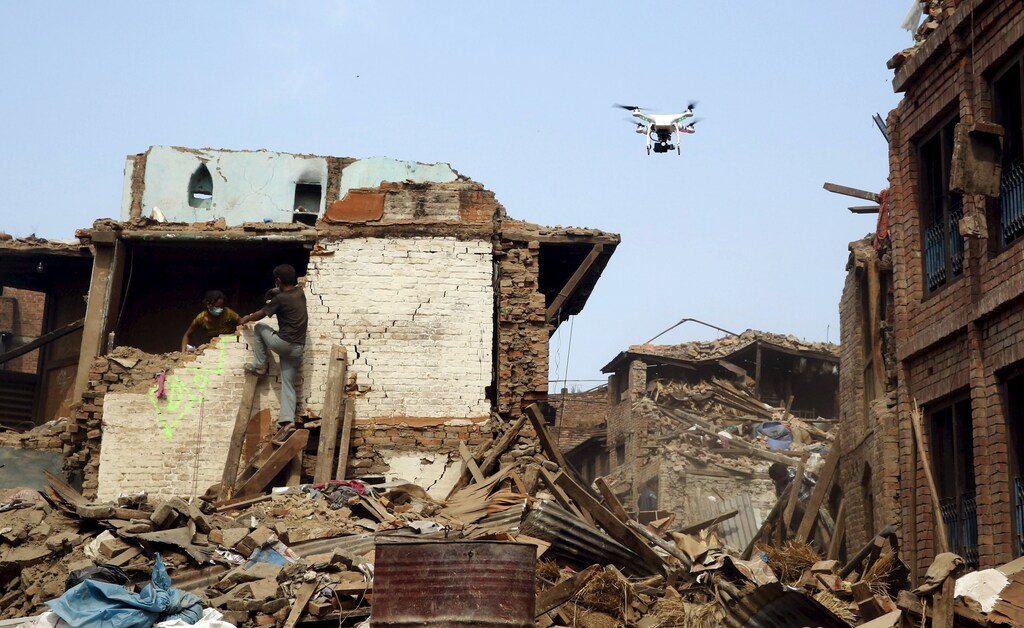
Cuando se producen catástrofes –ya sean naturales, como una inundación o un terremoto, o provocadas por el ser humano, como un tiroteo masivo o un atentado con bomba–, puede resultar sumamente peligroso enviar a los primeros intervinientes, aunque haya personas que necesitan ayuda con urgencia.
Los drones son útiles y están contribuyendo a las labores de recuperación tras los mortíferos tornados de Alabama, pero la mayoría requiere pilotos individuales que manejan las aeronaves no tripuladas mediante control remoto. Esto limita la rapidez con que los equipos de rescate pueden observar toda la zona afectada y puede retrasar la llegada de la ayuda real a las víctimas.
Los drones autónomos podrían cubrir más terreno con mayor rapidez, pero solo serían más eficaces si pudieran, por sí mismos, ayudar a los equipos de rescate a identificar a las personas que necesitan auxilio. En el Laboratorio de Visión de la Universidad de Dayton, estamos trabajando en el desarrollo de sistemas que pueden ayudar a localizar personas o animales, especialmente aquellos que podrían haber quedado atrapados bajo escombros. Nuestra tecnología imita el comportamiento de un rescatador humano: observa brevemente amplias zonas y elige con rapidez regiones específicas en las que centrarse para examinarlas con mayor detenimiento.
Buscar un objeto en una escena caótica
Las zonas afectadas por catástrofes suelen estar llenas de árboles caídos, edificios derrumbados, carreteras destrozadas y otros escombros o desorden que pueden dificultar enormemente la localización de las víctimas que necesitan rescate.
Mi equipo de investigación ha desarrollado un sistema de red neuronal artificial que puede ejecutarse en un ordenador a bordo de un dron. Este sistema puede emular algunas de las excelentes formas en que funciona la visión humana. Analiza las imágenes captadas por la cámara del dron y comunica los hallazgos relevantes a los supervisores humanos.
En primer lugar, nuestro sistema procesa las imágenes para mejorar su nitidez. Del mismo modo que las personas entrecierran los ojos para ajustar el enfoque, nuestras tecnologías realizan estimaciones detalladas de las zonas más oscuras de una escena y aclaran las imágenes mediante cálculo. Cuando las imágenes están demasiado veladas o con niebla, el sistema detecta que son demasiado brillantes y reduce el blanco excesivo de la imagen para ver con más claridad la escena real.
En un entorno lluvioso, el cerebro humano emplea una estrategia brillante para ver con claridad. Al advertir las partes de una escena que no cambian –y también las que sí cambian, a medida que caen las gotas de lluvia–, las personas pueden ver razonablemente bien a pesar de la lluvia. Nuestra tecnología utiliza la misma estrategia, examinando de forma continua el contenido de cada ubicación en una secuencia de imágenes para obtener información clarasobre los objetos de esa ubicación.
También hemos desarrollado una tecnología que puede hacer que las imágenes captadas por una cámara transportada por dron sean más grandes, más brillantes y más nítidas. Al ampliar el tamaño de la imagen, tanto los algoritmos como las personas pueden distinguir con más claridad los rasgos clave.
Confirmación de objetos de interés
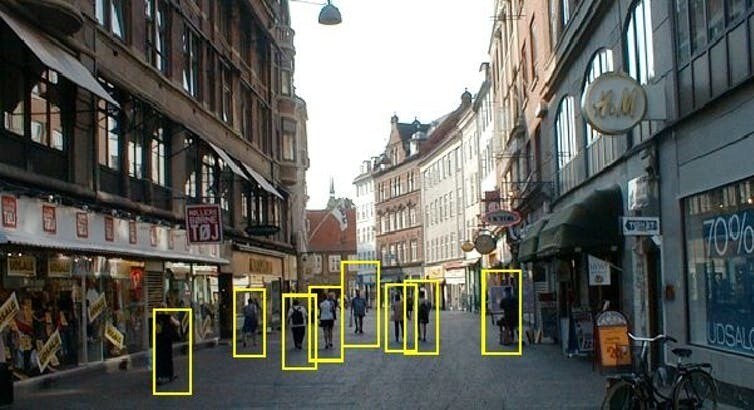
Nuestro sistema puede identificar personas en diversas posiciones, como tumbadas boca abajo o hechas un ovillo en posición fetal, incluso desde distintos ángulos de visión y con condiciones de iluminación variables.
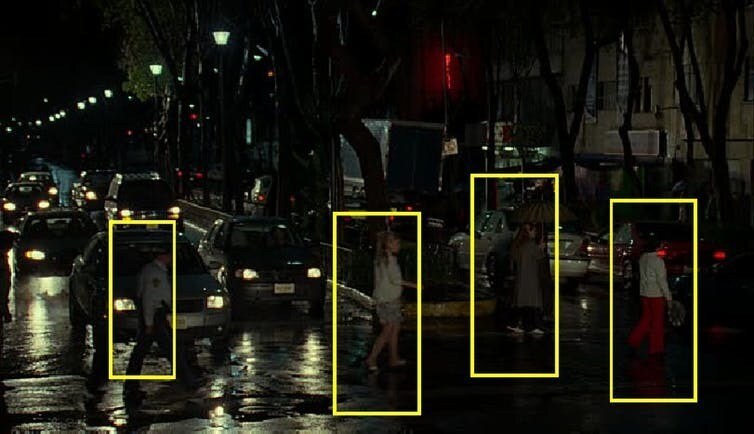
El cerebro humano puede observar una vista de un objeto y imaginar cómo se vería desde otros ángulos. Cuando la policía emite una alerta pidiendo al público que busque a alguien, suele incluir una fotografía fija, sabiendo que la mente de quienes la ven imaginará vistas tridimensionales de cómo podría lucir esa persona y podrá reconocerla en la calle, aunque no vea exactamente la misma perspectiva que la foto. Aplicamos esta estrategia mediante el cálculo de modelos tridimensionales de personas, ya sean formas humanas genéricas o proyecciones más detalladas de personas concretas. Esos modelos se utilizan para encontrar similitudes cuando una persona aparece en una escena.
También hemos desarrollado un método para detectar partes de un objeto sin necesidad de ver el conjunto. Nuestro sistema puede entrenarse para detectar y localizar una pierna que asoma bajo los escombros, una mano que saluda a distancia o una cabeza que sobresale por encima de una pila de bloques de madera. Puede distinguir a una persona o un animal de un árbol, un arbusto o un vehículo.
Unir las piezas
Durante su primer barrido del terreno, nuestro sistema imita el enfoque de un observador aéreo: examina el suelo para identificar posibles objetos de interés o zonas que merezcan un análisis más detallado, y luego observa con mayor atención. Por ejemplo, un piloto de aeronave que busca un camión en tierra normalmente prestaría menos atención a lagos, estanques, campos de cultivo y parques infantiles, porque es menos probable que los camiones se encuentren en esas zonas. Nuestra tecnología autónoma emplea la misma estrategia para centrar el área de búsqueda en las regiones más relevantes de la escena.
A continuación, nuestro sistema analiza cada región seleccionada para obtener información sobre la forma, la estructura y la textura de los objetos que contiene. Cuando detecta un conjunto de rasgos que coincide con un ser humano o con una parte del cuerpo humano, lo marca como ubicación de una víctima.
El dron también recopila datos GPS sobre su ubicación y detecta la distancia que lo separa de los demás objetos que fotografía. Con esa información, el sistema calcula con exactitud la ubicación de cada persona que necesita asistencia y alerta a los equipos de rescate.
Todo este proceso –captar una imagen, procesarla para lograr la máxima visibilidad y analizarla para identificar a las personas que podrían estar atrapadas u ocultas– tarda alrededor de una quinta parte de segundo en el ordenador portátil convencional que transporta el dron, junto con su cámara de alta resolución.
El ejército de los EE. UU. está interesado en esta tecnología. Hemos trabajado con el U.S. Army Medical Research and Materiel Command para localizar a heridos en un campo de batalla que necesitan rescate. Hemos adaptado este trabajo para atender a empresas de servicios públicos que buscan intrusiones en los trazados de las tuberías provocadas por maquinaria de construcción o vehículos que puedan dañar las tuberías. Las empresas de servicios públicos también están interesadas en detectar nuevas construcciones de edificios cerca de los trazados de las tuberías. Todos estos grupos –y muchos más– están interesados en una tecnología que pueda ver como lo hacen las personas, especialmente en lugares donde las personas no pueden estar.




