Ingenieros han probado con éxito un robot de cuatro patas que adapta su cuerpo para caminar sobre nuevas superficies a medida que las detecta.
Este avance podría mejorar la eficacia de las exploraciones espaciales y de las tareas en lugares demasiado peligrosos para las personas, como los reactores nucleares.
El robot utiliza un modelo de aprendizaje automático para predecir continuamente la mejor forma corporal para el terreno por el que está a punto de caminar.
Imagina correr por un camino de cemento y, de repente, atravesar arena seca. Para mantener el equilibrio, tendrías que reducir la velocidad y cambiar tu forma de correr. Del mismo modo, un robot caminante tendría que cambiar su forma de andar para adaptarse a distintas superficies.
Por lo general, los humanos y la mayoría de los robots solo podemos cambiar cómo corremos. Pero ¿y si también pudiéramos cambiar la forma de nuestro cuerpo para correr lo más rápido y seguro posible sobre cualquier superficie?
Nos gustaría poder recurrir a los robots para realizar tareas difíciles y peligrosas, desde inspeccionar reactores nucleares averiados hasta explorar el espacio. En estas tareas, un cuerpo estático podría limitar la capacidad de adaptación del robot. Un cuerpo que cambia de forma podría marcar la diferencia entre el éxito y el fracaso en estos entornos impredecibles. Mejor aún, un robot capaz de cambiar de forma podría aprender cuál es la mejor forma corporal para distintos entornos y adaptarse a otros nuevos a medida que los encuentra.
En colaboración con la Universidad de Oslo, hemos probado con éxito esta idea con un robot de cuatro patas que adapta su cuerpo para caminar sobre nuevas superficies a medida que las detecta y que rinde mejor que un robot de cuerpo estático. Nuestra investigación está publicada en Nature Machine Intelligence.
Un cuadrúpedo que cambia de forma
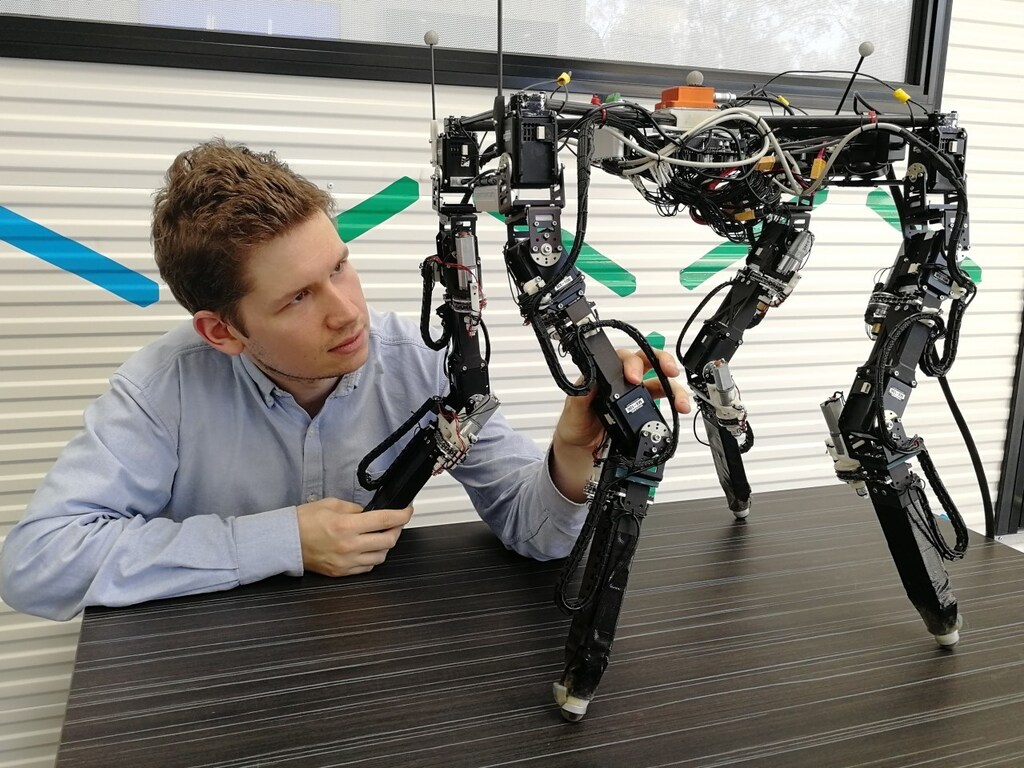
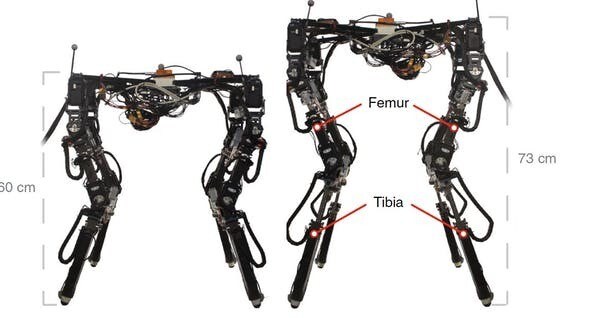
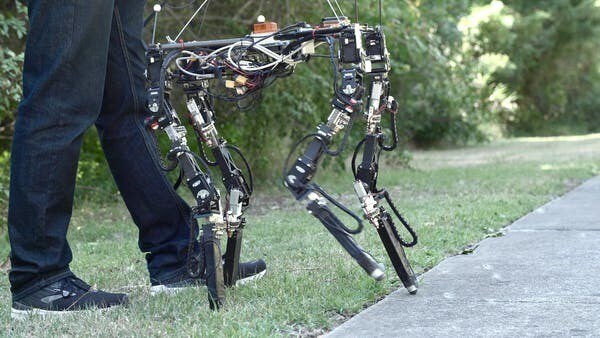
DyRET, el Robot Dinámico para Pruebas Corporizadas (Dynamic Robot for Embodied Testing), o «el animal» en noruego, según su creador, Tønnes Nygaard, fue diseñado para explorar la idea de un robot capaz de cambiar de forma. Cada una de las cuatro patas de DyRET tiene dos secciones telescópicas, lo que le permite cambiar la longitud de los huesos del muslo o de la parte inferior de la pata. Los ajustes se realizan mediante motores integrados en las patas, y las longitudes pueden cambiarse automáticamente mientras el robot está en funcionamiento.
Los motores pueden cambiar la altura de DyRET en torno a un 20 %, de 60 cm a 73 cm. Esos 13 cm marcan una diferencia enorme en su forma de caminar. Con las patas cortas, DyRET es estable, pero lento, y tiene un centro de gravedad bajo. En su configuración más alta, es más inestable al caminar, pero da zancadas mucho más largas, lo que le permite desplazarse más rápido y pasar por encima de obstáculos.
DyRET también tiene sensores para detectar sobre qué tipo de superficie camina. Cada una de sus patas cuenta con un sensor de fuerza que puede percibir la dureza del suelo. Una cámara 3D apunta al suelo entre las patas delanteras de DyRET para estimar lo irregular que es.
Aprender a adaptarse
Mientras camina, DyRET percibe continuamente el entorno mediante sus patas y su cámara 3D. Cuando el robot detecta un cambio en las condiciones del suelo, puede adoptar la longitud de patas más adecuada. Pero ¿cómo sabe qué forma corporal funciona mejor?
Exploramos dos maneras de que DyRET aprendiera la mejor configuración de patas para distintas situaciones: en un entorno controlado, en interiores y con superficies conocidas, y en una prueba al aire libre en el mundo real.
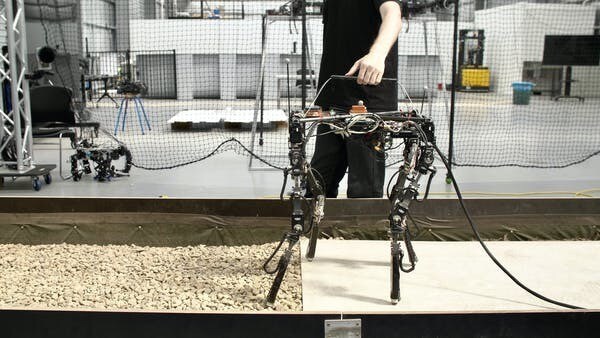
En nuestras pruebas controladas, DyRET caminó dentro de cajas de unos 5 metros de largo que contenían distintas superficies: arena, grava y placas rígidas de fibrocemento. El robot caminó sobre cada material con 25 configuraciones distintas de patas para registrar la eficiencia de sus movimientos. Con estos datos, probamos la capacidad del robot para detectar automáticamente cambios en la superficie de las cajas y elegir la mejor forma corporal.
Nuestros experimentos controlados demostraron que DyRET podía adaptar su cuerpo con éxito a superficies sobre las que ya había caminado, pero el mundo real es mucho más variable e impredecible. Demostramos que este método podía ampliarse a terrenos desconocidos al estimar la mejor forma corporal para cualquier superficie que encontrara el robot.
En nuestros experimentos al aire libre, DyRET utilizó un modelo de aprendizaje automático, inicializado con conocimientos obtenidos en las pruebas controladas sobre la mejor configuración de patas para cada combinación de dureza e irregularidad del terreno. Mientras camina, el robot predice continuamente la mejor forma corporal para el terreno que va encontrando y actualiza su modelo con mediciones de su capacidad para caminar. En nuestros experimentos, las predicciones de DyRET mejoraron a medida que caminaba, lo que le permitió generar rápidamente movimientos eficientes, incluso en terrenos que no había visto antes.
¿Son los robots que cambian de forma el futuro?
DyRET explora la idea de la «cognición corporizada» en un robot: es decir, que el cuerpo físico de un robot puede ayudarle a resolver problemas en colaboración con su cerebro de software, al vincular estrechamente ambos con el entorno. En vez de ser una limitación para el movimiento de DyRET, su cuerpo constituye en sí mismo una forma de adaptación para resolver problemas en entornos difíciles.
Esto resulta muy beneficioso, sobre todo cuando no podemos predecir de antemano las condiciones ambientales exactas, lo que dificulta mucho elegir una única forma «adecuada» para el robot. En cambio, estos robots se adaptarían a una gran variedad de condiciones ambientales cambiando de forma.
Nuestra prueba de concepto tiene importantes implicaciones para el futuro del diseño robótico, pues permitiría explorar entornos hoy inaccesibles, muy difíciles y variables. En el futuro, los robots capaces de cambiar de forma podrían utilizarse en el fondo marino o en misiones espaciales de larga duración.