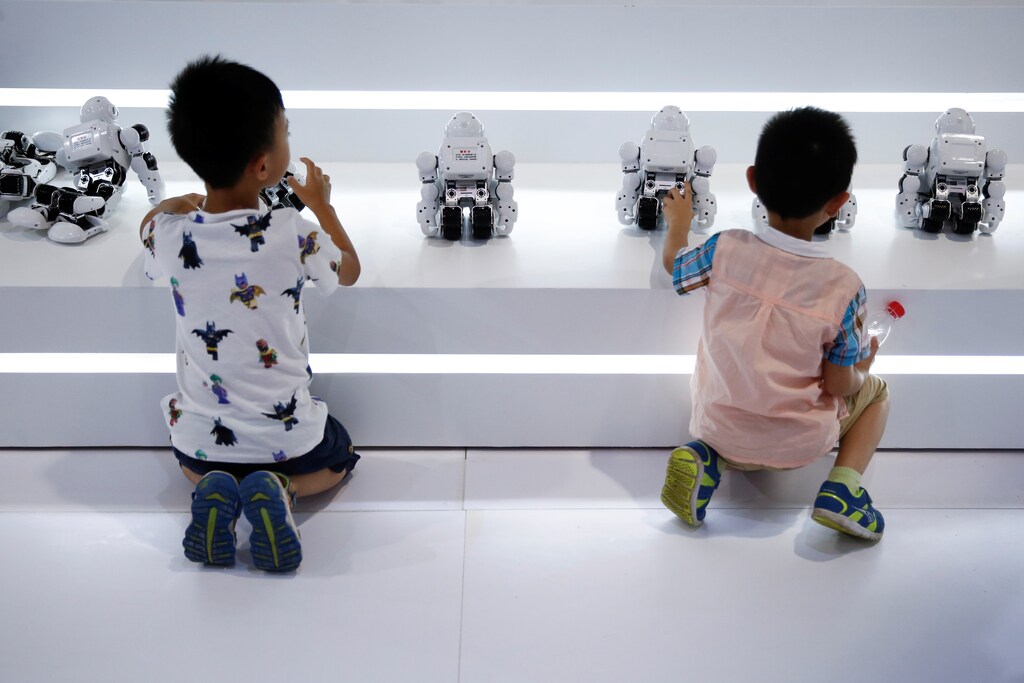
Se ha sostenido que la capacidad de los seres humanos para reconocer señales sociales es crucial para dominar la inteligencia social, pero ¿pueden los robots aprender a interpretar las señales sociales humanas y adaptar o corregir su propio comportamiento en consecuencia?
En un estudio reciente, los investigadores examinaron cómo reaccionan las personas ante robots que muestran un comportamiento erróneo, en comparación con robots que funcionan a la perfección. Los resultados, publicados en Frontiers in Robotics and AI, muestran que los participantes sintieron una preferencia significativamente mayor por el robot que cometía errores que por el robot que interactuaba sin fallos.
«Nuestros resultados muestran que descifrar las señales sociales de una persona puede ayudar al robot a entender que hay un error y, después, reaccionar en consecuencia», afirma la autora de correspondencia, Nicole Mirnig, doctoranda en el Centro de Interacción Persona-Ordenador de la Universidad de Salzburgo, Austria.
Aunque la robótica social es un campo que avanza rápidamente, los robots sociales aún no han alcanzado un nivel técnico que les permita funcionar sin cometer errores. A pesar de ello, la mayoría de los estudios del campo parten del supuesto de que los robots funcionan sin fallos. «A menudo no se tienen más en cuenta las alternativas derivadas de condiciones imprevisibles que surgen durante un experimento, o simplemente se excluyen», afirma Nicole Mirnig. «La investigación científica rigurosa implica seguir un código de conducta estricto. Sin embargo, creemos que los casos de interacción errónea entre personas y robots encierran muchos conocimientos que pueden ayudarnos a mejorar aún más la calidad de la interacción en nuevas dimensiones. Pensamos que, como la mayor parte de la investigación se centra en la interacción perfecta, se pasan por alto muchos aspectos que podrían ser cruciales».
Para examinar las señales sociales de las personas que interactuaban con el robot después de que este cometiera un error, el equipo de investigación programó deliberadamente un comportamiento erróneo en la rutina de un robot NAO de aspecto humano e hizo que los participantes interactuaran con él. Midieron la simpatía que despertaba el robot, su antropomorfismo y la inteligencia que se le atribuía, y analizaron la reacción de los usuarios cuando el robot cometía un error. Mediante la codificación de vídeos, los investigadores pudieron reproducir sus hallazgos de estudios anteriores y mostrar que las personas responden al comportamiento erróneo de los robots con señales sociales. A través de entrevistas y valoraciones de los usuarios, el equipo de investigación descubrió que, sorprendentemente, los robots que cometían errores no se percibían como significativamente menos inteligentes ni menos antropomórficos que los robots que funcionaban a la perfección. De hecho, aunque las personas reconocían los errores del robot, lo calificaban como más agradable que su equivalente que funcionaba a la perfección.
«Nuestros resultados mostraron que a los participantes les gustó significativamente más el robot que cometía errores que el que no tenía fallos. Este hallazgo confirma el efecto Pratfall, según el cual el atractivo de las personas aumenta cuando cometen un error», afirma Nicole Mirnig. «Explorar específicamente los casos de interacción errónea podría ser útil para seguir mejorando la calidad de la interacción entre personas y robots. Por ejemplo, un robot que detecte un problema en la interacción interpretando correctamente las señales sociales del usuario podría hacerle saber que ha entendido el problema y aplicar activamente estrategias para corregir el error».
Estos hallazgos tienen implicaciones prometedoras para el campo de la robótica social, ya que subrayan la importancia de que quienes crean robots tengan presentes las posibles imperfecciones al diseñarlos. En lugar de dar por sentado que un robot se comportará a la perfección, aceptar los defectos de la tecnología de robots sociales podría abrir camino al desarrollo de robots que cometan errores y aprendan de ellos. Esto también haría que resultaran más agradables para las personas. «Estudiar las causas del comportamiento imperfecto de los robots permitirá crear personajes robóticos más verosímiles y una interacción más natural», concluye Nicole Mirnig.




