Movimientos menos torpes
Algunos creen que los robots más sofisticados siempre tienen forma humanoide. Las limitaciones de esa forma, sin embargo, se hacen evidentes cuando los robots empiezan a caminar. Estos androides pueden parecer humanos, pero apenas se mueven como tales. Es evidente que imitar a los humanos plantea un problema de diseño, así que los investigadores han concluido que, para crear robots que se muevan a la perfección, es mejor imitar a los insectos.
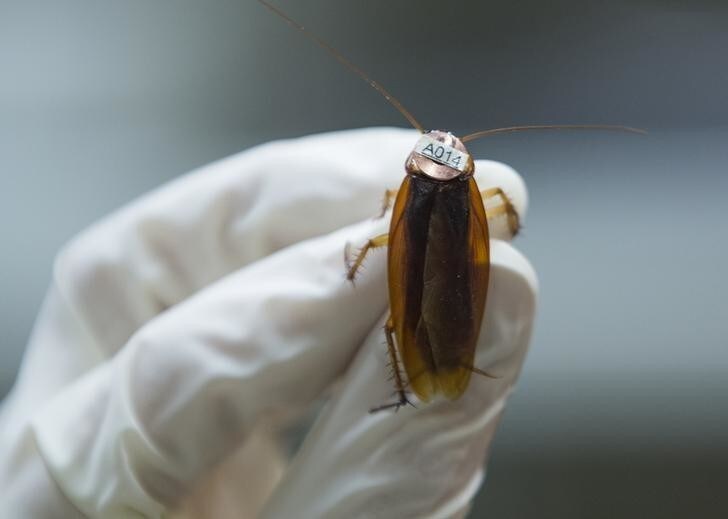
Un equipo de la Universidad de California en Berkeley (UCB), la Universidad de Harvard y la Universidad Estatal de Pensilvania propuso un modelo bastante inesperado: las cucarachas. Estas criaturas, que tanto nos esforzamos por echar de nuestras casas, son el objeto del estudio publicado en Journal of the Royal Society Interface.
No juzguemos a estos insectos solo por su aspecto. Los investigadores explican que las cucarachas pueden superar obstáculos de la forma más rápida posible. En lugar de tratar de evitarlos, simplemente chocan contra ellos mientras avanzan a toda velocidad y aprovechan la robustez de su cuerpo. «Las cucarachas que corren a más de 1 m [metro] o 50 longitudes corporales por segundo pasan del suelo a una pared vertical en 75 ms [milisegundos], usando la cabeza como el parachoques de un automóvil para realizar la maniobra mediante mecanismos físicos [sic],» señala el estudio. Lo que proponen es un diseño similar al de una cucaracha, y lo demostraron con un robot con patas del tamaño de la palma de una mano.
Un trepador rápido
El robot inspirado en una cucaracha está diseñado para desplazarse por una pared.
La clave es el exoesqueleto flexible, que permite un tipo de movimiento capaz de transformar «la próxima generación de robots que corren, trepan y vuelan, en la que el uso del cuerpo puede reducir la necesidad de sensores y mecanismos de accionamiento rápidos», escribieron los investigadores.
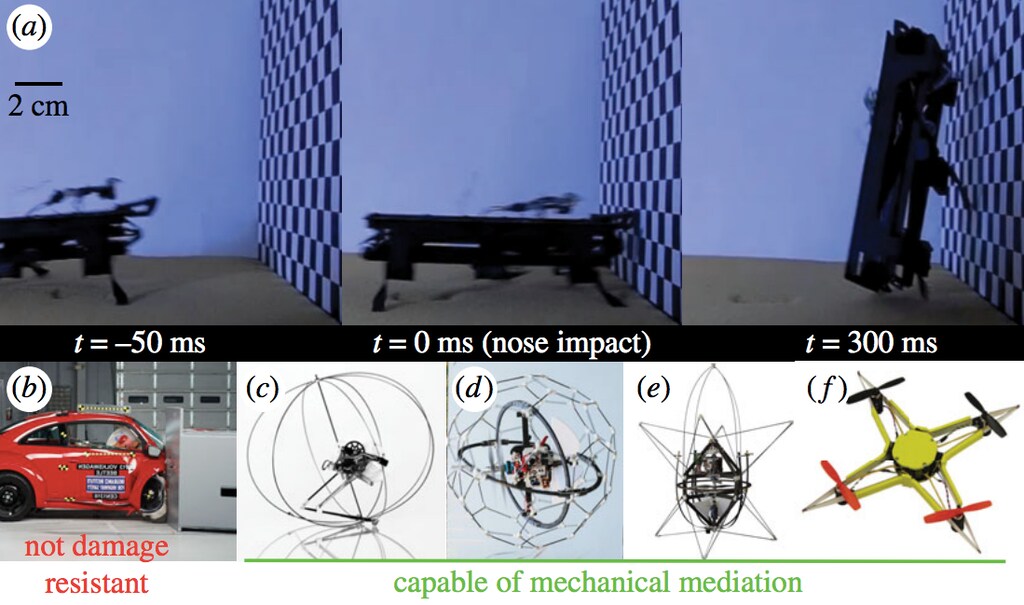
En lugar de detectar el camino por delante y ajustar su movimiento según sea necesario, el robot del equipo choca contra la pared y luego rueda alrededor de ella, como haría una cucaracha. Así, el robot evita tener que anticipar rápidamente el entorno que tiene por delante, sobre todo cuando se desplaza a gran velocidad. El estudio afirma que «al confiar en la mecánica del cuerpo para mediar las maniobras [sic]», en vez de en sensores que controlan los movimientos del robot, los investigadores pudieron diseñar una máquina robusta «incluso en condiciones extremas». Al igual que la idea detrás de los robots humanoides, este diseño se inspira en la naturaleza. Sin embargo, un robot parecido a una cucaracha está mejor equipado para afrontar terrenos más difíciles.




