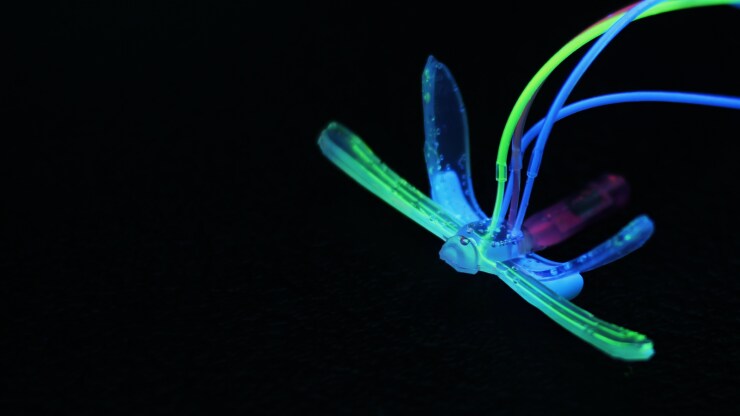
Científicos han creado un robot blando con forma de libélula, sin componentes electrónicos, que funciona controlando la presión del aire que entra en sus alas.
El robot tiene incorporada la capacidad de percibir el entorno y puede reaccionar a cambios en el pH y la temperatura del agua.
Tiene potencial para ayudar a vigilar y resolver problemas medioambientales, como la acidificación del agua dulce.
Un robot completamente blando, sin componentes electrónicos y con forma de libélula puede deslizarse sobre el agua y reaccionar a condiciones medioambientales como el pH, la temperatura o la presencia de petróleo.
Esta demostración de prueba de principio podría ser precursora de centinelas medioambientales autónomos más avanzados y de largo alcance, capaces de vigilar una amplia variedad de posibles indicios de problemas.
El robot blando se describe en la revista Advanced Intelligent Systems.
Los robots blandos son una tendencia creciente en la industria debido a su versatilidad. Las piezas blandas pueden manipular objetos delicados, como tejidos biológicos, que los componentes de metal o cerámica dañarían. Los cuerpos blandos pueden ayudar a los robots a flotar o a introducirse en espacios estrechos donde los armazones rígidos quedarían atascados.
El campo en expansión estaba en la mente de Shyni Varghese, profesora de ingeniería biomédica, ingeniería mecánica y ciencia de materiales, y de cirugía ortopédica en la Universidad de Duke, cuando se le ocurrió la idea.
«Recibí un correo electrónico de Shyni desde el aeropuerto en el que decía que se le había ocurrido una idea para un robot blando que utilizara un hidrogel autorreparable que su grupo había inventado anteriormente para reaccionar y moverse de forma autónoma», cuenta Vardhman Kumar, estudiante de doctorado en el laboratorio de Varghese y primer autor del artículo. «Pero eso fue todo lo que decía el correo y no volví a saber de ella durante días. Así que la idea quedó en el limbo durante un tiempo, hasta que tuve suficiente tiempo libre para ponerla en práctica, y Shyni me dijo que adelante».
En 2012, Varghese y su laboratorio crearon un autorreparable hidrogel que reacciona a los cambios de pH en cuestión de segundos. Ya sea una grieta en el hidrogel o dos piezas contiguas «pintadas» con él, un cambio en la acidez hace que el hidrogel forme nuevos enlaces, que son completamente reversibles cuando el pH vuelve a sus niveles originales.
La idea que Varghese escribió apresuradamente consistía en encontrar una forma de utilizar este hidrogel en un robot blando que pudiera desplazarse por el agua e indicar los lugares donde cambia el pH. Junto con algunas otras innovaciones para señalar cambios en su entorno, pensó que su laboratorio podría diseñar un robot así como una especie de sensor medioambiental autónomo.
Con la ayuda de Ung Hyun Ko, investigador posdoctoral también en el laboratorio de Varghese, Kumar empezó a diseñar un robot blando inspirado en una mosca. Tras varias iteraciones, ambos se decantaron por la forma de una libélula, diseñada con una red de microcanales internos que permiten controlarla mediante presión de aire.
Crearon el cuerpo —de unos 2,25 pulgadas de largo y con una envergadura de 1,4 pulgadas— vertiendo silicona en un molde de aluminio y horneándolo. El equipo utilizó litografía blanda para crear canales internos y los conectó mediante tubos flexibles de silicona.
Así nació DraBot.

«Lograr que DraBot respondiera a los controles de presión de aire a largas distancias utilizando únicamente actuadores propios y sin componentes electrónicos fue difícil», afirma Ko. «Sin duda, esa fue la parte más complicada».
DraBot funciona controlando la presión del aire que entra en sus alas. Los microcanales conducen el aire hasta las alas delanteras, donde sale por una serie de orificios orientados directamente hacia las alas traseras. Si ambas alas traseras están bajas, el flujo de aire queda bloqueado y DraBot no se mueve. Pero si ambas alas están levantadas, DraBot avanza.
Para añadir un elemento de control, el equipo también diseñó actuadores con forma de globo debajo de cada ala trasera, cerca del cuerpo de DraBot. Al inflarse, los globos hacen que las alas se curven hacia arriba. Al cambiar qué alas están levantadas o bajas, los investigadores indican a DraBot adónde ir.
«Nos alegró poder controlar DraBot, pero está basado en seres vivos», dice Kumar. «Y los seres vivos no solo se mueven por sí solos, sino que reaccionan a su entorno».
Ahí es donde entra en juego el hidrogel autorreparable. Al recubrir un par de alas con el hidrogel, los investigadores lograron que DraBot respondiera a los cambios en el pH del agua circundante. Si el agua se vuelve ácida, el ala delantera de un lado se fusiona con el ala trasera. En lugar de desplazarse en línea recta, como se le indica, el desequilibrio hace que el robot gire en círculos. Cuando el pH vuelve a un nivel normal, el hidrogel «se deshace», las alas fusionadas se separan y DraBot vuelve a responder plenamente a las órdenes.
Para ampliar su capacidad de percibir el entorno, los investigadores también aprovecharon las esponjas situadas bajo las alas y las impregnaron con materiales sensibles a la temperatura. Cuando DraBot se desliza sobre agua con petróleo flotando en la superficie, las esponjas lo absorben y cambian al color correspondiente al del petróleo. Y cuando el agua se calienta demasiado, las alas de DraBot cambian de rojo a amarillo.
Los investigadores creen que este tipo de mediciones podría desempeñar un papel importante en los sensores robóticos medioambientales del futuro. La capacidad de responder al pH permite detectar la acidificación del agua dulce, un grave problema medioambiental que afecta a varias regiones geológicamente sensibles. La capacidad de absorber petróleo convierte a estos robots deslizantes de largo alcance en candidatos ideales para la detección temprana de derrames de petróleo. Los cambios de color debidos a la temperatura podrían ayudar a detectar indicios de marea roja y el blanqueamiento de los arrecifes de coral, que provoca una disminución de las poblaciones de vida acuática.
¿Qué está haciendo el Foro Económico Mundial en relación con la Cuarta Revolución Industrial?
El Centro de Tecnologías de Frontera e Innovación reúne a científicos, responsables de políticas públicas y líderes empresariales para comprender las tecnologías emergentes y sus repercusiones en el mundo real.
Al facilitar la colaboración y la experimentación, el Centro ayuda a sus socios a convertir la innovación surgida de la investigación en aplicaciones prácticas que abordan desafíos globales compartidos.
El equipo también ve muchas formas de mejorar su prueba de concepto. Las cámaras inalámbricas o los sensores de estado sólido podrían ampliar las capacidades de DraBot. Además, crear algún tipo de propulsor integrado ayudaría a que robots similares se liberaran de sus tubos.
«En lugar de utilizar presión de aire para controlar las alas, imagino que podría recurrirse a algún tipo de biología sintética que genere energía», dice Varghese. «Es un campo completamente distinto al mío, así que tendremos que conversar con posibles colaboradores para ver qué es posible. Pero eso forma parte de la diversión de trabajar en un proyecto interdisciplinario como este».
Los investigadores realizaron la mayor parte de este trabajo en las instalaciones Shared Materials and Instrumentation Facility (SMIF) de la Universidad de Duke, una instalación central respaldada por la Fundación Nacional para la Ciencia como parte de la Infraestructura Nacional Coordinada de Nanotecnología (NNCI).




