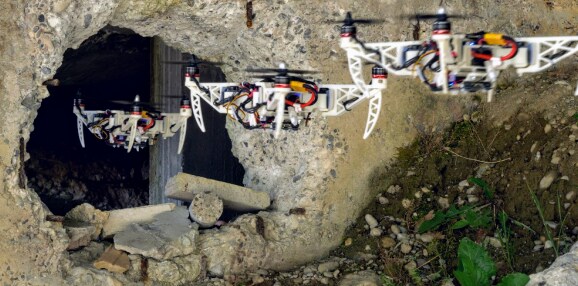
Investigadores de la Universidad de Zúrich y EPFL han creado un robot que se encoge para pasar por huecos, una función que podría hacerlo ideal para misiones de búsqueda y rescate. Los investigadores crearon inicialmente un dron capaz de evaluar huecos creados por el hombre y atravesarlos en segundos usando solo una cámara. Esta característica adicional, un sistema tipo tijera para reducir el tamaño del dron en vuelo, lo hace aún más versátil y permite que estos drones reaccionen a huecos de mayor o menor tamaño en la naturaleza.
“La idea surgió después de que trabajáramos en el vuelo de cuadricópteros a través de huecos estrechos”, afirmó el doctorando Davide Falanga. “El objetivo de nuestro laboratorio es desarrollar drones que en el futuro puedan utilizarse tras un desastre, como un terremoto, para entrar en edificios a través de pequeñas grietas o aberturas en una estructura colapsada y buscar supervivientes. Nuestro enfoque anterior requería una maniobra muy agresiva, por lo que buscamos soluciones alternativas para realizar una tarea como atravesar un hueco muy estrecho sin tener que volar a gran velocidad. La solución que encontramos es el dron plegable, un cuadricóptero que puede cambiar su forma para adaptarse a la tarea.”
El sistema mide el hueco y cambia su forma sin procesamiento externo, un logro bastante emocionante. Todo el procesamiento se realiza a bordo y, si fuera necesario, podría convertirse en un sistema autónomo. El equipo construyó el dron con piezas estándar de mercado e impresas en 3D.
“La principal diferencia entre los drones convencionales y nuestro dron plegable está en la forma en que los brazos se conectan al cuerpo: cada brazo está conectado mediante un servomotor, que puede cambiar la posición relativa entre el cuerpo principal y el brazo. Esto permite que el robot pliegue literalmente los brazos alrededor del cuerpo, lo que significa que potencialmente se puede obtener cualquier morfología. Un controlador adaptativo es consciente de la morfología del dron y se adapta a ella para garantizar un vuelo estable en todo momento, independientemente de la configuración”, afirmó Falanga.
El equipo publicó un informe sobre sus hallazgos en Robotics and Automation Letters. Como señala IEEE, esto no es un dragón volador de drones, pero es un producto mucho más sencillo, atractivo y eficaz.




