Científicos han desarrollado robots que pueden alternar entre distintos tipos de movimiento animal.
El «actuador biestable» está hecho de goma blanda impresa en 3D que contiene resortes de aleación con memoria de forma, los cuales reaccionan a las corrientes eléctricas contrayéndose, explican los investigadores.
Pueden pasar de caminar a nadar y de reptar a saltar; uno, inspirado en las orugas y las cochinillas, es capaz de reptar y rodar.
En el futuro podrían utilizarse en situaciones de rescate o para interactuar con animales marinos o corales, afirman los científicos.
Los investigadores han creado robots blandos capaces de pasar sin problemas de caminar a nadar o de reptar a rodar.
La mayoría de los animales pueden pasar rápidamente de caminar a saltar, reptar o nadar cuando lo necesitan, sin reconfigurarse ni hacer grandes ajustes. Pero la mayoría de los robots no puede.
«Nos inspiramos en la naturaleza para desarrollar un robot capaz de realizar distintas tareas y adaptarse a su entorno sin añadir actuadores ni complejidad», afirma Dinesh K. Patel, coautor principal del estudio e investigador posdoctoral del Morphing Matter Lab, perteneciente al Human-Computer Interaction Institute de la School of Computer Science de la Universidad Carnegie Mellon.
«Nuestro actuador biestable es simple, estable y duradero, y sienta las bases para futuras investigaciones sobre robótica blanda dinámica y reconfigurable».

El actuador biestable está hecho de goma blanda impresa en 3D que contiene resortes de aleación con memoria de forma, los cuales reaccionan a las corrientes eléctricas contrayéndose, lo que hace que el actuador se doble. El equipo utilizó este movimiento biestable para cambiar la forma del actuador o del robot. Una vez que el robot cambia de forma, permanece estable hasta que otra carga eléctrica lo transforma y lo devuelve a su configuración anterior.
«Lograr que los robots reproduzcan las transiciones de los animales de caminar a nadar y de reptar a saltar es un gran desafío para la robótica blanda y la inspirada en la biología», afirma Carmel Majidi, profesor del Departamento de Ingeniería Mecánica.
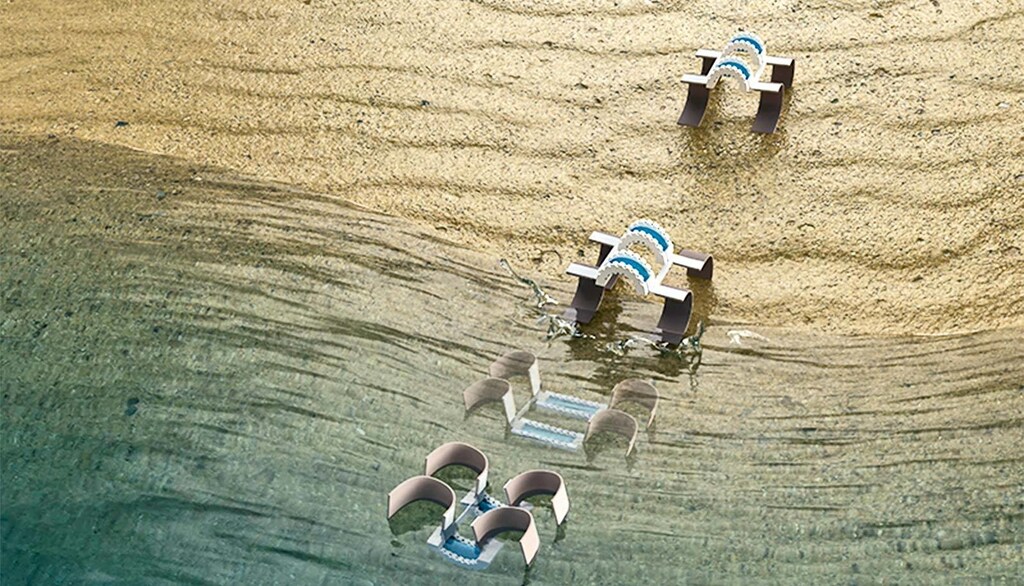
Por ejemplo, uno de los robots blandos creados por el equipo tiene cuatro actuadores curvos fijados a las esquinas de un cuerpo del tamaño de un teléfono móvil, compuesto por dos actuadores biestables. En tierra, los actuadores curvos hacen las veces de patas y permiten que el robot camine. En el agua, los actuadores biestables cambian la forma del robot y colocan los actuadores curvos en una posición ideal para que actúen como hélices y pueda nadar.
«Para caminar en tierra se necesitan patas, y para nadar en el agua, una hélice. Construir un robot con sistemas separados diseñados para cada entorno añade complejidad y peso», afirma Xiaonan Huang, coautor principal del estudio, profesor adjunto de robótica en la Universidad de Michigan y antiguo estudiante de doctorado de Majidi. «Usamos el mismo sistema en ambos entornos para crear un robot eficiente».
¿Cómo garantiza el Foro Económico Mundial el desarrollo ético de la inteligencia artificial?
El equipo creó otros dos robots: uno capaz de reptar y saltar, y otro inspirado en las orugas y las cochinillas, capaz de reptar y rodar.
Los actuadores solo necesitan una carga eléctrica de cien milisegundos para cambiar de forma y son duraderos. Para demostrar su durabilidad, el equipo hizo que una persona pasara varias veces en bicicleta por encima de uno de los actuadores y cambió la forma de sus robots cientos de veces.
En el futuro, los robots podrían utilizarse en situaciones de rescate o para interactuar con animales marinos o corales. El uso de resortes activados por calor en los actuadores podría abrir nuevas aplicaciones en la vigilancia medioambiental, la háptica y la electrónica y las comunicaciones reconfigurables.
«Hay muchos escenarios interesantes y apasionantes en los que podrían ser útiles robots versátiles y energéticamente eficientes como este», afirma Lining Yao, profesora adjunta del HCII y directora del Morphing Matter Lab.
El estudio se publica en la revista Advanced Materials Technologies. Entre los demás coautores hay investigadores de UCLA y Carnegie Mellon.




