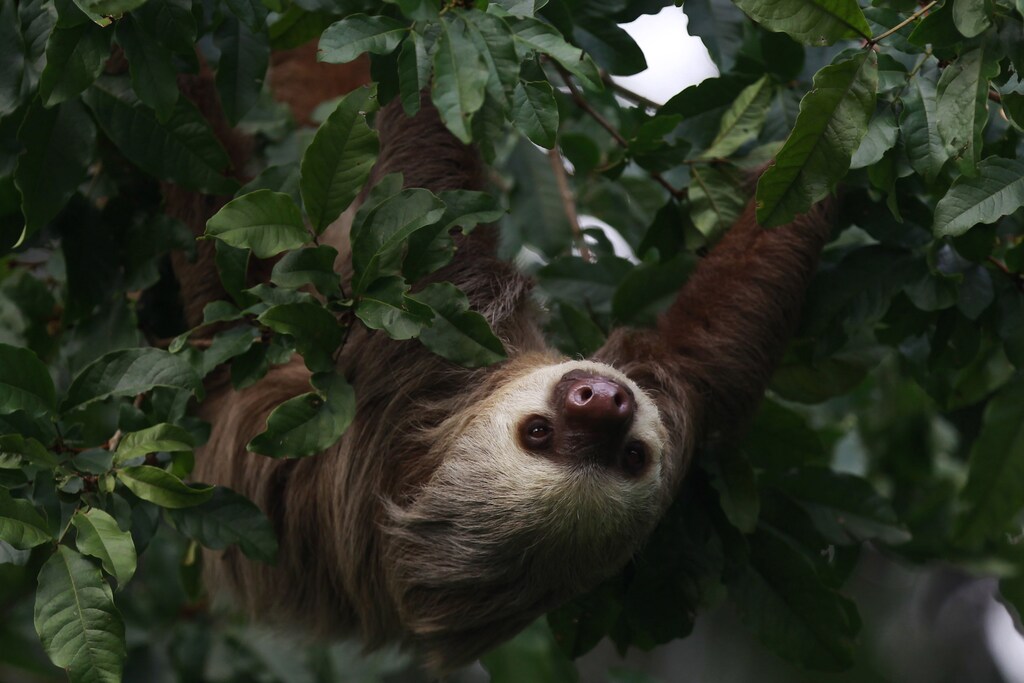
Un sistema de monitoreo ambiental y agricultura de precisión toma como modelo al perezoso: sugiere que moverse despacio y con eficiencia energética puede ser mejor que hacerlo rápido y necesitar recargarse constantemente.
«SlothBot» solo se mueve cuando tiene que medir cambios ambientales —como el clima y los factores químicos del entorno— que solo pueden observarse mediante una presencia prolongada. Obtiene energía de un par de paneles fotovoltaicos y está diseñado para permanecer continuamente durante meses en la copa del bosque.
«La vida de un perezoso transcurre bastante despacio...»
Los científicos describieron el robot hiper eficiente de prueba de concepto en la Conferencia Internacional sobre Robótica y Automatización en Montreal.
«En robótica, parece que siempre buscamos robots más rápidos, ágiles y extremos», afirma Magnus Egerstedt, director de la Escuela de Ingeniería Eléctrica e Informática del Instituto Tecnológico de Georgia e investigador principal de SlothBot. «Pero hay muchas aplicaciones en las que no hace falta ser rápido. Basta con estar ahí de manera constante durante largos períodos, observando lo que ocurre».
Aferrarse
A partir de lo que Egerstedt llama la «teoría de la lentitud», el asistente de investigación de posgrado Gennaro Notomista diseñó SlothBot junto con Yousef Emam, utilizando piezas impresas en 3D para los mecanismos de engranajes y cambio de cables que necesita para desplazarse por una red de cables entre los árboles. El mayor desafío para un robot que se desplaza por cables es pasar de un cable a otro sin caerse, afirma Notomista.
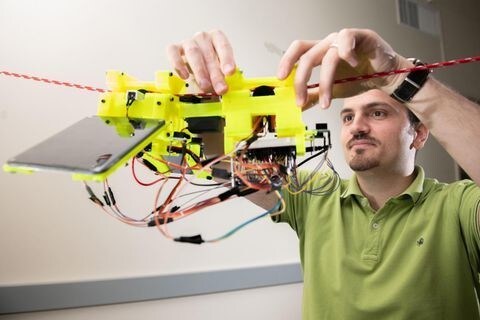
«El desafío consiste en sujetarse suavemente a un cable mientras se agarra otro. Es una maniobra complicada y hay que ejecutarla bien para garantizar una transición a prueba de fallos. Asegurarse de que los interruptores funcionen bien durante períodos prolongados es, sin duda, el mayor desafío».
Desde el punto de vista mecánico, SlothBot consta de dos cuerpos unidos por una articulación accionada. Cada cuerpo alberga un motor de tracción conectado a una llanta con un neumático montado. Según los investigadores, el uso de ruedas para desplazarse es sencillo, eficiente desde el punto de vista energético y más seguro que otros tipos de locomoción basada en cables.
Hasta ahora, SlothBot ha funcionado en una red de cables del campus de Georgia Tech. A continuación, una nueva carcasa impresa en 3D —que hará que el robot se parezca más a un perezoso— protegerá de la lluvia y el viento los motores, engranajes, actuadores, cámaras, computadora y otros componentes. Esto allanará el camino para estudios de mayor duración en la copa de los árboles del Jardín Botánico de Atlanta, donde Egerstedt espera que los visitantes vean un SlothBot monitoreando las condiciones ya este otoño.
Despacio y con constancia
El nombre SlothBot no es casualidad. Los perezosos reales son pequeños mamíferos que viven en las copas de las selvas de América Central y del Sur. Se alimentan de hojas de los árboles y pueden sobrevivir con un aporte calórico diario equivalente al de una papa pequeña. Debido a su metabolismo lento, los perezosos descansan hasta 22 horas al día y rara vez bajan de los árboles, donde pueden pasar toda su vida.
«La vida de un perezoso transcurre bastante despacio y, en el día a día, no hay demasiada emoción», afirma Jonathan Pauli, profesor asociado del departamento de ecología forestal y de vida silvestre de la Universidad de Wisconsin-Madison, quien asesoró al equipo de Georgia Tech en el proyecto.
«Lo bueno de un ciclo vital muy lento es que no se necesita mucha energía. Se puede permanecer durante mucho tiempo en una zona limitada con muy poco gasto energético».
Eso es exactamente lo que, según los investigadores, esperan de SlothBot.
«Hay muchas cosas que desconocemos sobre lo que realmente ocurre bajo zonas densamente cubiertas de árboles», afirma Egerstedt. «La mayor parte del tiempo, SlothBot simplemente estará ahí, y de vez en cuando se moverá a un lugar soleado para recargar la batería».
Autopista de perezosos
Los investigadores también esperan probar SlothBot en una plantación de cacao de Costa Rica que ya es hogar de perezosos reales. «Los cables que se usan para transportar el cacao se han convertido en una autopista para los perezosos, porque a los animales les resultan útiles para desplazarse», afirma Egerstedt. «Si todo sale bien, desplegaremos SlothBots a lo largo de los cables para monitorear a los perezosos».
Egerstedt desarrolla algoritmos que controlan enjambres de pequeños robots con ruedas o voladores. Sin embargo, durante una visita a Costa Rica, se interesó por los perezosos y comenzó a desarrollar su «teoría de la lentitud» con Ron Arkin, profesor de la Escuela de Informática Interactiva de Georgia Tech. La teoría aprovecha las ventajas de la eficiencia energética.
«Si se realizan tareas como el monitoreo ambiental, se quiere estar en el bosque durante meses», afirma Egerstedt. «Eso cambia la forma de pensar en los sistemas de control a alto nivel».
Los robots voladores ya se utilizan para el monitoreo ambiental, pero sus elevadas necesidades energéticas les impiden permanecer mucho tiempo en un lugar. Los robots con ruedas pueden funcionar con menos energía, pero pueden quedarse atascados en el barro o verse obstaculizados por las raíces de los árboles, y desde el suelo no pueden obtener una visión panorámica.
«Lo que más energía consume, por encima de todo, es el movimiento», afirma Egerstedt. «Moverse cuesta mucho más que percibir o pensar. En el caso de los robots ambientales, solo deberían moverse cuando sea absolutamente necesario. Tuvimos que pensar en cómo sería eso».
«Es estupendo ver un robot inspirado en la biología de los perezosos», afirma Pauli. «Ha sido divertido compartir cómo viven los perezosos y otros organismos que habitan estos ecosistemas durante largos períodos. Será interesante ver robots que reflejen lo que observamos en las comunidades ecológicas naturales».
La Oficina de Investigación Naval de Estados Unidos financió el trabajo. El contenido es responsabilidad exclusiva de los autores y no representa necesariamente las opiniones oficiales de la ONR.




