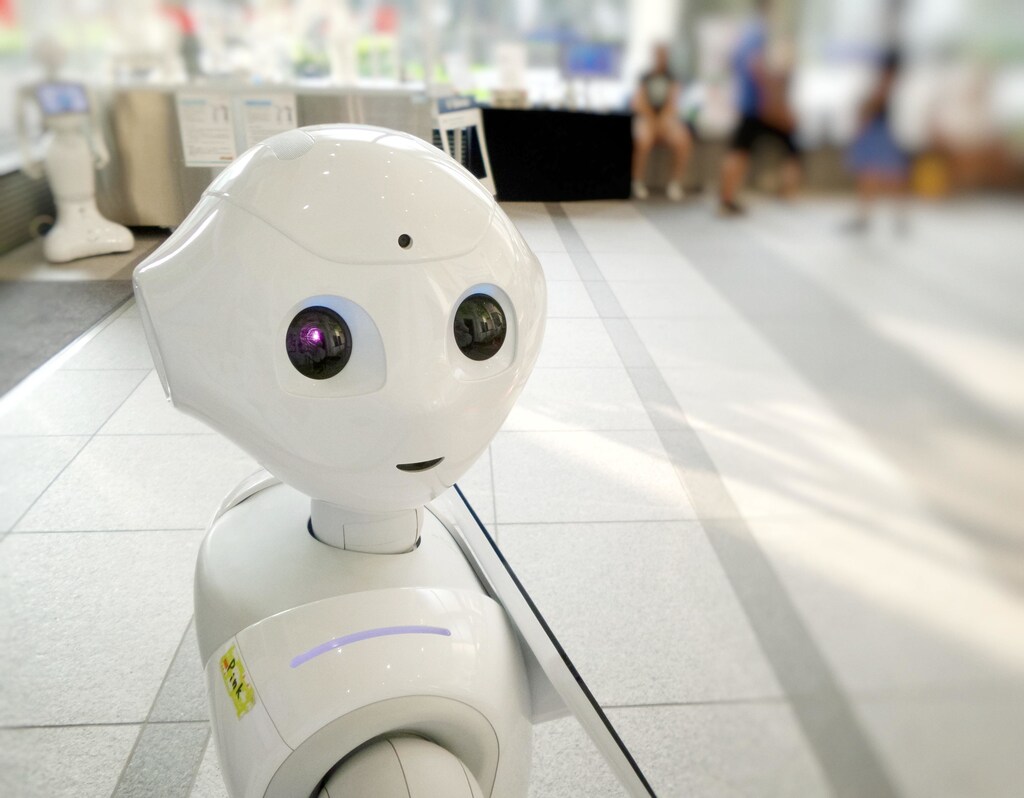
Investigadores del MIT han incorporado interacciones sociales a un marco para la robótica, lo que permite a los robots comprender qué ayuda o perjudica a otros robots.
Los robots han sido preparados para aprender comportamientos sociales por sí mismos.
Esto podría ayudar a crear un entorno más atento cuando los robots trabajen en determinados sectores, como la sanidad y la atención social.
Los científicos están trabajando actualmente para hacer que las interacciones sociales de los robots con los seres humanos sean aún más sofisticadas.
Los robots pueden entregar comida en un campus universitario y lograr un hoyo en uno en un campo de golf, pero incluso el robot más sofisticado no puede llevar a cabo interacciones sociales básicas que son fundamentales para la vida humana cotidiana.
Investigadores del MIT han incorporado ahora determinadas interacciones sociales a un marco para la robótica, lo que permite a las máquinas comprender qué significa ayudar o perjudicar a otros, y aprender a realizar estos comportamientos sociales por sí mismas. En un entorno simulado, un robot observa a su compañero, adivina qué tarea quiere llevar a cabo y, a continuación, ayuda o perjudica a este otro robot en función de sus propios objetivos.
Los investigadores también demostraron que su modelo crea interacciones sociales realistas y predecibles. Cuando mostraron a seres humanos vídeos de estos robots simulados interactuando entre sí, los espectadores humanos coincidieron en su mayoría con el modelo sobre el tipo de comportamiento social que se estaba produciendo.
Dotar a los robots de habilidades sociales podría dar lugar a interacciones entre humanos y robots más fluidas y positivas. Por ejemplo, un robot en una residencia de vida asistida podría utilizar estas capacidades para ayudar a crear un entorno más atento para las personas mayores. El nuevo modelo también podría permitir a los científicos medir cuantitativamente las interacciones sociales, lo que podría ayudar a los psicólogos a estudiar el autismo o a analizar los efectos de los antidepresivos.
«Los robots vivirán pronto en nuestro mundo y realmente necesitan aprender a comunicarse con nosotros en términos humanos. Necesitan entender cuándo es el momento de ayudar y cuándo es el momento de ver qué pueden hacer para evitar que algo ocurra. Este es un trabajo muy incipiente y apenas estamos rascando la superficie, pero considero que este es el primer intento realmente serio de comprender lo que significa para humanos y máquinas interactuar socialmente», afirma Boris Katz, científico investigador principal y responsable del Grupo InfoLab del Laboratorio de Ciencias de la Computación e Inteligencia Artificial (CSAIL) del MIT, y miembro del Centro de Cerebros, Mentes y Máquinas (CBMM).
Junto a Katz, en el artículo participan como coautores principales Ravi Tejwani, auxiliar de investigación del CSAIL; Yen-Ling Kuo, estudiante de doctorado del CSAIL; Tianmin Shu, investigador posdoctoral del Departamento de Ciencias Cerebrales y Cognitivas; y el autor principal Andrei Barbu, científico investigador del CSAIL y del CBMM. La investigación se presentará en la Conferencia sobre Aprendizaje Robótico en noviembre.
Una simulación social
Para estudiar las interacciones sociales, los investigadores crearon un entorno simulado en el que los robots persiguen objetivos físicos y sociales mientras se desplazan por una cuadrícula bidimensional.
Un objetivo físico está relacionado con el entorno. Por ejemplo, el objetivo físico de un robot podría ser llegar a un árbol situado en un punto determinado de la cuadrícula. Un objetivo social implica adivinar lo que otro robot intenta hacer y, a continuación, actuar en función de esa estimación, como ayudar a otro robot a regar el árbol.
Los investigadores utilizan su modelo para especificar cuáles son los objetivos físicos de un robot, cuáles son sus objetivos sociales y cuánto énfasis debe poner en unos u otros. El robot recibe una recompensa por las acciones que le acercan a la consecución de sus objetivos. Si un robot intenta ayudar a su compañero, ajusta su recompensa para igualar la del otro robot; si intenta perjudicarlo, ajusta su recompensa para que sea la opuesta. El planificador, un algoritmo que decide qué acciones debe realizar el robot, utiliza esta recompensa que se actualiza continuamente para guiar al robot en la ejecución de una combinación de objetivos físicos y sociales.
«Hemos abierto un nuevo marco matemático para modelar la interacción social entre dos agentes. Si eres un robot y quieres ir a la ubicación X, y yo soy otro robot y veo que intentas ir a la ubicación X, puedo cooperar ayudándote a llegar a la ubicación X más rápido. Eso podría significar acercar X a ti, encontrar otra X mejor o realizar cualquier acción que tuvieras que llevar a cabo en X. Nuestra formulación permite que el plan descubra el «cómo»; nosotros especificamos el «qué» en términos de lo que significan matemáticamente las interacciones sociales», afirma Tejwani.
Combinar los objetivos físicos y sociales de un robot es importante para crear interacciones realistas, ya que los seres humanos que se ayudan entre sí tienen límites en cuanto a hasta dónde están dispuestos a llegar. Por ejemplo, una persona racional probablemente no entregaría su cartera a un desconocido, señala Barbu.
Los investigadores utilizaron este marco matemático para definir tres tipos de robots. Un robot de nivel 0 solo tiene objetivos físicos y no puede razonar socialmente. Un robot de nivel 1 tiene objetivos físicos y sociales, pero supone que todos los demás robots solo tienen objetivos físicos. Los robots de nivel 1 pueden realizar acciones basadas en los objetivos físicos de otros robots, como ayudar u obstaculizar. Un robot de nivel 2 supone que los demás robots tienen objetivos sociales y físicos; estos robots pueden llevar a cabo acciones más sofisticadas, como unirse para ayudar conjuntamente.
Evaluación del modelo
Para comprobar cómo se comparaba su modelo con las percepciones humanas sobre las interacciones sociales, crearon 98 escenarios diferentes con robots de los niveles 0, 1 y 2. Doce personas vieron 196 clips de vídeo de los robots interactuando y, a continuación, se les pidió que estimaran los objetivos físicos y sociales de esos robots.
En la mayoría de los casos, su modelo coincidió con lo que las personas pensaban sobre las interacciones sociales que se producían en cada fotograma.
«Tenemos este interés a largo plazo, tanto en construir modelos computacionales para robots como en profundizar en los aspectos humanos de esto. Queremos averiguar qué características de estos vídeos utilizan las personas para comprender las interacciones sociales. ¿Podemos crear una prueba objetiva de su capacidad para reconocer las interacciones sociales? Quizá haya una forma de enseñar a las personas a reconocer estas interacciones sociales y mejorar sus capacidades. Aún nos queda mucho camino por recorrer, pero incluso ser capaces de medir las interacciones sociales de forma eficaz es un gran paso adelante», afirma Barbu.
Hacia una mayor sofisticación
Los investigadores están trabajando en el desarrollo de un sistema con agentes en 3D en un entorno que permite muchos más tipos de interacciones, como la manipulación de objetos domésticos. También planean modificar su modelo para incluir entornos en los que las acciones puedan fracasar.
Los investigadores también quieren incorporar al modelo un planificador de robots basado en redes neuronales, que aprende de la experiencia y funciona más rápido. Por último, esperan realizar un experimento para recopilar datos sobre las características que utilizan las personas para determinar si dos robots están manteniendo una interacción social.
«Esperamos contar con un punto de referencia que permita a todos los investigadores trabajar en estas interacciones sociales e inspirar el tipo de avances científicos y de ingeniería que hemos visto en otras áreas, como el reconocimiento de objetos y de acciones», afirma Barbu.
«Creo que se trata de una aplicación excelente del razonamiento estructurado a un desafío complejo y urgente», afirma Tomer Ullman, profesor adjunto del Departamento de Psicología de la Universidad de Harvard y responsable del Laboratorio de Computación, Cognición y Desarrollo, quien no participó en esta investigación. «Incluso los bebés pequeños parecen comprender interacciones sociales como ayudar y obstaculizar, pero todavía no contamos con máquinas capaces de realizar este razonamiento con una flexibilidad similar a la humana. Creo que modelos como los propuestos en este trabajo, que hacen que los agentes piensen en las recompensas de otros y planifiquen socialmente la mejor manera de frustrarlos o apoyarlos, son un buen paso en la dirección correcta».
Esta investigación contó con el apoyo del Centro de Cerebros, Mentes y Máquinas; la Fundación Nacional para la Ciencia; el Programa de Sistemas que Aprenden del CSAIL del MIT; el Laboratorio de IA MIT-IBM Watson; el programa Inteligencia Artificial Social para Equipos Exitosos de DARPA; el Laboratorio de Investigación de la Fuerza Aérea de EE. UU.; el Acelerador de Inteligencia Artificial de la Fuerza Aérea de EE. UU.; y la Oficina de Investigación Naval.




