Una científica informática del MIT ha encontrado la manera de aumentar el tiempo de respuesta de los robots con un chip informático personalizado.
Podría fortalecer la conexión entre la “mente” y el cuerpo de un robot, lo que le permitiría realizar tareas más “humanas” de forma más eficaz.
Este innovador trabajo podría, con el tiempo, liberar a los seres humanos de riesgos en diversos entornos, como la atención a pacientes de COVID-19 o la manipulación de objetos pesados.
Los robots contemporáneos pueden moverse rápidamente. “Los motores son rápidos y potentes”, afirma Sabrina Neuman.
Sin embargo, en situaciones complejas, como las interacciones con personas, los robots a menudo no pueden moverse con rapidez. “El problema está en lo que ocurre en la cabeza del robot”, añade.
Percibir estímulos y calcular una respuesta requiere una “enorme cantidad de cómputo”, lo que limita el tiempo de reacción, afirma Neuman, quien recientemente se graduó con un doctorado en el Laboratorio de Ciencias de la Computación e Inteligencia Artificial (CSAIL) del MIT. Neuman ha encontrado una forma de combatir este desajuste entre la “mente” y el cuerpo de un robot. El método, denominado computación robomórfica, utiliza la disposición física de un robot y sus aplicaciones previstas para generar un chip informático personalizado que minimiza el tiempo de respuesta del robot.
Este avance podría impulsar una variedad de aplicaciones robóticas, incluida, potencialmente, la atención médica de primera línea a pacientes contagiosos. “Sería fantástico que pudiéramos contar con robots que ayudaran a reducir el riesgo para los pacientes y el personal hospitalario”, afirma Neuman.
Neuman presentará la investigación en la Conferencia Internacional sobre Soporte Arquitectónico para Lenguajes de Programación y Sistemas Operativos de este abril. Entre los coautores del MIT se encuentran el estudiante de posgrado Thomas Bourgeat y Srini Devadas, profesor Edwin Sibley Webster de Ingeniería Eléctrica y asesor de doctorado de Neuman. Otros coautores son Brian Plancher, Thierry Tambe y Vijay Janapa Reddi, todos ellos de la Universidad de Harvard. Neuman es actualmente becaria postdoctoral del Programa de Becas de Innovación en Computación de la NSF en la Escuela de Ingeniería y Ciencias Aplicadas de Harvard.
Según Neuman, hay tres pasos principales en el funcionamiento de un robot. El primero es la percepción, que incluye la recopilación de datos mediante sensores o cámaras. El segundo es el mapeo y la localización: “Con base en lo que han visto, deben construir un mapa del mundo que los rodea y luego localizarse dentro de ese mapa”, afirma Neuman. El tercer paso es la planificación y el control del movimiento; en otras palabras, trazar un curso de acción.
Estos pasos pueden llevar tiempo y una enorme cantidad de potencia de cómputo. “Para que los robots se desplieguen en el terreno y operen de forma segura en entornos dinámicos junto a las personas, necesitan poder pensar y reaccionar con mucha rapidez”, afirma Plancher. “Los algoritmos actuales no pueden ejecutarse lo suficientemente rápido en el hardware de CPU actual”.
Neuman añade que los investigadores han estado investigando mejores algoritmos, pero considera que las mejoras de software por sí solas no son la solución. “Lo relativamente nuevo es la idea de que también se podría explorar un mejor hardware”. Eso implica ir más allá del chip de procesamiento CPU estándar que constituye el cerebro de un robot, con la ayuda de la aceleración por hardware.
La aceleración por hardware se refiere al uso de una unidad de hardware especializada para realizar ciertas tareas informáticas de manera más eficiente. Un acelerador de hardware de uso común es la unidad de procesamiento gráfico (GPU), un chip especializado en el procesamiento paralelo. Estos dispositivos son muy útiles para los gráficos, porque su estructura paralela les permite procesar miles de píxeles simultáneamente. “Una GPU no es la mejor en todo, pero es la mejor en aquello para lo que fue diseñada”, afirma Neuman. “Se obtiene un mayor rendimiento para una aplicación particular”. La mayoría de los robots se diseñan con un conjunto previsto de aplicaciones y, por lo tanto, podrían beneficiarse de la aceleración por hardware. Por eso el equipo de Neuman desarrolló la computación robomórfica.
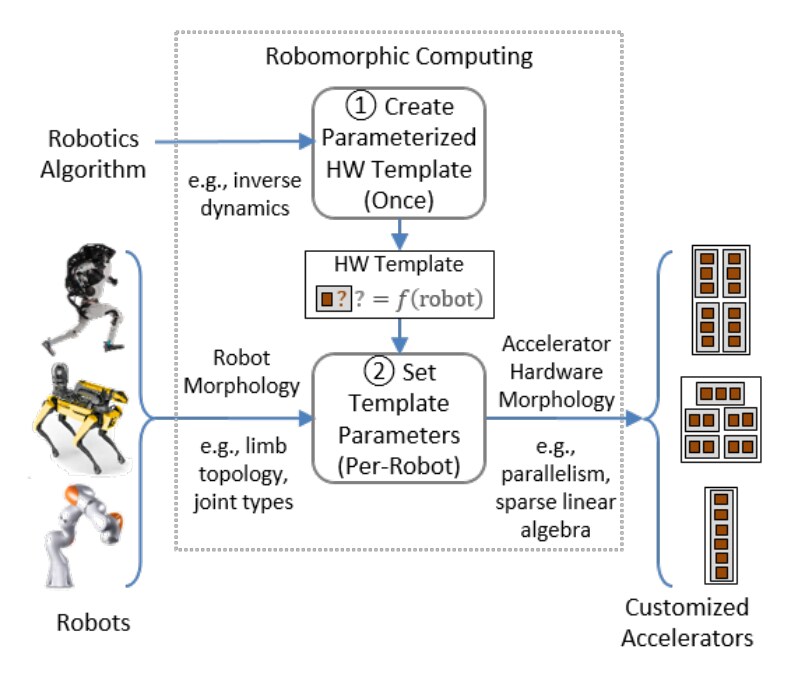
El sistema crea un diseño de hardware personalizado que mejor satisface las necesidades informáticas de un robot en particular. El usuario introduce los parámetros de un robot, como la disposición de sus extremidades y la forma en que se pueden mover sus diversas articulaciones. El sistema de Neuman traduce estas propiedades físicas en matrices matemáticas. Estas matrices son “dispersas”, lo que significa que contienen muchos valores cero que corresponden aproximadamente a movimientos imposibles dada la anatomía particular de un robot. (De manera similar, los movimientos de su brazo están limitados porque solo puede doblarse en ciertas articulaciones; no es un fideo de espagueti infinitamente flexible).
A continuación, el sistema diseña una arquitectura de hardware especializada para ejecutar cálculos únicamente sobre los valores distintos de cero de las matrices. Por lo tanto, el diseño del chip resultante está adaptado para maximizar la eficiencia en las necesidades informáticas del robot. Y esa personalización dio resultados en las pruebas.
La arquitectura de hardware diseñada con este método para una aplicación particular superó a las unidades CPU y GPU estándar disponibles en el mercado. Aunque el equipo de Neuman no fabricó un chip especializado desde cero, programó un chip de matriz de puertas programable en campo (FPGA) personalizable según las sugerencias de su sistema. A pesar de funcionar a una velocidad de reloj más lenta, ese chip fue ocho veces más rápido que la CPU y 86 veces más rápido que la GPU.
“Me entusiasmaron esos resultados”, afirma Neuman. “Aunque la menor velocidad de reloj nos perjudicó, lo compensamos siendo más eficientes”.
Plancher ve un potencial generalizado en la computación robomórfica. “Idealmente, con el tiempo podremos fabricar un chip personalizado de planificación de movimiento para cada robot, lo que les permitirá calcular de forma rápida movimientos seguros y eficientes”, afirma. “No me sorprendería que dentro de 20 años cada robot tuviera un puñado de chips informáticos personalizados que lo impulsen, y que este pudiera ser uno de ellos”. Neuman añade que la computación robomórfica podría permitir que los robots liberen a los seres humanos de riesgos en diversos entornos, como la atención a pacientes de covid-19 o la manipulación de objetos pesados.
“Este trabajo es emocionante porque muestra cómo los diseños de circuitos especializados pueden utilizarse para acelerar un componente central del control robótico”, afirma Robin Deits, ingeniero de robótica de Boston Dynamics que no participó en la investigación. “El rendimiento del software es crucial para la robótica, porque el mundo real nunca espera a que el robot termine de pensar”. Añade que el avance de Neuman podría permitir a los robots pensar más rápido, “desbloqueando comportamientos emocionantes que antes serían demasiado complejos desde el punto de vista computacional”.
Neuman planea a continuación automatizar todo el sistema de computación robomórfica. Los usuarios simplemente arrastrarán y soltarán los parámetros de su robot, y “del otro extremo sale la descripción del hardware. Creo que eso es lo que lo llevará al siguiente nivel y lo hará realmente útil”.




