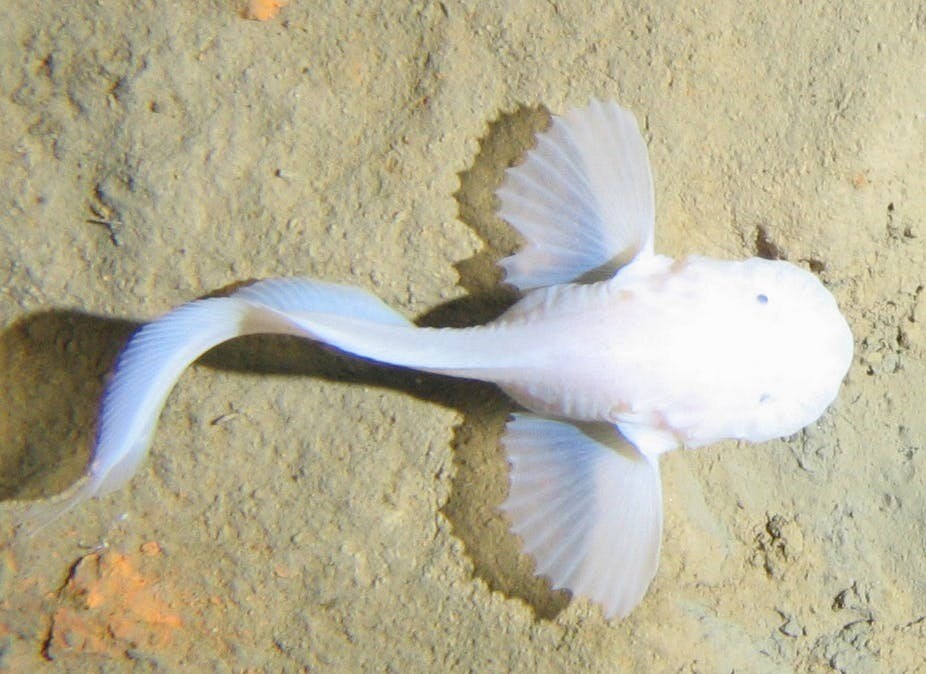
La robótica blanda se ha utilizado en investigaciones innovadoras en diversos sectores, como la agricultura, la medicina y el diseño espacial.
Más recientemente, se está utilizando un robot inspirado en el pez caracol para la exploración de las profundidades marinas.
El robot ha registrado inmersiones exitosas en la parte más profunda de nuestros océanos, la Fosa de las Marianas.
Las regiones más profundas de los océanos siguen siendo una de las zonas menos exploradas de la Tierra, a pesar de su considerable interés científico y de la riqueza de formas de vida que las habitan.
Dos razones explican esto: las bajas temperaturas y las enormes presiones que se ejercen a tales profundidades, que obligan a proteger cuidadosamente el equipo de exploración en cámaras de metal o cerámica de alta resistencia para soportarlas. Esto hace que los vehículos de exploración de aguas profundas sean voluminosos, costosos y difíciles de manejar, además de complicados de diseñar, fabricar y transportar.
Pero un nuevo y pequeño pez robótico submarino autoalimentado parece ofrecer una alternativa. Según un artículo reciente, el robot logró alcanzar la parte más profunda del océano Pacífico –la Fosa de las Marianas– a una profundidad de casi 11 km (6,8 millas).
La presión allí es más de mil veces superior a la de la superficie del mar. Sin embargo, diversos animales, entre ellos los peces, son capaces de soportar esta asombrosa presión y se han adaptado a la vida en condiciones tan adversas. La morfología y la estructura craneal de uno de estos organismos marinos, el pez caracol hadal, habría inspirado el diseño de este notable robot nadador.
El avance principal que hizo posible este importante logro fue un cuerpo de polímero flexible de diseño especial, que se deforma sin romperse bajo alta presión. El equipo de investigadores de Hangzhou, China, logró incrustar los delicados componentes electrónicos necesarios para la energía, el movimiento y el control en una matriz protectora de silicona.
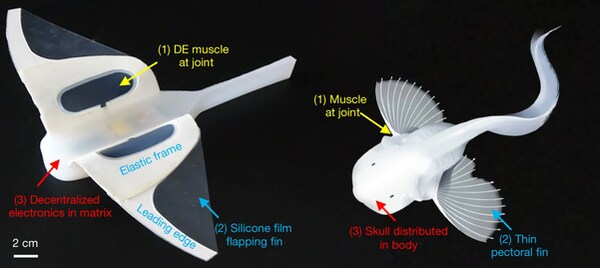
Los componentes electrónicos se separaron entre sí, en lugar de agruparse estrechamente como es habitual, para hacerlos más resistentes a la presión, de forma similar a los huesos craneales del pez caracol.
El robot también se asemeja al pez caracol, con un cuerpo y una cola alargados, así como dos grandes aletas laterales de fina silicona. Las aletas baten para propulsar el pequeño robot, que mide solo 22 cm (8,7 pulgadas) de longitud con una envergadura de 28 cm.
Las aletas no funcionan con motores rígidos, sino con músculos artificiales blandos. Estos músculos contienen elastómeros dieléctricos, una clase de materiales inteligentes que se contraen al aplicar una tensión eléctrica para generar grandes movimientos.
Los elementos de elastómero dieléctrico con forma de disco generan el movimiento de batido de las aletas que impulsa el robot, alcanzando velocidades de hasta aproximadamente media longitud corporal por segundo (unos 0,2 km/h), incluso a profundidades considerables.
Sin embargo, este tipo de actuadores –las partes que hacen que una máquina se mueva– requiere una tensión muy alta. Un amplificador compacto de alta tensión multiplica más de mil veces la tensión de la batería de iones de litio para cumplir este requisito, mientras que un receptor infrarrojo permite el control remoto del robot. Las aletas blandas y los actuadores blandos se diseñaron cuidadosamente para sobrevivir y funcionar bien a las bajas temperaturas y las altas presiones del entorno de las profundidades marinas.
El equipo realizó amplios estudios computacionales y pruebas de laboratorio de la metodología de propulsión y de cómo responden los componentes electrónicos a presiones extremas. Después, llevó a cabo pruebas de campo de natación libre, primero en un lago profundo y luego en el mar de China Meridional, a profundidades de más de 3 km, antes de desplegarlo en la Fosa de las Marianas.
En las pruebas de campo en las Marianas, el robot estaba montado en un módulo de aterrizaje de aguas profundas, por lo que no se le permitió nadar libremente. Sin embargo, logró mantener su movimiento de batido, según registraron las cámaras del módulo, durante 45 minutos a una profundidad de 10.900 metros.
Robots blandos
Este nadador de aguas profundas es un ejemplo de una nueva generación de robots inspirados en organismos vivos, tanto animales como vegetales. Se construyen aprovechando las ventajas de materiales flexibles como la silicona y otros polímeros, geles o incluso textiles.
Estos robots pueden doblarse, ceder y adaptarse en respuesta a las fuerzas de su entorno, por lo que son intrínsecamente más seguros para trabajar junto a personas en comparación con los típicos robots industriales rígidos. Por otro lado, su diseño, actuación, detección y control pueden plantear desafíos importantes, que se encuentran en el núcleo de su interés científico y tecnológico.
Actualmente existe una intensa actividad de investigación interdisciplinaria en este nuevo campo, denominado robótica blanda, que impulsa avances innovadores y prometedores para una multitud de aplicaciones relacionadas, desde la agricultura hasta la medicina y el espacio. El Harvard Octobot es un ejemplo de esta clase de robots, que parece haber sido, entre otros, una fuente de inspiración para el diseño y las tecnologías empleadas en este robot de aguas profundas.
La versión actual del nadador de aguas profundas parece ser relativamente lenta, no muy fácil de maniobrar y posiblemente incapaz de resistir las fuertes corrientes submarinas, que alterarían su rumbo al intentar seguir una trayectoria deseada. No obstante, sus diseñadores ya parecen tener planes para nuevas mejoras que lo harán más maniobrable, más eficiente e inteligente.
A pesar de cualquier deficiencia, no debemos subestimar los principios de diseño robótico y los avances tecnológicos que condujeron a una demostración tan espectacular.




