Según una nueva investigación, un nuevo sistema robótico puede facilitar la alimentación de las personas que necesitan ayuda.
Tras identificar los distintos alimentos de un plato, el robot puede idear cómo usar un tenedor para recoger el bocado deseado y llevárselo a la boca a una persona.
Alrededor de 1 millón de adultos en Estados Unidos necesitan que alguien les ayude a comer, una tarea que requiere mucho tiempo y que a menudo resulta incómoda, y que se realiza en gran medida por necesidad y no por elección.
«Depender de un cuidador para que te dé cada bocado, todos los días, le quita a una persona su sensación de independencia», afirma el autor de correspondencia, Siddhartha Srinivasa, profesor de la Escuela Paul G. Allen de Ciencias de la Computación e Ingeniería de la Universidad de Washington. «Con este proyecto queremos dar a las personas un poco más de control sobre sus vidas».
La idea era desarrollar un sistema de alimentación autónomo que se acoplara a las sillas de ruedas de las personas y les diera de comer lo que quisieran.
«Cuando empezamos el proyecto nos dimos cuenta de que hay muchísimas formas de comer un alimento, según su tamaño, forma o consistencia. ¿Por dónde empezamos?», afirma el coautor Tapomayukh Bhattacharjee, investigador posdoctoral asociado de la Escuela Allen. «Así que organizamos un experimento para observar cómo comen las personas alimentos comunes, como uvas y zanahorias».
Zanahorias y plátanos
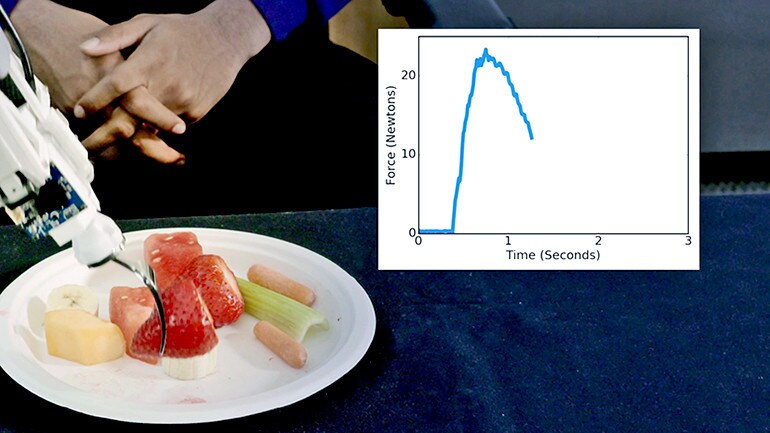
Los investigadores prepararon platos con alrededor de una docena de tipos de alimentos, con consistencias que iban desde zanahorias duras hasta plátanos blandos. Los platos también incluían alimentos como tomates y uvas, que tienen la piel dura y el interior blando. Luego dieron un tenedor a los voluntarios y les pidieron que recogieran distintos trozos de comida y se los dieran a un maniquí. El tenedor incluía un sensor para medir cuánta fuerza aplicaban al recoger los alimentos.
Los voluntarios emplearon distintas estrategias para recoger alimentos de diferentes consistencias. Por ejemplo, ensartaron en diagonal los alimentos blandos, como los plátanos, para evitar que se deslizaran del tenedor. Para alimentos como las zanahorias y las uvas, tendían a mover el tenedor de un lado a otro para aumentar la fuerza y ensartar cada bocado.
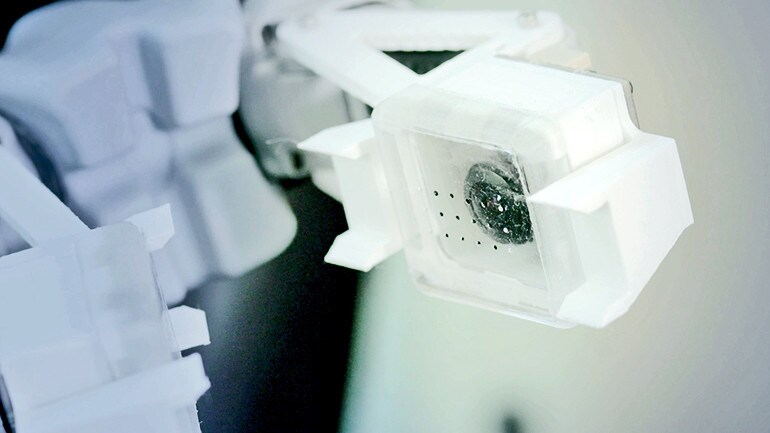
«Parecía que las personas usaban distintas estrategias no solo según el tamaño y la forma del alimento, sino también según lo duro o blando que fuera. Pero ¿realmente hace falta?», dice Bhattacharjee. «Decidimos hacer un experimento con el robot: lo programamos para ensartar la comida hasta que el tenedor alcanzara cierta profundidad, sin importar el tipo de alimento».
El robot utilizó la misma estrategia de aplicar fuerza y ensartar para intentar recoger todos los trozos de comida, sin importar su consistencia. Pudo recoger alimentos duros, pero tuvo dificultades con los blandos y con los que tenían la piel dura y el interior blando. Por eso, los robots, al igual que las personas, deben ajustar la fuerza y el ángulo que emplean para recoger distintos tipos de alimentos.
Empoderar a los cuidadores
El equipo también señala que recoger un trozo de comida y dárselo a alguien no son acciones independientes. A menudo, los voluntarios orientaban deliberadamente el trozo de comida en el tenedor para que fuera fácil comerlo.
«Se puede recoger un bastón de zanahoria ensartándolo por el centro, pero a la persona le resultará difícil comerlo», dice Bhattacharjee. «En cambio, si se recoge por uno de los extremos y se inclina la zanahoria hacia la boca de alguien, es más fácil darle un bocado».
Para diseñar una estrategia de ensartado y alimentación que se adapte al alimento, los investigadores combinaron dos algoritmos distintos. Primero utilizaron un algoritmo de detección de objetos llamado RetinaNet, que explora el plato, identifica los tipos de alimentos y coloca un recuadro alrededor de cada uno.
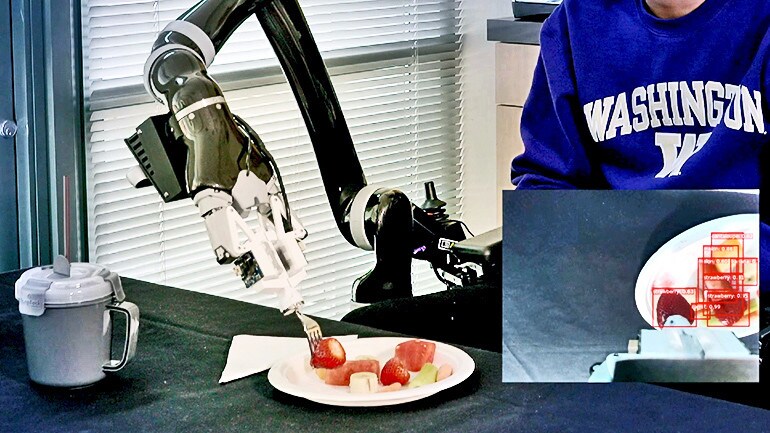
Luego desarrollaron SPNet, un algoritmo que examina el tipo de alimento dentro de un recuadro específico y le indica al robot cuál es la mejor manera de recogerlo. Por ejemplo, SPNet le indica al robot que ensarte una fresa o una rodaja de plátano por el centro, y una zanahoria por uno de sus dos extremos.
El equipo hizo que el robot recogiera trozos de comida y se los diera a los voluntarios usando SPNet o una estrategia más uniforme: ensartar el centro de cada alimento, sin importar cuál fuera. Las distintas estrategias de SPNet superaron o igualaron a la estrategia uniforme con todos los alimentos.
Comer de forma independiente
«Muchos problemas de ingeniería admiten soluciones muy diversas, pero esta investigación está estrechamente vinculada a las personas», afirma Srinivasa. «Si no tenemos en cuenta lo fácil que es para una persona dar un bocado, quizá no pueda usar nuestro sistema. Existe todo un universo de tipos de alimentos, así que nuestro mayor desafío es desarrollar estrategias que puedan manejar todos ellos».
El equipo trabaja actualmente con el Taskar Center for Accessible Technology para recabar opiniones de cuidadores y pacientes de centros de vida asistida sobre cómo mejorar el sistema y adaptarlo a las necesidades de las personas.
«En última instancia, nuestro objetivo es que el robot ayude a las personas a almorzar o cenar por su cuenta», afirma Srinivasa. «Pero no se trata de sustituir a los cuidadores: queremos empoderarlos. Con la ayuda de un robot, el cuidador puede preparar el plato y luego hacer otra cosa mientras la persona come».
El equipo publicó sus resultados en una serie de artículos. Uno de ellos apareció en IEEE Robotics and Automation Letters. Los investigadores presentarán el otro artículo en la Conferencia Internacional sobre Interacción entre Humanos y Robots de ACM/IEEE, en Corea del Sur. Entre los coautores adicionales hay investigadores de la Universidad de Washington y de la Technische Universität München, en Alemania.
El trabajo recibió financiación de los Institutos Nacionales de Salud, la Fundación Nacional de Ciencia, la Oficina de Investigación Naval, la Alianza de Tecnología Colaborativa en Robótica, Amazon y Honda.




