La infraestructura de los parques eólicos marinos y las plataformas petrolíferas puede dañar la biodiversidad circundante.
Los especialistas en robótica e ingenieros buscan formas de preservar la biodiversidad oceánica mediante el desarrollo de tecnología que ayude a inspeccionar y reparar estos componentes submarinos.
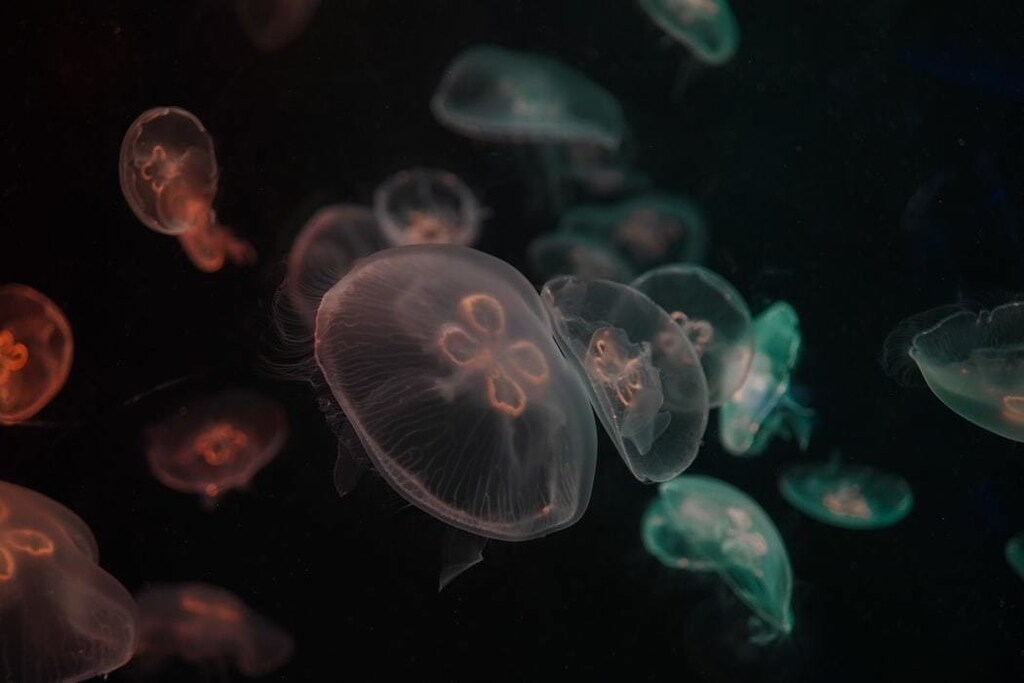
Investigadores de la Universidad de Edimburgo han diseñado robots submarinos inspirados en la medusa lunar.
Algunas de las últimas zonas de naturaleza prístina e intacta de la Tierra se encuentran bajo los mares. Sin embargo, estos ecosistemas marinos están amenazados por proyectos de minería en aguas profundas, plataformas petrolíferas y parques eólicos marinos. Cuando estas instalaciones se construyen y mantienen, tienden a dañar las ricas redes ecológicas que las rodean.
Los especialistas en robótica e ingenieros trabajan para resolver este problema, buscando nuevas formas de crear máquinas que puedan ayudar a reparar, mantener o inspeccionar los componentes submarinos de la creciente industria offshore. Dirigido por los colegas Thierry Bujard y Gabriel Weymouth, de la Universidad de Southampton, mi equipo ha encontrado una solución para este problema, diseñando robots submarinos inspirados en los nadadores más inteligentes de la naturaleza: la medusa lunar ultraeficiente.
Los robots acuáticos tradicionales se diseñan para dos fines principales: para una travesía eficiente, navegación de larga distancia a través de extensiones abiertas de agua, y para tareas que requieren alta maniobrabilidad cerca de estructuras sumergidas. Ambos tipos de robot son eficaces, pero pocos robots combinan una travesía eficiente con alta maniobrabilidad. Esto significa que la mayoría de los robots acuáticos son demasiado torpes y pesados para apoyar a la industria offshore sin dañar también el medio marino.
De hecho, con la expansión de las actividades offshore hacia entornos cada vez más frágiles, incluso los robots marinos más avanzados tienen dificultades para afrontar la complejidad de sus misiones. Actualmente se invierte mucha investigación en el desarrollo de robots autónomos para aguas profundas, con iniciativas como Xprize que ofrece financiación a algunas de las ideas más prometedoras.
Máquinas marinas
Para responder a estos desafíos, los ingenieros han recurrido a la biología para inspirar nuevas formas de propulsión robótica submarina. Tras millones de años de evolución, según la lógica, las criaturas acuáticas deberían ofrecer modelos que ayuden a subsanar las debilidades de la actual generación de robots submarinos.
El modo de nado de los peces, basado en el aleteo de sus distintas aletas, se ha convertido en la principal fuente de inspiración para quienes experimentan con nuevos vehículos submarinos. Sin embargo, el modo de propulsión por chorros pulsados que favorecen las medusas se considera ampliamente el mecanismo de propulsión submarina más eficiente del mundo, lo que ofrece una solución tecnológica más convincente y mucho más fácil de imitar para los especialistas en robótica.
La propulsión por chorros pulsados depende de la expansión y contracción cíclicas de una cavidad hueca del cuerpo del ejemplar. Este sistema impulsa la entrada y expulsión de agua, lo que finalmente proporciona a las medusas una forma de propulsión.
A pesar de su simplicidad, esta estrategia de nado puede dar lugar a una agilidad increíble y a una alta eficiencia energética. El calamar más rápido puede alcanzar hasta 8 metros por segundo utilizando un sistema de chorro pulsado, mientras que la medusa Aurelia aurita (también conocida como medusa lunar) es conocida por ser el nadador más eficiente del planeta.
Al copiar estos organismos al construir robots submarinos, podemos diseñar nuevos vehículos submarinos capaces de combinar una alta maniobrabilidad con una eficiencia inigualable. En nuestra investigación reciente, desarrollamos un nuevo robot bioinspirado capaz de igualar la eficiencia propulsiva de la Aurelia aurita. Para ello, imitamos el principio clave que permite a las medusas alcanzar su alta eficiencia propulsiva: la resonancia.
Robótica resonante
La resonancia es un fenómeno físico que se encuentra comúnmente en muchas actividades cotidianas, como caminar, columpiarse y incluso cantar. Si observamos un péndulo oscilante, por ejemplo, sabemos por experiencia que seguirá oscilando hasta detenerse, colgando en posición vertical determinada por la gravedad. La frecuencia con la que oscila el péndulo se denomina su “frecuencia natural”.
Por experiencia, también sabemos que, si queremos mantener el péndulo oscilando, la forma más sencilla de lograrlo es darle un pequeño empujón cada vez que alcance el punto más alto de su oscilación, igual que hacemos al empujar a un niño más alto en un columpio. Al hacerlo, permitimos que el péndulo o el columpio “entren en resonancia”.
Así, la resonancia se produce cuando una fuerza externa afecta a un sistema en su frecuencia natural, lo que hace que el sistema alcance oscilaciones de mayor amplitud con una fracción de la fuerza necesaria. Eso es lo que hace que operar en resonancia sea tan eficiente. Aplicamos el mismo principio a la propulsión de nuestro robot inspirado en la medusa.
Planteamos la hipótesis de que, al diseñar un robot medusa con un sistema de propulsión elástico, podríamos aprovechar la frecuencia natural inherente de ese elemento elástico para llevar el mecanismo a la resonancia. En resonancia, nuestro robot emitiría potentes chorros pulsados con una fracción del coste energético.
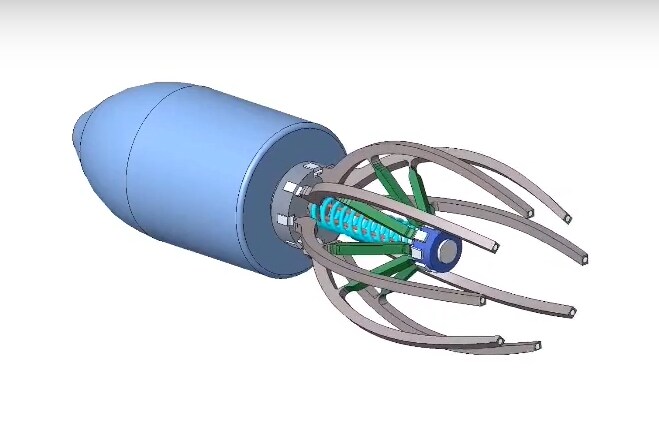
El robot que desarrollamos tiene una cámara interna elástica, que se expande y se contrae bajo el efecto de un mecanismo similar a un paraguas. Al ser probado en un tanque de agua, se comprobó que el robot aumentaba su velocidad de nado a medida que la frecuencia de pulsación se acercaba a la frecuencia natural de la cámara elástica del robot medusa. Esto demostró que nuestro robot medusa había alcanzado la resonancia.
La eficiencia de un sistema que se propulsa a sí mismo, ya sea mecánico o biológico, se basa en una ecuación que combina la potencia absorbida, la velocidad del sistema y su masa. Aplicada a nuestro robot, esa ecuación situó a nuestro robot medusa a la par de la Aurelia aurita medusa.
Se trata de un resultado llamativo, con un doble impacto. Por un lado, demuestra por primera vez que un sistema mecánico puede alcanzar la eficiencia propulsiva de los mejores nadadores de la naturaleza. Por otro lado, nuestro robot ha permitido explicar la extraordinaria natación de sus homólogos biológicos, lo que quizá ayude ahora a los biólogos a retomar el estudio de las medusas y los calamares con una perspectiva completamente nueva.
Impulsado por un sistema inspirado en los nadadores más eficientes de la naturaleza, nuestro robot medusa constituye un prototipo de robot submarino dinámico y eficiente, que la industria de los parques eólicos marinos podría utilizar algún día para mantener las partes de su infraestructura que se encuentran bajo las olas.




