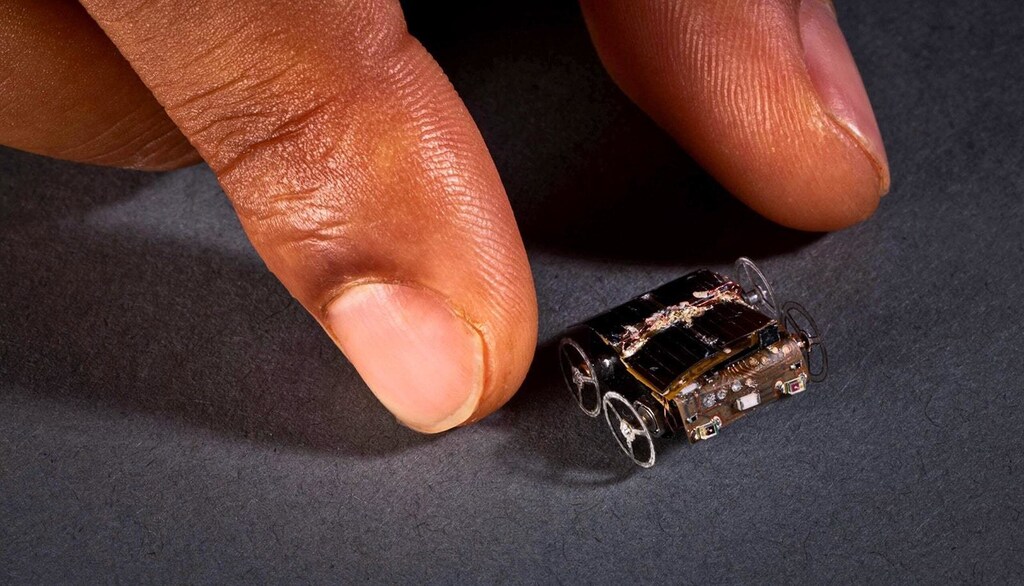
MilliMobile puede funcionar indefinidamente con la energía que obtiene y tiene aproximadamente el tamaño de una moneda de un centavo.
El robot puede transportar casi tres veces su propio peso en equipos.
Los robots se probaron tanto en interiores como en exteriores y pudieron desplazarse incluso con muy poca luz.
Los investigadores han equipado a MilliMobile con sensores de luz, temperatura y humedad, así como con Bluetooth.
Los pequeños robots móviles que transportan sensores podrían realizar tareas como detectar fugas de gas o hacer el seguimiento de inventarios en almacenes. Sin embargo, el movimiento de los robots requiere mucha energía, y las baterías, la fuente de energía habitual, limitan la duración y suscitan preocupaciones medioambientales.
Los investigadores han explorado diversas alternativas: adherir sensores a insectos, mantener bases de carga cercanas o alimentar los robots con láseres. Cada una tiene inconvenientes. Los insectos se desplazan libremente. Los cargadores limitan el alcance. Los láseres pueden dañar los ojos de las personas.
Los investigadores han creado ahora MilliMobile, un robot autónomo que tiene aproximadamente el tamaño de una moneda de un centavo, pesa lo mismo que una pasa y puede recorrer la distancia de un autobús (30 pies, o 10 metros) en una hora, incluso en un día nublado.
El robot puede desplazarse sobre superficies como hormigón o suelo compactado y transportar casi tres veces su propio peso en equipos, como una cámara o sensores. Utiliza un sensor de luz para dirigirse automáticamente hacia las fuentes de luz.
«Nos inspiramos en la «computación intermitente», que divide los programas complejos en pequeños pasos, de modo que un dispositivo con energía muy limitada puede trabajar de forma incremental, a medida que la energía está disponible», explica Kyle Johnson, coautor principal y estudiante de doctorado en la Escuela Paul G. Allen de Ciencias e Ingeniería Informática de la Universidad de Washington.
«Con MilliMobile, aplicamos este concepto al movimiento. Redujimos el tamaño y el peso del robot para que solo necesite una pequeña cantidad de energía para desplazarse. Y, de forma similar a un animal que da pasos, nuestro robot se mueve en incrementos discretos, utilizando pequeños pulsos de energía para hacer girar sus ruedas».
El equipo probó MilliMobile tanto en interiores como en exteriores, en entornos como parques, una granja hidropónica interior y una oficina. Incluso en situaciones de muy poca luz, por ejemplo, alimentados únicamente por las luces bajo una encimera de cocina, los robots siguen siendo capaces de avanzar, aunque mucho más lentamente.
El funcionamiento continuo, incluso a ese ritmo, abre nuevas posibilidades para un enjambre de robots desplegado en zonas donde otros sensores tienen dificultades para generar datos matizados.
Los robots también son capaces de dirigirse por sí mismos, navegando con sensores a bordo y diminutos chips informáticos. Para demostrarlo, el equipo programó los robots para que utilizaran sus sensores de luz a bordo y se desplazaran hacia una fuente de luz.
«Los sensores del “Internet de las cosas” suelen estar fijos en ubicaciones específicas», explica Zachary Englhardt, coautor principal y estudiante de doctorado en la Escuela Allen. «Nuestro trabajo cruza ámbitos para crear sensores robóticos que pueden tomar datos en múltiples puntos de un espacio y así obtener una visión más detallada de su entorno, ya sea una granja inteligente donde los robots registran la humedad ambiental y la del suelo, o una fábrica donde buscan ruido electromagnético para detectar averías en los equipos».
Los investigadores han equipado a MilliMobile con sensores de luz, temperatura y humedad, así como con Bluetooth, lo que le permite transmitir datos a más de 650 pies (200 metros). En el futuro, planean añadir otros sensores y mejorar el intercambio de datos entre enjambres de estos robots.
El equipo presentará su investigación el 2 de octubre en la conferencia ACM MobiCom 2023, en Madrid (España).
Vicente Arroyos, estudiante de doctorado en la Escuela Allen, es coautor principal del estudio. Dennis Yin, que completó este trabajo como estudiante de grado en ingeniería eléctrica e informática, y Shwetak Patel, profesor de la Escuela Allen y de ingeniería eléctrica e informática, son coautores, y Vikram Iyer, profesor adjunto de la Escuela Allen, es el autor principal del estudio.
La investigación recibió financiación de un Amazon Research Award, un Google Research Scholar Award, el Programa de Becas de Investigación de Posgrado de la Fundación Nacional de Ciencias, el National GEM Consortium, el Washington NASA Space Grant Consortium, la Beca Pastry-Powered T(o)uring Machine Endowed y el programa de becas SPEEA ACE.





