Tenemos robots que pueden caminar, ver, hablar y oír, y manipular objetos con sus manos robóticas. Incluso existe un robot que puede oler.
¿Pero qué pasa con el sentido del tacto? Esto es más fácil de decir que de hacer, y algunos de los métodos actuales que se estudian presentan limitaciones, pero estamos desarrollando una nueva técnica que puede superar algunos de esos problemas.
En los seres humanos, el tacto desempeña un papel fundamental cuando movemos el cuerpo. El tacto, combinado con la vista, es crucial para tareas como recoger objetos —duros o blandos, ligeros o pesados, calientes o fríos— sin dañarlos.
En el campo de la manipulación robótica, en la que una mano o pinza robótica debe recoger un objeto, añadir el sentido del tacto podría eliminar incertidumbres al manipular objetos blandos, frágiles y deformables.
La búsqueda de la piel inteligente
Cuantificar el tacto en términos de ingeniería no solo requiere conocer con precisión la magnitud de la fuerza externa aplicada a un sensor táctil, sino que también hay que saber la posición exacta de la fuerza, su ángulo y cómo interactuará con el objeto que se manipula.
Además, surge la cuestión de cuántos de estos sensores necesitaría un robot. Desarrollar una piel robótica que pueda contener cientos o incluso miles de sensores táctiles es una tarea de ingeniería compleja.
Comprender los mecanismos físicos de la detección táctil en el mundo biológico aporta una gran visión a la hora de diseñar el equivalente robótico: una piel inteligente.
Pero un obstáculo importante para el desarrollo de la piel inteligente es la electrónica necesaria.
Medición cotidiana de la fuerza y el tacto
El sentido del tacto suele medirse mediante un sensor que puede convertir la presión en una pequeña señal eléctrica. Cuando utiliza una báscula digital para pesarse o para medir ingredientes en la cocina, es probable que la báscula emplee un transductor piezoeléctrico.
Se trata de un dispositivo que convierte una fuerza en electricidad. La pequeña corriente eléctrica del transductor se envía a través de cables a un pequeño microchip que mide la intensidad de la corriente, la convierte en una medida de peso significativa y la muestra en una pantalla.
Aunque estos dispositivos electrónicos son capaces de detectar distintos niveles de fuerza, presentan varias limitaciones que los hacen poco prácticos para la piel inteligente. En particular, tienen un tiempo de respuesta a la fuerza relativamente lento.
Existen otros tipos de sensores táctiles basados en un material que cambia otras características eléctricas, como la capacitancia o la resistencia. La pantalla de su teléfono móvil puede incorporar esta tecnología y, si utiliza un panel táctil en su ordenador, seguramente empleará sensores táctiles.
Detección de fuerza blanda y flexible
En los últimos años se han logrado grandes avances en la fabricación de sensores táctiles que pueden incrustarse en materiales blandos y flexibles. Esto es exactamente lo que necesitamos para la piel inteligente.
Pero muchos de estos avances fallan por completo (debido al tipo de detección) en presencia de humedad. (¿Alguna vez ha probado a tocar la pantalla táctil de su teléfono inteligente con un dedo mojado?)
Las aplicaciones médicas son ahora el principal impulsor de la demanda de detección de fuerza flexible y robusta. Por ejemplo, la piel inteligente podría utilizarse para restablecer la retroalimentación sensorial de pacientes con lesiones cutáneas o neuropatía periférica (entumecimiento u hormigueo). También podría servir para dotar a las manos protésicas de una capacidad básica de detección táctil.
Recientemente, investigadores del MIT y de Harvard han desarrollado un guante táctil escalable y lo han combinado con inteligencia artificial. Los sensores distribuidos uniformemente sobre la mano pueden utilizarse para identificar objetos individuales, estimar su peso y explorar los patrones táctiles típicos que surgen al agarrarlos.
Los investigadores crearon un guante con 548 sensores ensamblados sobre un tejido de punto que contiene una película piezorresistiva (que también reacciona a la presión o a la deformación) conectada mediante una red de electrodos de hilo conductor.
Este es el primer intento exitoso de registrar estas señales a gran escala, lo que revela conocimientos importantes que pueden utilizarse en el futuro diseño de prótesis y herramientas robóticas de agarre.
Pero, al igual que casi todas las demás interfaces táctiles diseñadas con técnicas capacitivas, resistivas o piezoeléctricas, esta tecnología táctil no funciona bien con dedos mojados ni bajo el agua.
La detección óptica de fuerza en el horizonte
Para abordar este problema, hemos desarrollado una nueva forma de sensor táctil que utiliza películas de grosor nanométrico de LED orgánicos (OLED) y fotodiodos orgánicos (OPD) para medir el tacto suave.
La tecnología OLED se encuentra normalmente en las pantallas de televisores y teléfonos inteligentes. Nuestro enfoque para medir el sentido del tacto se basa en la detección óptica de fuerza.
Los elementos OLED (denominados diodos o píxeles) son en realidad totalmente reversibles. Esto significa que, además de poder emitir luz (como en una pantalla de televisor), estos píxeles también pueden detectar luz.
Aprovechando este principio, podemos fabricar una cúpula diminuta, opaca y flexible con un recubrimiento reflectante, que se coloca sobre algunos píxeles OLED. La luz emitida desde el píxel central se distribuye uniformemente entre todos los demás píxeles bajo la cúpula si esta no se altera.
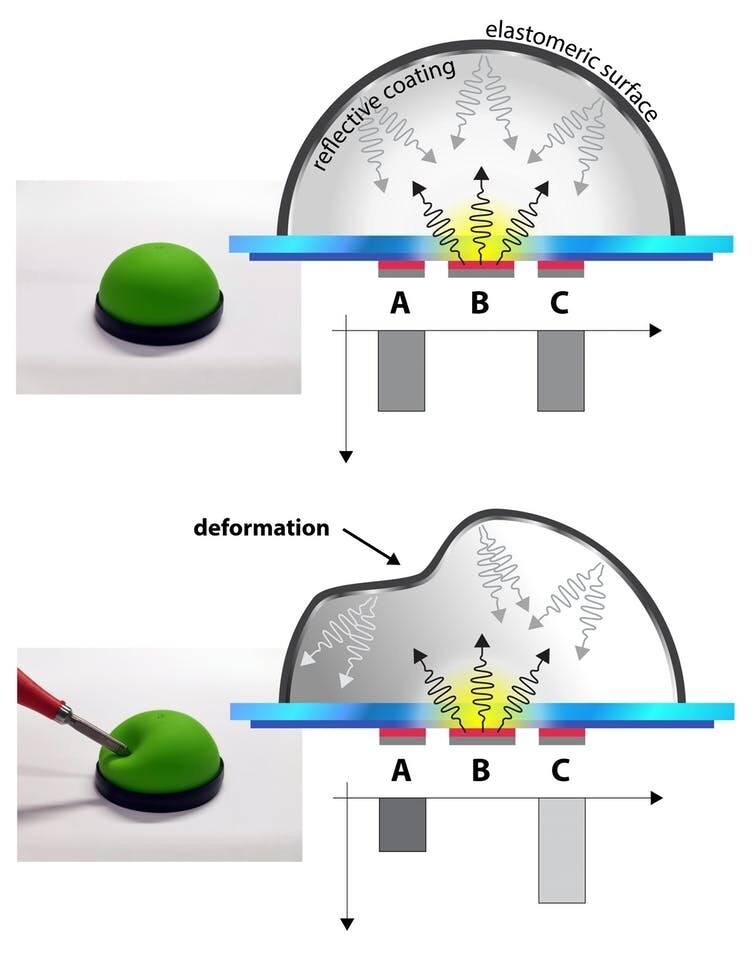
Pero si la cúpula se presiona —al tocar algo— se deformará, lo que provocará una respuesta desigual de los píxeles utilizados para detectar la luz reflejada. Combinando las respuestas de decenas de estas cúpulas en la zona de contacto, será posible estimar la fuerza aplicada.
Este enfoque supone un paso significativo hacia la simplificación del diseño de la piel inteligente para aplicaciones de gran superficie, y esperamos que pronto veamos robots capaces de detectar todo el cuerpo en el aire, mojados o incluso bajo el agua.




