Investigadores del MIT han creado un algoritmo para garantizar la cooperación exitosa de equipos de robots que recopilan información: un método colaborativo, en lugar de secuencial.
El método, llamado Búsqueda Local Distribuida, mejora el rendimiento del equipo de robots al añadir o eliminar las trayectorias individuales de los robots del plan general del grupo.
Esto garantiza que ningún robot desperdicie energía buscando información mínima.
Tras más investigación, el método de Búsqueda Local Distribuida podría tener otras posibles aplicaciones para robots, como la vigilancia aérea y la monitorización oceánica, donde la conservación de energía es esencial.
A veces, un robot no es suficiente.
Consideremos una misión de búsqueda y rescate para encontrar a un excursionista perdido en el bosque. Los rescatadores podrían querer desplegar un escuadrón de robots con ruedas para recorrer el bosque, quizá con la ayuda de drones que escudriñen la escena desde arriba. Las ventajas de un equipo de robots son evidentes. Pero coordinar ese equipo no es nada sencillo. ¿Cómo garantizar que los robots no dupliquen los esfuerzos de los demás ni desperdicien energía en una trayectoria de búsqueda enrevesada?
Investigadores del MIT han diseñado un algoritmo para garantizar la cooperación fructífera de equipos de robots que recopilan información. Su enfoque se basa en equilibrar un compromiso entre los datos recopilados y la energía consumida, lo que elimina la posibilidad de que un robot ejecute una maniobra derrochadora para obtener apenas un poco de información. Los investigadores afirman que esta garantía es vital para el éxito de los equipos de robots en entornos complejos e impredecibles. «Nuestro método ofrece tranquilidad, porque sabemos que no fallará, gracias al rendimiento en el peor de los casos del algoritmo», afirma Xiaoyi Cai, estudiante de doctorado del Departamento de Aeronáutica y Astronáutica del MIT (AeroAstro).
La investigación se presentará en la Conferencia Internacional IEEE sobre Robótica y Automatización, en mayo. Cai es el autor principal del artículo. Entre sus coautores figuran Jonathan How, catedrático R.C. Maclaurin de Aeronáutica y Astronáutica del MIT; Brent Schlotfeldt y George J. Pappas, ambos de la Universidad de Pensilvania; y Nikolay Atanasov, de la Universidad de California en San Diego.
Los equipos de robots suelen basarse en una regla general para recopilar información: cuanto más, mejor. «Se ha asumido que nunca viene mal recopilar más información», afirma Cai. «Si hay una determinada duración de batería, usémosla toda para obtener el máximo posible». Este objetivo suele ejecutarse de forma secuencial: cada robot evalúa la situación y planifica su trayectoria, uno tras otro. Es un procedimiento sencillo y generalmente funciona bien cuando la información es el único objetivo. Pero surgen problemas cuando la eficiencia energética se convierte en un factor.
Cai afirma que los beneficios de recopilar información adicional suelen disminuir con el tiempo. Por ejemplo, si ya se tienen 99 fotos de un bosque, quizá no merezca la pena enviar a un robot en una misión de kilómetros para tomar la centésima. «Queremos ser conscientes del compromiso entre información y energía», afirma Cai. «No siempre es bueno que haya más robots moviéndose. De hecho, puede empeorar la situación si se tiene en cuenta el coste energético».
Los investigadores desarrollaron un algoritmo de planificación para equipos de robots que optimiza el equilibrio entre energía e información. La «función objetivo» del algoritmo, que determina el valor de la tarea propuesta para un robot, tiene en cuenta la disminución de los beneficios de recopilar información adicional y el aumento del coste energético. A diferencia de los métodos de planificación anteriores, no se limita a asignar tareas a los robots de forma secuencial. «Es más bien un esfuerzo colaborativo», afirma Cai. «Los propios robots elaboran el plan del equipo».
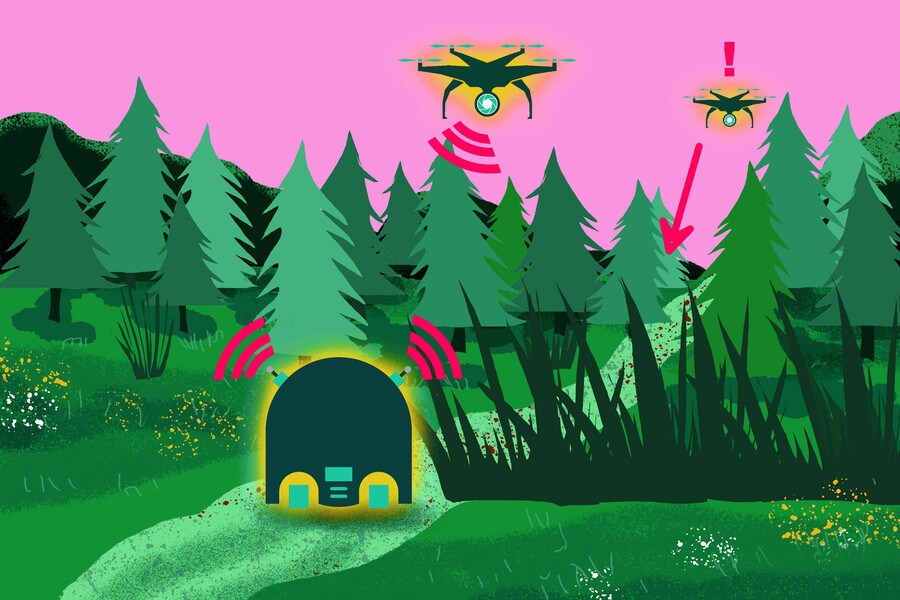
El método de Cai, llamado Búsqueda Local Distribuida, es un enfoque iterativo que mejora el rendimiento del equipo al añadir o eliminar las trayectorias individuales de los robots del plan general del grupo. En primer lugar, cada robot genera de forma independiente un conjunto de trayectorias potenciales que podría seguir. A continuación, cada robot propone sus trayectorias al resto del equipo. Después, el algoritmo acepta o rechaza la propuesta de cada individuo, según aumente o disminuya la función objetivo del equipo. «Permitimos que los robots planifiquen sus trayectorias por sí mismos», afirma Cai. «Solo cuando necesitan elaborar el plan del equipo, dejamos que negocien. Así que se trata de un cálculo bastante distribuido».
La Búsqueda Local Distribuida demostró su valía en simulaciones por ordenador. Los investigadores ejecutaron su algoritmo frente a otros competidores para coordinar un equipo simulado de 10 robots. Aunque la Búsqueda Local Distribuida requirió un tiempo de cálculo ligeramente mayor, garantizó la finalización exitosa de la misión de los robots, en parte al asegurar que ningún miembro del equipo quedara atrapado en una expedición derrochadora para obtener información mínima. «Es un método más costoso», afirma Cai. «Pero ganamos rendimiento».
Este avance podría ayudar algún día a los equipos de robots a resolver problemas reales de recopilación de información en los que la energía es un recurso finito, según Geoff Hollinger, especialista en robótica de la Universidad Estatal de Oregón, que no participó en la investigación. «Estas técnicas son aplicables cuando el equipo de robots necesita compensar la calidad de la detección con el gasto energético. Entre ellas se encuentran la vigilancia aérea y la monitorización oceánica».
Cai también señala posibles aplicaciones en cartografía y búsqueda y rescate, actividades que dependen de una recopilación eficiente de datos. «Mejorar esta capacidad fundamental de recopilación de información será muy importante», afirma. Los investigadores planean a continuación probar su algoritmo con equipos de robots en el laboratorio, que incluyan una combinación de drones y robots con ruedas.
Esta investigación recibió financiación en parte de Boeing y de la Distributed and Collaborative Intelligent Systems and Technology Collaborative Research Alliance (DCIST CRA) del Army Research Laboratory.




