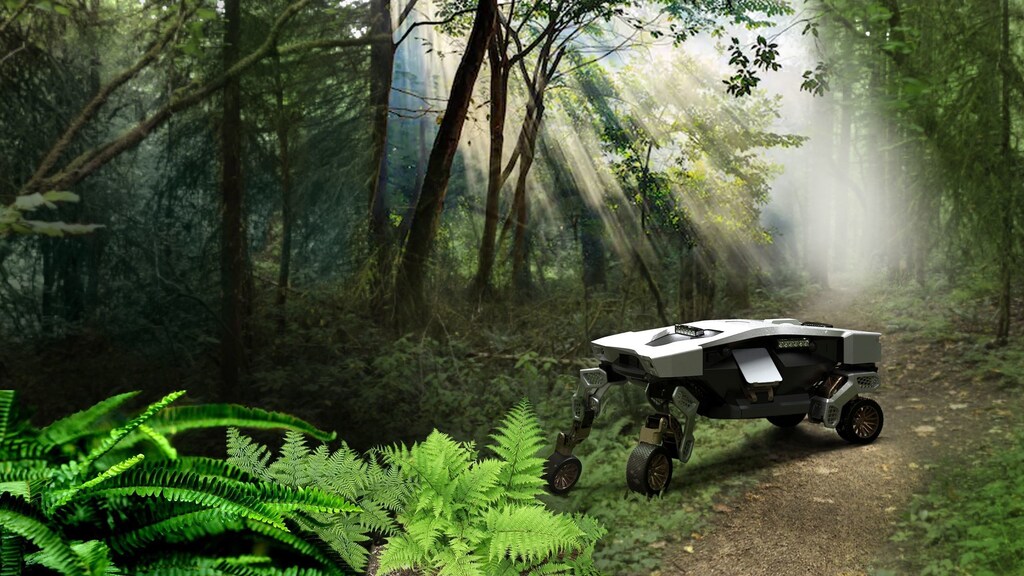
Hyundai Motor Group ha diseñado un nuevo concepto de robot “coche andante”, con ruedas que pueden adaptarse para desplazarse por terrenos más difíciles.
El robot también cuenta con control direccional de 360 grados, la capacidad de transportar carga y una serie de sensores para la observación remota.
Un dron puede conectarse al TIGER, que lo recarga durante el trayecto hasta su destino.
Hyundai Motor Group vuelve con un nuevo robot “coche andante” que puede usar sus ruedas para rodar por un camino o ponerse de pie y sortear terrenos más complicados con sus patas. Esta vez, el concepto está diseñado para transportar carga y es lo bastante pequeño como para ser transportado por un dron.
El robot TIGER —acrónimo de transforming intelligent ground excursion robot (robot de excursión terrestre inteligente transformable)— es el primer concepto de vehículo de movilidad total (UMV, por sus siglas en inglés) “no tripulado” que sale de New Horizons Studio, la instalación de Mountain View (California) que alberga el desarrollo de UMV de Hyundai Motor Group. Tiger sigue los pasos con ruedas de Elevate, un vehículo conceptual más grande diseñado para transportar personas, que la compañía presentó en 2019 en la feria tecnológica CES.
Aunque los conceptos no siempre se convierten en productos reales, John Suh, director de New Horizons Studio, declaró a TechCrunch que su objetivo es hacer realidad Tiger “lo antes posible”, y añadió que probablemente sería un proceso de cinco años.
Suh afirmó que el equipo dedicará los próximos dos años a resolver algunos problemas técnicos fundamentales para establecer un diseño de referencia. En 2023 y 2024, el equipo llegará a la fase de producto beta y comenzarán las pruebas avanzadas, antes de convertirse finalmente en un producto que los clientes puedan comprar.
La versión actual de Tiger se basa en una arquitectura de plataforma modular, al igual que su pariente más grande. El robot cuenta con un sistema de locomoción mediante patas y ruedas, control direccional de 360 grados, un compartimento de almacenamiento para transportar mercancías y una serie de sensores para la observación remota. También está diseñado para conectarse a un dron, que puede recargar el robot mientras lo transporta hasta su destino.
Tiger tiene dos modos que se activan según el terreno. En superficies más lisas y menos complejas, las patas del robot se retraen y el vehículo utiliza sus cuatro ruedas para desplazarse. Si el vehículo se atasca o se enfrenta a un obstáculo como un pequeño muro, un terraplén o un tronco, puede ponerse de pie, bloquear las ruedas y, a continuación, caminar.
Esta es la primera versión de Tiger —conocida como X-1, por experimental—, lo que sugiere que New Horizons lanzará más variantes en el futuro. Este modelo se creó en colaboración con la empresa de software de diseño de ingeniería Autodesk y la firma de diseño conceptual Sundberg-Ferar.




