La inspiración en los geckos ha permitido a investigadores desarrollar una nueva pinza robótica.
Los investigadores trabajaban en el desarrollo de un dispositivo que fuera a la vez ágil y fuerte.
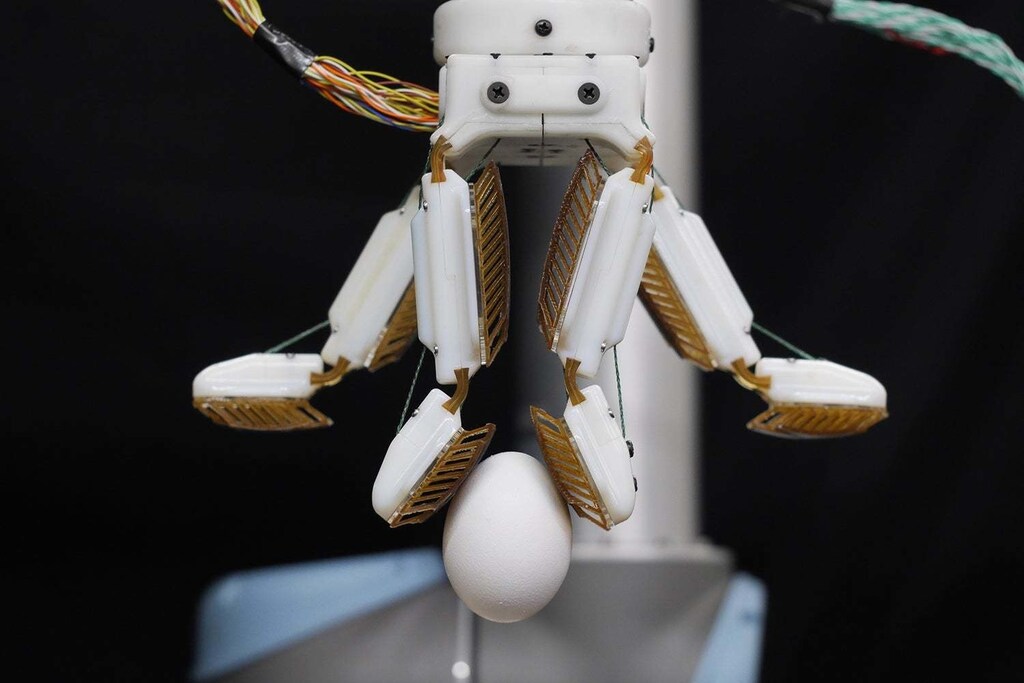
En sus pruebas, los investigadores demostraron que farmHand es capaz de manipular una amplia variedad de objetos, como huevos crudos, racimos de uvas, platos, jarras con líquidos, balones de baloncesto e incluso una amoladora angular.
Con el objetivo de crear una pinza robótica capaz de agarrar con delicadeza y fuerza, los investigadores combinaron adhesivos basados en los dedos de los geckos con una mano robótica personalizada.
En la amplia variedad de manos y pinzas robóticas hay un enemigo común: el tomate de variedad tradicional. Quizá hayas visto una pinza robótica coger hábilmente un huevo o sostener con suavidad un balón de baloncesto, pero, a diferencia de las manos humanas, es poco probable que una misma pinza pueda hacer ambas cosas. El reto principal está en ese punto intermedio.
«Verás que las manos robóticas realizan agarres de fuerza y agarres de precisión, y luego dan a entender que pueden hacer todo lo que hay entre ambos», dice Wilson Ruotolo, antiguo estudiante de posgrado del Laboratorio de Biomimética y Manipulación Diestra de la Universidad de Stanford (también llamado «Farm»). «Queríamos abordar cómo crear manipuladores que fueran ágiles y fuertes al mismo tiempo».
El resultado de este objetivo es farmHand, una mano robótica desarrollada por los ingenieros Ruotolo y Dane Brouwer, estudiante de posgrado del Laboratorio de Biomimética y Manipulación Diestra. Detallan su trabajo en un artículo publicado en Science Robotics.
En sus pruebas, los investigadores demostraron que farmHand es capaz de manipular una amplia variedad de objetos, como huevos crudos, racimos de uvas, platos, jarras con líquidos, balones de baloncesto e incluso una amoladora angular.
«FarmHand agarra, no es pegajosa»
FarmHand se inspira en dos tipos de organismos. Aunque sus dedos con múltiples articulaciones recuerdan a una mano humana —si bien de cuatro dedos—, en sus puntas llevan adhesivos inspirados en los geckos.
Este material, que agarra pero no es pegajoso, se basa en la estructura de los dedos de los geckos. Los investigadores llevan una década desarrollándolo.
Usar por primera vez el adhesivo de gecko en una pinza antropomórfica de varios dedos planteó un reto. Fue necesario prestar especial atención a los tendones que controlan los dedos de farmHand y al diseño de las yemas bajo el adhesivo.
Al igual que los dedos de los geckos, el adhesivo de gecko crea una sujeción firme mediante aletas microscópicas. Cuando están en contacto pleno con una superficie, estas aletas generan una fuerza de Van der Waals—una débil fuerza intermolecular que resulta de sutiles diferencias en la posición de los electrones en el exterior de las moléculas. Por eso, los adhesivos pueden agarrar con fuerza, pero requieren muy poca fuerza aplicada para hacerlo. Otra ventaja: no se sienten pegajosos al tacto ni dejan residuos.
«Las primeras aplicaciones de los adhesivos de gecko estaban relacionadas con robots trepadores, personas que escalan o la sujeción de objetos muy grandes y muy lisos en el espacio. Pero siempre hemos pensado en utilizarlos en aplicaciones más cotidianas», dice el autor principal, Mark Cutkosky, profesor de la Escuela de Ingeniería que dirigió la investigación. «El problema es que resulta que los adhesivos de gecko son bastante quisquillosos».
El inconveniente es que los adhesivos de gecko deben entrar en contacto con una superficie de una manera determinada para activar la fuerza de Van der Waals. Esto es bastante fácil de controlar cuando se aplican suavemente sobre una superficie plana, pero resulta mucho más difícil cuando el agarre depende de que varios parches adhesivos de gecko entren en contacto con un objeto desde distintos ángulos, como ocurre con farmHand.
¿Qué está haciendo el Foro Económico Mundial en relación con la Cuarta Revolución Industrial?
El Centro para las Tecnologías de Vanguardia y la Innovación reúne a científicos, responsables políticos y líderes empresariales para comprender las tecnologías emergentes y sus repercusiones en el mundo real.
Al facilitar la colaboración y la experimentación, el Centro ayuda a sus socios a convertir la innovación de la investigación en aplicaciones prácticas que abordan desafíos globales compartidos.
Pinza perfecta
Debajo de los adhesivos, las yemas de los dedos de farmHand ayudan a resolver este reto. Están hechas de una estructura de nervaduras plegables que se deforman con poca fuerza. Independientemente del lugar o del ángulo de contacto, las nervaduras se deforman de forma constante para asegurar que las fuerzas sobre las almohadillas adhesivas sean iguales y evitar que alguna se deslice antes de tiempo.
«Si mueves estas nervaduras, la deformación produce una fuerza similar sin importar dónde empieces», dice Brouwer. «Es un comportamiento físico sencillo que podría aplicarse incluso fuera de la robótica, quizá en la suela de un zapato o en neumáticos todoterreno».
Los tendones de la mano también son cruciales, porque permiten hacer una pinza hiperextendida. Muchas manos y pinzas robóticas sujetan los objetos en forma de «C», como cuando se recoge algo solo con la punta de los dedos; farmHand, en cambio, los aprieta con las puntas de los dedos enfrentadas almohadilla contra almohadilla. Así, los adhesivos disponen de una mayor superficie de contacto.
Lograr que el diseño fuera el adecuado resultó especialmente difícil porque las simulaciones informáticas existentes tienen problemas para predecir el rendimiento en el mundo real con objetos blandos, otro factor del problema del tomate de variedad tradicional.
Sin embargo, los investigadores se beneficiaron enormemente de poder imprimir en 3D y probar muchos de los componentes de plástico duro y blando en ciclos relativamente rápidos. Llegan a sugerir que su éxito quizá no habría sido posible —o, al menos, habría tardado mucho más— hace apenas cinco años.
La mano farmHand podría mejorarse incorporando funciones de retroalimentación que ayuden a los usuarios a entender cómo agarra y cómo podría agarrar mejor mientras está en uso. Los investigadores también están considerando posibles aplicaciones comerciales de su trabajo.
El Toyota Research Institute y una beca de posgrado de Stanford financiaron el trabajo.




