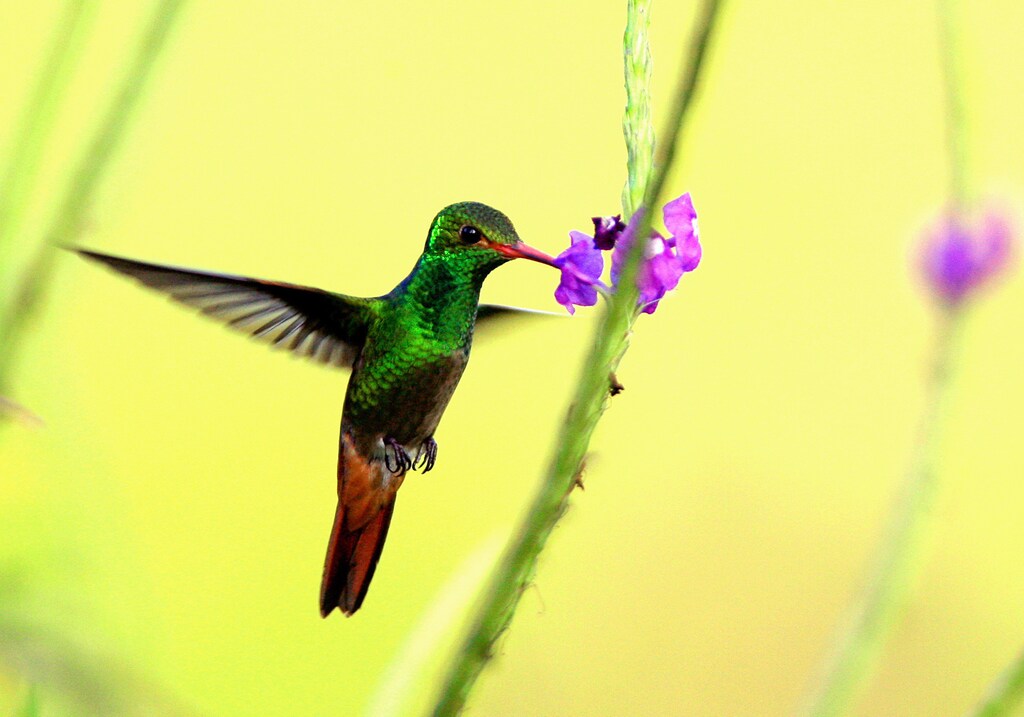
Investigadores han diseñado robots voladores que se comportan como colibríes y los han entrenado con algoritmos de aprendizaje automático basados en diversas técnicas que el ave utiliza de forma natural cada día.
Esto significa que, tras aprender mediante una simulación, el robot «sabe» cómo desplazarse por sí solo como lo haría un colibrí.
La combinación de volar como un ave y mantenerse suspendido en el aire como un insecto podría ofrecer algún día una forma mejor de maniobrar entre edificios derrumbados y otros espacios abarrotados para encontrar a víctimas atrapadas.
La inteligencia artificial, combinada con alas flexibles que baten, también permite que el robot aprenda por sí mismo nuevos trucos. Aunque todavía no puede ver, por ejemplo, puede tocar superficies para percibirlas. Cada contacto altera una corriente eléctrica, y los investigadores se dieron cuenta de que podían rastrearla.
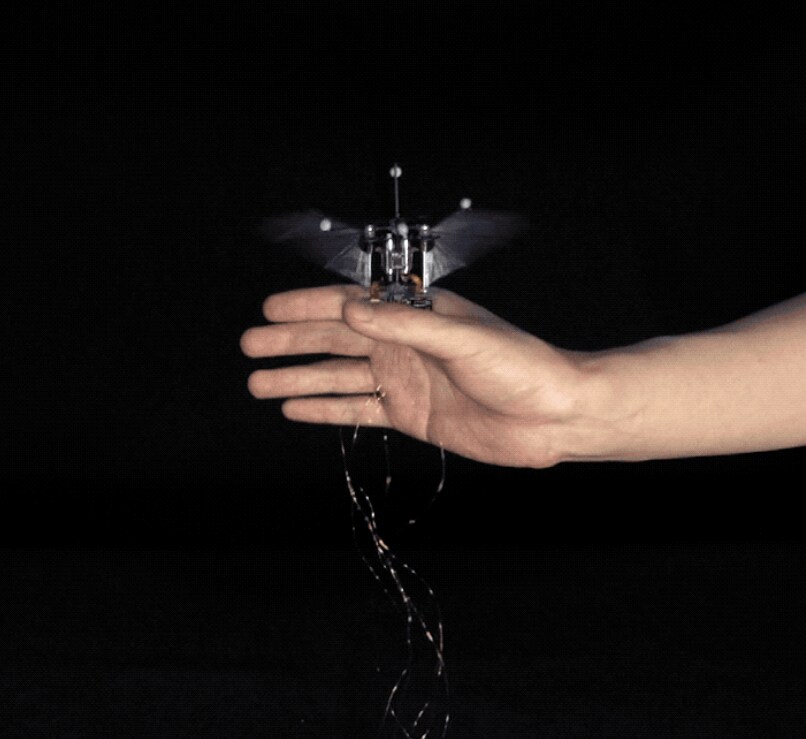
«El robot puede crear esencialmente un mapa sin ver lo que lo rodea. Esto podría ser útil en una situación en la que buscara víctimas en un lugar oscuro, y significa que habrá un sensor menos que añadir cuando le demos la capacidad de ver», afirma Xinyan Deng, profesora asociada de ingeniería mecánica en la Universidad Purdue.
Una física diferente
Los ingenieros no pueden hacer que los drones sean infinitamente más pequeños debido al funcionamiento de la aerodinámica convencional. No podrían generar suficiente sustentación para soportar su peso. Pero los colibríes no utilizan la aerodinámica convencional, y sus alas son resistentes.
«La física es sencillamente distinta: la aerodinámica es intrínsecamente inestable, con ángulos de ataque elevados y mucha sustentación. Esto permite que existan animales voladores más pequeños y también que reduzcamos el tamaño de los robots con alas batientes», afirma Deng.
Desde hace años, los investigadores intentan descifrar el vuelo de los colibríes para que los robots puedan volar allí donde no pueden hacerlo las aeronaves más grandes.
En 2011, DARPA, una agencia del Departamento de Defensa de Estados Unidos, encargó a la empresa AeroVironment construir un colibrí robótico más pesado que uno real, pero menos rápido, con controles de vuelo similares a los de un helicóptero y una maniobrabilidad limitada. Siempre hacía falta una persona al mando de un control remoto.
Robot de 12 gramos
El grupo de Deng y sus colaboradores estudiaron colibríes durante varios veranos en Montana. Documentaron maniobras clave, como un giro rápido de 180 grados, y las tradujeron en algoritmos informáticos de los que el robot podía aprender al conectarlo a una simulación.
Un estudio más profundo de la física de los insectos y los colibríes permitió a los investigadores construir robots más pequeños que los colibríes, e incluso tan pequeños como los insectos, sin comprometer su forma de volar. Cuanto menor es el tamaño, mayor es la frecuencia del aleteo y más eficientemente vuelan, afirma Deng.
Los robots tienen cuerpos impresos en 3D, alas de fibra de carbono y membranas cortadas con láser. Los investigadores construyeron un robot colibrí de 12 gramos —el peso medio de un colibrí magnífico adulto— y otro robot del tamaño de un insecto que pesa 1 gramo. El robot colibrí puede levantar más que su propio peso, hasta 27 gramos.
Diseñar los robots con mayor sustentación da a los investigadores más margen para añadir, con el tiempo, una batería y tecnología de detección, como una cámara o un GPS. Actualmente, el robot necesita estar conectado a una fuente de energía mientras vuela, pero, según los investigadores, eso no durará mucho más.
Los robots podrían volar en silencio, igual que un colibrí real, lo que los haría más adecuados para operaciones encubiertas. Además, se mantienen estables con turbulencias, como demostraron los investigadores al probar las alas escaladas dinámicamente en un tanque de aceite.
El robot solo necesita dos motores y puede controlar cada ala de forma independiente, tal como hacen los animales voladores para realizar maniobras muy ágiles en la naturaleza.
«Un colibrí real tiene varios grupos de músculos para los movimientos de impulso y dirección, pero un robot debe ser lo más ligero posible, para lograr el máximo rendimiento con el mínimo peso», afirma Deng.
Los colibríes robóticos no solo ayudarían en misiones de búsqueda y rescate, sino que también permitirían a los biólogos estudiar con mayor fiabilidad a los colibríes en su entorno natural mediante los sentidos de un robot realista.
«Aprendimos de la biología para construir el robot, y ahora los robots pueden ayudar a realizar descubrimientos biológicos», afirma Deng.
Las simulaciones de la tecnología están disponibles en código abierto. Investigadores, entre ellos colaboradores de la Universidad de Montana, presentarán el trabajo este mes en la Conferencia Internacional de Robótica y Automatización IEEE de 2019, en Montreal.
Fuente: Universidad Purdue




