Miembro fantasma
Muchas personas amputadas a veces sienten como si la extremidad que perdieron siguiera ahí. Por razones que no se comprenden del todo, el cerebro registra estos miembros fantasma como extremidades existentes, y pueden provocar sensaciones de musculatura contraída, picazón, ardor y dolor.
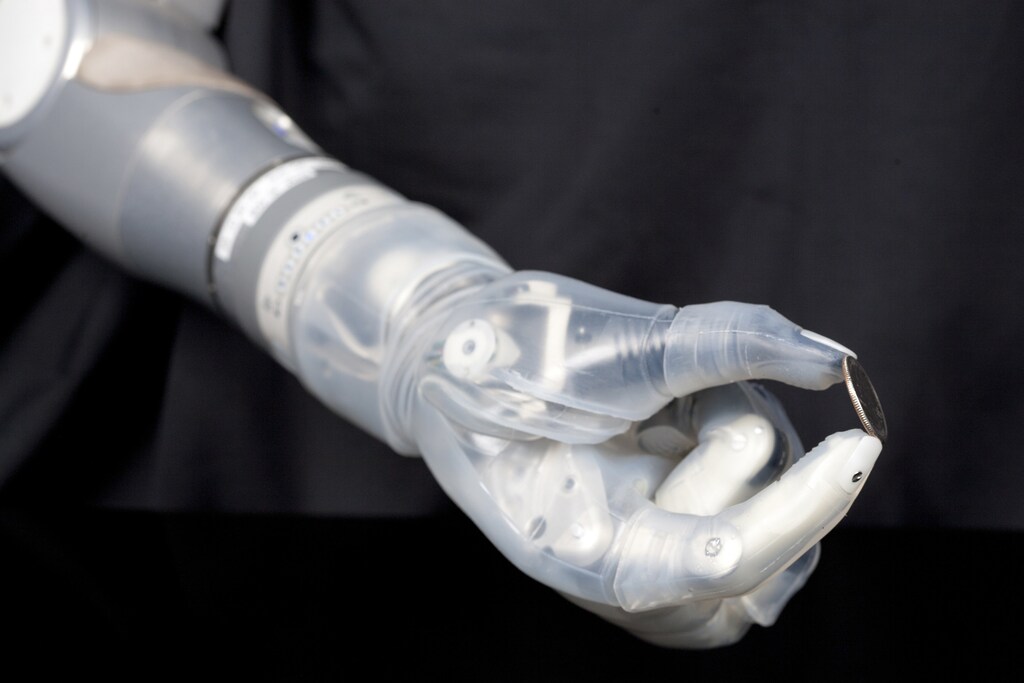
Un nuevo brazo robótico aprovecha este fenómeno al interceptar las señales desviadas que el cerebro de las personas intenta enviar a los miembros fantasma, y las utiliza para controlar la prótesis.
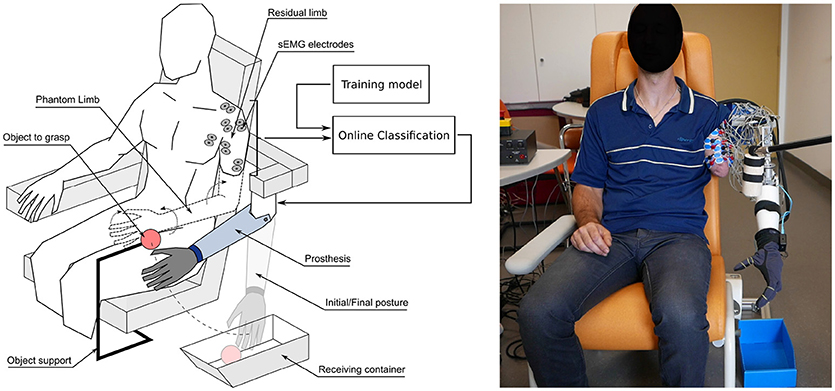
Con un entrenamiento mínimo, dos personas equipadas con el nuevo brazo robótico lograron usarlo para agarrar y soltar objetos intentando controlar sus miembros fantasma, según una investigación publicada el jueves en la revista Frontiers in Bioengineering and Biotechnology.
Lectura mental
En un video de uno de los experimentos, un participante utiliza el brazo robótico — conectado pero no acoplado a su cuerpo — para alzar la mano, agarrar un objeto y dejarlo caer en un cubo.
El brazo robótico lee señales mioeléctricas — capta los impulsos nerviosos a través de la piel de los participantes — para determinar lo que el participante intenta indicar a su miembro fantasma que haga. El brazo robótico rota la muñeca, flexiona el codo y es capaz de agarrar tal como lo haría un brazo biológico, aunque más lentamente.
Reinventar la rueda
Las lecturas mioeléctricas, según señalan los investigadores en su artículo, no son la mejor forma de controlar las extremidades robóticas. Tienden a ser más lentas y torpes que cuando las prótesis están conectadas directamente a los músculos y nervios de una persona. Pero, para demostrar que su decodificador de miembros fantasma funciona, las lecturas a través de la piel resultaron perfectamente adecuadas.
La clave real aquí es que estas nuevas prótesis de brazo utilizan señales que el cerebro ya está acostumbrado a enviar — si algún día llegan al mercado, es posible que las personas puedan omitir gran parte del entrenamiento difícil y engorroso que conlleva acostumbrarse a la mayoría de las prótesis.




