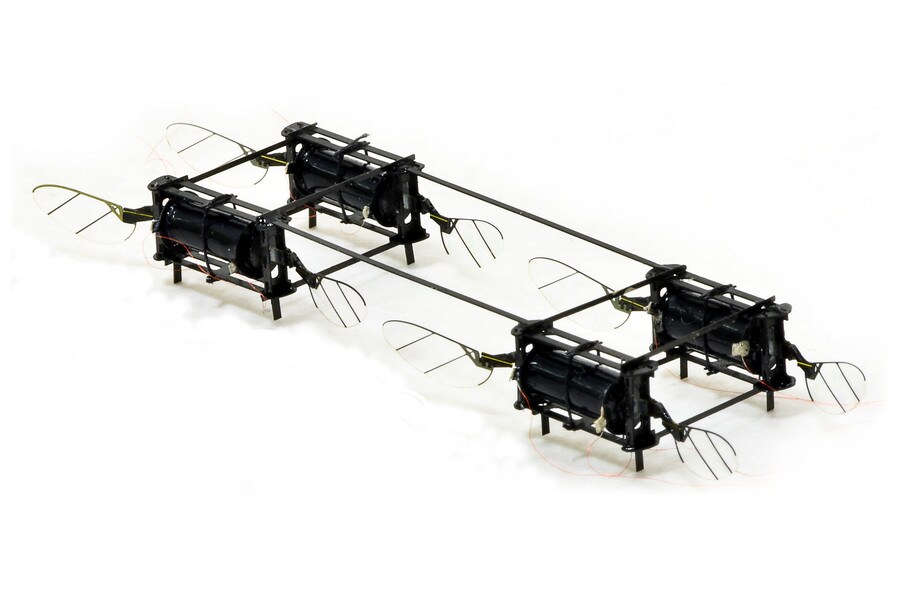
El profesor adjunto del MIT Kevin Yufeng Chen ha construido varios drones diminutos, del tamaño de un insecto, con una destreza y una resistencia sin precedentes.
Los drones utilizan tecnología de nanotubos de carbono que les permite batir sus "alas" casi 500 veces por segundo.
Se espera que las aplicaciones de esta tecnología incluyan la inspección de maquinaria o la realización de misiones de búsqueda y rescate.
Si alguna vez ha apartado de su cara un mosquito, solo para que regrese una y otra vez, sabrá que los insectos pueden ser notablemente acrobáticos y resistentes en vuelo. Estas cualidades les ayudan a desplazarse por el mundo aéreo, con todas sus ráfagas de viento, obstáculos e incertidumbre general. Estas cualidades también son difíciles de incorporar a los robots voladores, pero el profesor adjunto del MIT Kevin Yufeng Chen ha desarrollado un sistema que se aproxima a la agilidad de los insectos.
Chen, miembro del Departamento de Ingeniería Eléctrica e Informática y del Laboratorio de Investigación de Electrónica, ha desarrollado drones del tamaño de un insecto con una destreza y una resistencia sin precedentes. Los robots aéreos funcionan con una nueva clase de actuador blando, que les permite soportar las penurias físicas del vuelo en el mundo real. Chen espera que algún día estos robots puedan ayudar a las personas a polinizar cultivos o a realizar inspecciones de maquinaria en espacios reducidos.
El trabajo de Chen se publica este mes en la revista IEEE Transactions on Robotics. Entre sus coautores figuran el estudiante de doctorado del MIT Zhijian Ren, el estudiante de doctorado de la Universidad de Harvard Siyi Xu y el experto en robótica de la Universidad de la Ciudad de Hong Kong Pakpong Chirarattananon.
Por lo general, los drones necesitan espacios amplios y abiertos, porque no son lo bastante ágiles para desplazarse por espacios confinados ni lo bastante robustos para soportar colisiones en un entorno concurrido. «Si observamos la mayoría de los drones actuales, suelen ser bastante grandes», afirma Chen. «La mayoría de sus aplicaciones implican volar en exteriores. La pregunta es: ¿se pueden crear robots de escala insectil capaces de moverse en espacios muy complejos y abarrotados?».
Según Chen, «el desafío de construir pequeños robots aéreos es inmenso». Los drones de tamaño diminuto requieren una construcción fundamentalmente distinta a la de los más grandes. Los drones grandes suelen funcionar con motores, pero los motores pierden eficiencia a medida que se reducen de tamaño. Por ello, según Chen, para los robots de tipo insecto «hay que buscar alternativas».
Hasta ahora, la principal alternativa ha sido emplear un actuador pequeño y rígido fabricado con materiales cerámicos piezoeléctricos. Aunque las cerámicas piezoeléctricas permitieron que la primera generación de robots diminutos emprendiera el vuelo, son bastante frágiles. Y eso supone un problema cuando se construye un robot que imite a un insecto: los abejorros que buscan alimento sufren una colisión aproximadamente cada segundo.
Chen diseñó un dron diminuto más resistente, con actuadores blandos en lugar de los rígidos y frágiles. Los actuadores blandos están formados por cilindros finos de caucho recubiertos de nanotubos de carbono. Cuando se aplica voltaje a los nanotubos de carbono, generan una fuerza electrostática que comprime y alarga el cilindro de caucho. La elongación y contracción repetidas hacen que las alas del dron batan, y lo hacen rápidamente.
Los actuadores de Chen pueden hacer batir sus alas casi 500 veces por segundo, lo que confiere al dron una resistencia similar a la de los insectos. «Se le puede golpear mientras vuela, y se recupera», afirma Chen. «También puede realizar maniobras agresivas, como volteretas en el aire». Además, pesa solo 0,6 gramos, aproximadamente lo mismo que un abejorro grande. El dron se parece un poco a un diminuto casete con alas, aunque Chen trabaja en un nuevo prototipo con forma de libélula.
«Lograr el vuelo con un robot de escala centimétrica siempre es una hazaña impresionante», afirma Farrell Helbling, profesor adjunto de ingeniería eléctrica e informática en la Universidad de Cornell, que no participó en la investigación. «Gracias a la flexibilidad inherente de los actuadores blandos, el robot puede chocar contra obstáculos sin verse muy afectado en su vuelo. Esta característica es muy adecuada para volar en entornos abarrotados y dinámicos, y podría resultar muy útil para numerosas aplicaciones en el mundo real».
Helbling añade que un paso clave hacia esas aplicaciones será liberar a los robots de la fuente de alimentación por cable, que actualmente es necesaria debido al alto voltaje de funcionamiento de los actuadores. «Me entusiasma ver cómo los autores reducirán el voltaje de funcionamiento para que algún día puedan lograr un vuelo sin cables en entornos reales».
Construir robots de tipo insecto puede ofrecer una ventana a la biología y la física del vuelo de los insectos, una línea de investigación de larga tradición. El trabajo de Chen aborda estas cuestiones mediante una especie de ingeniería inversa. «Si quiere saber cómo vuelan los insectos, es muy instructivo construir un modelo robótico a escala», afirma. «Puede alterar algunos elementos y observar cómo afecta a la cinemática o cómo cambian las fuerzas del fluido. Eso le ayudará a entender cómo vuelan esas cosas». Pero Chen aspira a algo más que a añadir contenido a los manuales de entomología. Sus drones también pueden ser útiles en la industria y la agricultura.
Chen afirma que sus mini aeronautas podrían desplazarse por maquinaria compleja para garantizar la seguridad y el funcionamiento. «Piense en la inspección de un motor de turbina. Querría que un dron se moviera por [un espacio cerrado] con una pequeña cámara para comprobar si hay grietas en las placas de la turbina».
Otras posibles aplicaciones incluyen la polinización artificial de cultivos o la realización de misiones de búsqueda y rescate tras un desastre. «Todas esas tareas pueden ser muy difíciles para los robots de gran escala existentes», afirma Chen. A veces, más grande no es mejor.




