Desde bandadas de aves hasta los bancos de peces en el mar, o los imponentes montículos de termitas, muchos grupos sociales en la naturaleza coexisten para sobrevivir y prosperar. Los ingenieros pueden utilizar este comportamiento cooperativo como “bio-inspiración” para resolver problemas prácticos humanos, y los informáticos lo estudian en el marco de la inteligencia de enjambre.
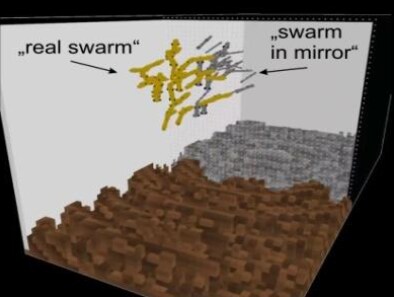
La “robótica de enjambres” despegó a principios de la década de 2000, y un primer ejemplo fue el “s-bot” (abreviatura de swarm-bot). Se trata de un robot totalmente autónomo capaz de realizar tareas básicas como la navegación y la sujeción de objetos, y que puede autoensamblarse en cadenas para cruzar huecos o arrastrar cargas pesadas. Más recientemente, los robots “TERMES” se han desarrollado como un concepto para la construcción, y el proyecto “CoCoRo” ha desarrollado un enjambre de robots submarinos que funciona como un banco de peces que intercambia información para vigilar el medio ambiente. Hasta ahora, apenas hemos comenzado a explorar las enormes posibilidades que las colectividades animales y su comportamiento pueden ofrecer como inspiración para el diseño de enjambres robóticos.
Los robots que pueden cooperar en gran número podrían lograr cosas que serían difíciles o incluso imposibles para una sola entidad. Tras un terremoto, por ejemplo, un enjambre de robots de búsqueda y rescate podría explorar rápidamente múltiples edificios derrumbados en busca de señales de vida. Ante un gran incendio forestal, un enjambre de drones podría ayudar a los servicios de emergencia a rastrear y predecir la propagación del fuego. O un enjambre de robots flotantes (“Row-bots”) podría ir devorando las manchas de basura oceánica, impulsados por bacterias que se alimentan de plástico.
La bioinspiración en la robótica de enjambres suele partir de los insectos sociales: hormigas, abejas y termitas, porque los miembros de la colonia están muy emparentados, lo que favorece una cooperación notable. Tres características adicionales resultan atractivas para los investigadores: la robustez, porque los individuos pueden perderse sin afectar al rendimiento; la flexibilidad, porque los obreros de los insectos sociales pueden responder a las cambiantes necesidades de trabajo; y la escalabilidad, porque la organización descentralizada de una colonia es sostenible con 100 obreros o con 100.000. Estas características podrían resultar especialmente útiles para tareas como la vigilancia ambiental, que exige cubrir zonas enormes, variadas y, en ocasiones, peligrosas.
Aprendizaje social
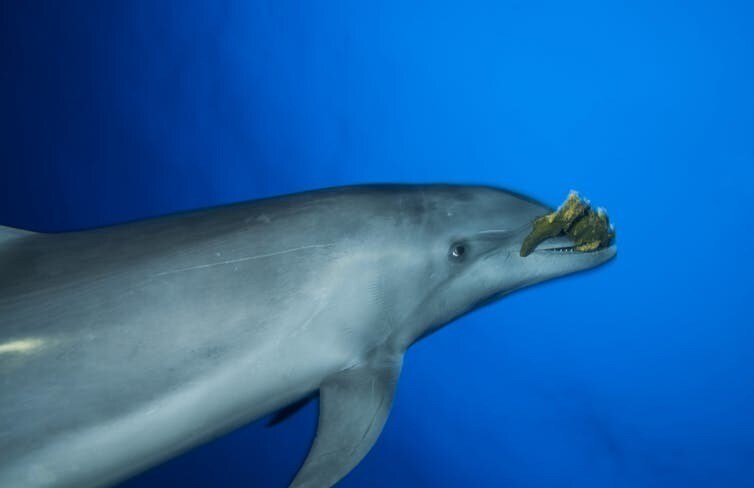
Más allá de los insectos sociales, otras especies y fenómenos de comportamiento del reino animal ofrecen inspiración a los ingenieros. Un área de investigación biológica en auge son las culturas animales, en las que los animales recurren al aprendizaje social para adquirir comportamientos que es poco probable que inventen por sí solos. Por ejemplo, las ballenas y los delfines pueden tener métodos de forrajeo distintivos que se transmiten de generación en generación. Esto incluye formas de uso de herramientas: los delfines se ha observado que desprenden esponjas marinas para proteger sus picos mientras hurgan en busca de peces, igual que una persona se pondría un guante en la mano.
Las formas de aprendizaje social y las culturas robóticas artificiales, quizá basadas en alguna forma de inteligencia artificial, podrían resultar muy poderosas para adaptar los robots a su entorno con el tiempo. Por ejemplo, los robots asistenciales para la atención domiciliaria podrían adaptarse con el tiempo a las diferencias de comportamiento humano entre distintas comunidades y países.
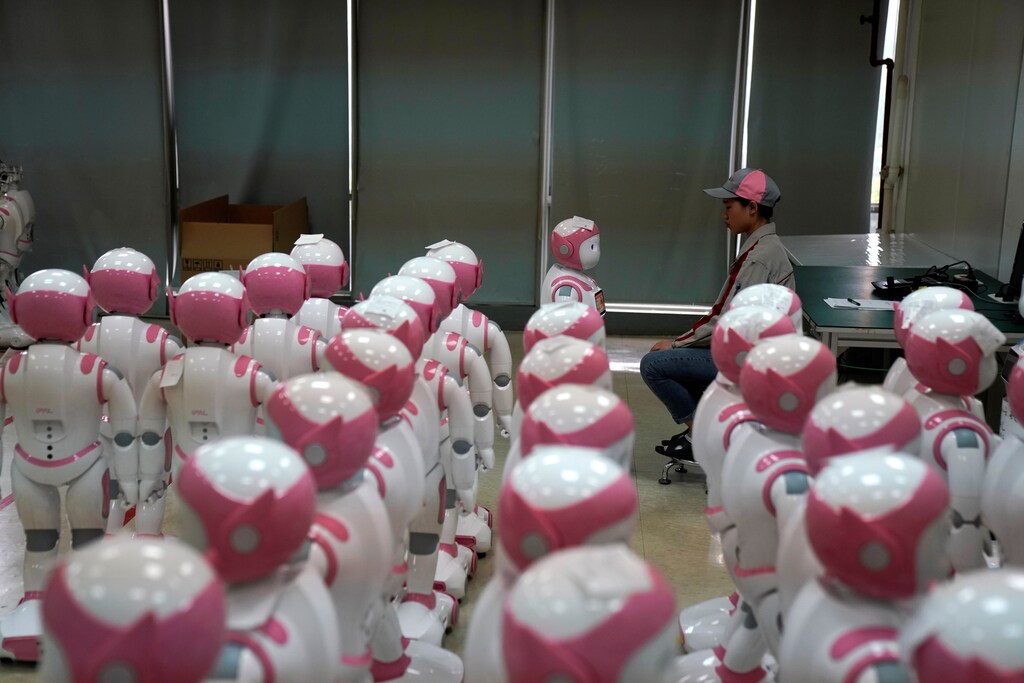
Las culturas de robots (o de animales), sin embargo, dependen de capacidades de aprendizaje que son costosas de desarrollar y requieren un cerebro más grande o, en el caso de los robots, un ordenador más avanzado. Pero el valor del enfoque de «enjambre» reside en desplegar robots sencillos, baratos y desechables. La robótica de enjambres aprovecha la realidad de la emergencia (“más es diferente”) para crear complejidad social a partir de la simplicidad individual. Una forma más fundamental de «aprendizaje» sobre el entorno se observa en la naturaleza, en procesos de desarrollo sensibles, que no requieren un cerebro grande.
‘Plasticidad fenotípica’
Algunos animales pueden cambiar de tipo de comportamiento, o incluso desarrollar formas, estructuras o funciones internas distintas dentro de la misma especie, pese a tener la misma “programación” inicial. Esto se conoce como “plasticidad fenotípica”: cuando los genes de un organismo producen resultados observables distintos en función de las condiciones ambientales. Esta flexibilidad puede observarse en los insectos sociales, pero a veces de forma aún más llamativa en otros animales.
La mayoría de las arañas son decididamente solitarias, pero en unas 20 de las 45.000 especies de arañas, los individuos viven en un nido compartido y capturan presas en una red común. Estas arañas sociales se benefician de contar con una mezcla de tipos de “personalidad” en su grupo, por ejemplo, audaces y tímidas.
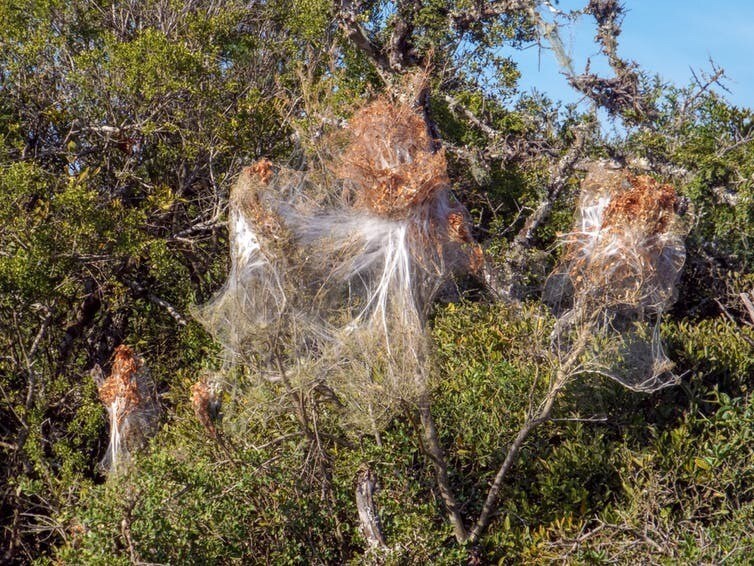
Mi investigación identificó una flexibilidad en el comportamiento por la que las arañas tímidas asumían un papel que quedaba vacante por la ausencia de compañeras audaces. Esto es necesario porque la colonia de arañas necesita un equilibrio de individuos audaces que impulsen la depredación colectiva y de individuos más tímidos que se centren en el mantenimiento del nido y el cuidado parental. Los robots podrían programarse con un comportamiento de asunción de riesgos ajustable, sensible a la composición del grupo, de modo que los robots más audaces entren en entornos peligrosos mientras que los más tímidos saben mantenerse al margen. Esto podría ser de gran ayuda para cartografiar una zona de desastre como Fukushima, incluidas sus partes más peligrosas, evitando al mismo tiempo que demasiados robots del enjambre resulten dañados a la vez.
La capacidad de adaptación
Los sapos de caña se introdujeron en Australia en la década de 1930 como control de plagas y, desde entonces, se han convertido ellos mismos en una especie invasora. En las nuevas zonas, los sapos de caña se muestran algo sociales. Una de las razones de su crecimiento numérico es que son capaces de adaptarse a un amplio rango de temperaturas, una forma de plasticidad fisiológica. Los enjambres de robots con capacidad para cambiar su modo de consumo energético, en función de las condiciones ambientales como la temperatura ambiente, podrían ser considerablemente más duraderos si queremos que funcionen de forma autónoma a largo plazo. Por ejemplo, si queremos enviar robots a cartografiar Marte, tendrán que soportar temperaturas que pueden oscilar entre -150°C en los polos y 20°C en el ecuador.

Además de la plasticidad conductual y fisiológica, algunos organismos muestran plasticidad morfológica (de forma). Por ejemplo, algunas bacterias cambian de forma como respuesta al estrés, alargándose y siendo así más resistentes a ser “devoradas” por otros organismos. Si los enjambres de robots pudieran combinarse de forma modular y (re)ensamblarse en estructuras más adecuadas, esto podría ser de gran ayuda en entornos impredecibles. Por ejemplo, grupos de robots podrían agruparse por seguridad cuando el tiempo se vuelve adverso.
Ya se trate de las “culturas” desarrolladas por grupos animales que dependen de capacidades de aprendizaje, o de la capacidad más fundamental de cambiar la “personalidad”, la función interna o la forma, la robótica de enjambres aún tiene mucho recorrido en lo que respecta a extraer inspiración de la naturaleza. Incluso podríamos querer combinar comportamientos de distintas especies para crear nuestros propios “híbridos” robóticos. La humanidad se enfrenta a retos que van desde el cambio climático que afecta a las corrientes oceánicas, a la creciente necesidad de producción de alimentos, y a la exploración espacial – y la robótica de enjambres puede desempeñar un papel decisivo con la bioinspiración adecuada.




