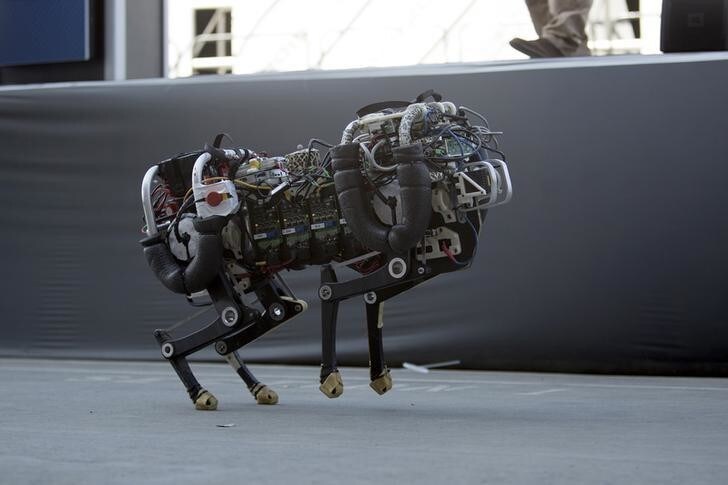
El robot Cheetah 3 del MIT ya puede saltar y galopar por terrenos accidentados, subir una escalera llena de escombros y recuperar rápidamente el equilibrio cuando se le tira o empuja de repente, todo ello prácticamente a ciegas.
Esta bestia mecánica de 90 libras, de aproximadamente el tamaño de un labrador adulto, está diseñada intencionadamente para hacer todo esto sin depender de cámaras ni de sensores ambientales externos. En su lugar, se abre paso con agilidad por su entorno «sintiéndolo», de una manera que los ingenieros describen como «locomoción ciega», muy parecida a la de alguien que se orienta en una habitación completamente a oscuras.
“Hay muchos comportamientos inesperados que el robot debería ser capaz de gestionar sin depender demasiado de la visión”, afirma el diseñador del robot, Sangbae Kim, profesor asociado de ingeniería mecánica en el MIT. “La visión puede ser ruidosa, ligeramente imprecisa y a veces no estar disponible, y si dependes demasiado de la visión, tu robot tiene que ser muy preciso en su posición y, con el tiempo, será lento. Por eso queremos que el robot dependa más de la información táctil. Así puede sortear obstáculos inesperados mientras se mueve a gran velocidad.”
Los investigadores presentarán las capacidades del robot sin visión en octubre, en la Conferencia Internacional sobre Robots Inteligentes, en Madrid. Además de la locomoción ciega, el equipo demostrará las mejoras de hardware del robot, entre ellas una amplitud de movimiento ampliada en comparación con su predecesor, el Cheetah 2, que permite al robot estirarse hacia atrás y hacia delante, y girar de un lado a otro, como un gato que se estira antes de abalanzarse.
En los próximos años, Kim prevé que el robot realice tareas que, de otro modo, serían demasiado peligrosas o inaccesibles para que los humanos las asuman.
“El Cheetah 3 está diseñado para realizar tareas versátiles, como la inspección de centrales eléctricas, que implican diversas condiciones del terreno, como escaleras, bordillos y obstáculos en el suelo”, afirma Kim. "Creo que hay innumerables ocasiones en las que [querríamos] enviar robots para realizar tareas sencillas en lugar de personas. El trabajo peligroso, sucio y difícil puede realizarse de forma mucho más segura mediante robots controlados a distancia.”
Asumir un compromiso
El Cheetah 3 puede subir a ciegas por escaleras y atravesar terrenos no estructurados, y puede recuperar rápidamente el equilibrio ante fuerzas inesperadas, gracias a dos nuevos algoritmos desarrollados por el equipo de Kim: un algoritmo de detección de contacto y un algoritmo de control predictivo basado en modelos.
El algoritmo de detección de contacto ayuda al robot a determinar el mejor momento para que una pata determinada pase de oscilar en el aire a pisar el suelo. Por ejemplo, si el robot pisa una ramita ligera o una roca dura y pesada, su reacción, y si continúa con el paso o retrocede y vuelve a oscilar la pata, puede determinar que mantenga o pierda el equilibrio.
“Cuando se trata de pasar del aire al suelo, el cambio tiene que estar muy bien ejecutado”, afirma Kim. “Este algoritmo trata realmente de: ‘¿cuál es el momento seguro para comprometer mi paso?’”
El algoritmo de detección de contacto ayuda al robot a determinar el mejor momento para pasar una pata de la oscilación al apoyo, calculando constantemente para cada pata tres probabilidades: la probabilidad de que la pata entre en contacto con el suelo, la probabilidad de la fuerza generada una vez que la pata toca el suelo y la probabilidad de que la pata esté en mitad de la oscilación. El algoritmo calcula estas probabilidades a partir de datos de giroscopios, acelerómetros y posiciones articulares de las patas, que registran el ángulo y la altura de la pata con respecto al suelo.
Si, por ejemplo, el robot pisa inesperadamente un bloque de madera, su cuerpo se inclinará de forma brusca, modificando el ángulo y la altura del robot. Esos datos se incorporarán de inmediato al cálculo de las tres probabilidades de cada pata, que el algoritmo combinará para estimar si cada pata debe comprometerse a empujar contra el suelo o levantarse y oscilar para mantener el equilibrio, todo ello mientras el robot está virtualmente ciego.
“Si los humanos cerramos los ojos y damos un paso, tenemos un modelo mental de dónde podría estar el suelo y podemos prepararnos para ello. Pero también nos basamos en la sensación táctil del suelo”, afirma Kim. “Estamos haciendo algo parecido al combinar múltiples [fuentes de] información para determinar el momento de la transición.”
Los investigadores probaron el algoritmo en experimentos con el Cheetah 3 trotando en una cinta de correr de laboratorio y subiendo una escalera. Ambas superficies estaban cubiertas de objetos aleatorios, como bloques de madera y rollos de cinta adhesiva.
“No conoce la altura de cada escalón y no sabe que hay obstáculos en las escaleras, pero simplemente avanza sin perder el equilibrio”, afirma Kim. “Sin ese algoritmo, el robot era muy inestable y se caía con facilidad.”
Fuerza futura
La locomoción ciega del robot se debió también en parte al algoritmo de control predictivo basado en modelos, que predice cuánta fuerza debe aplicar una pata determinada una vez que se ha comprometido con un paso.
“El algoritmo de detección de contacto te dirá: ‘este es el momento de aplicar fuerzas sobre el suelo’”, afirma Kim. “Pero una vez que estás en el suelo, ahora tienes que calcular qué tipo de fuerzas aplicar para poder mover el cuerpo de la forma correcta.”
El algoritmo de control predictivo basado en modelos calcula las posiciones multiplicativas del cuerpo y las patas del robot medio segundo en el futuro, si una determinada fuerza es aplicada por cualquier pata al entrar en contacto con el suelo.
“Digamos que alguien patea al robot de lado”, afirma Kim. “Cuando el pie ya está en el suelo, el algoritmo decide: ‘¿Cómo debo especificar las fuerzas sobre el pie? Porque tengo una velocidad indeseable hacia la izquierda, así que quiero aplicar una fuerza en la dirección opuesta para anular esa velocidad. Si aplico 100 newtons en esta dirección opuesta, ¿qué ocurrirá medio segundo después?’”
El algoritmo está diseñado para realizar estos cálculos para cada pata cada 50 milisegundos, es decir, 20 veces por segundo. En los experimentos, los investigadores introdujeron fuerzas inesperadas dando patadas y empujones al robot mientras trotaba en una cinta de correr, y tirando de él por la correa mientras subía una escalera llena de obstáculos. Comprobaron que el algoritmo de control predictivo permitió al robot generar rápidamente contrafuerzas para recuperar el equilibrio y seguir avanzando, sin inclinarse demasiado en la dirección opuesta.
“Gracias a ese control predictivo, que puede aplicar las fuerzas adecuadas sobre el suelo, combinado con este algoritmo de transición de contacto, que hace que cada contacto sea muy rápido y seguro”, afirma Kim.
El equipo ya había añadido cámaras al robot para proporcionarle retroalimentación visual de su entorno. Esto ayudará a cartografiar el entorno general y dará al robot una alerta visual sobre obstáculos más grandes, como puertas y paredes. Pero, por ahora, el equipo trabaja para seguir mejorando la locomoción ciega del robot
“Primero queremos un controlador muy bueno sin visión”, afirma Kim. “Y cuando añadamos visión, aunque pueda darnos información errónea, la pata debería poder sortear (obstáculos). Porque ¿qué pasa si pisa algo que una cámara no puede ver? ¿Qué hará? Ahí es donde la locomoción ciega puede ayudar. No queremos confiar demasiado en nuestra visión.”
Esta investigación contó, en parte, con el apoyo de Naver, Toyota Research Institute, Foxconn y la Oficina de Investigación Científica de la Fuerza Aérea.




