Un sistema robótico autónomo, creado por investigadores del MIT y de la Institución Oceanográfica Woods Hole (WHOI), detecta eficazmente los lugares de muestreo de mayor interés científico —pero difíciles de encontrar— en vastas aguas inexploradas.
A los científicos ambientales a menudo les interesa tomar muestras en los lugares de mayor interés, o «máximos», de un entorno. Un ejemplo podría ser una fuente de productos químicos que se filtran, donde la concentración es más alta y está mayormente libre de alteraciones por factores externos. Sin embargo, un máximo puede ser cualquier valor cuantificable que los investigadores quieran medir, como la profundidad del agua o las partes de un arrecife de coral más expuestas al aire.
Los esfuerzos por desplegar robots que busquen máximos presentan problemas de eficiencia y precisión. Lo habitual es que los robots se desplacen de un lado a otro como cortacéspedes para cubrir una zona, lo que consume tiempo y permite recoger muchas muestras poco interesantes. Algunos robots detectan y siguen rastros de alta concentración hasta la fuente de la fuga. Pero pueden ser engañados. Por ejemplo, los productos químicos pueden quedar atrapados y acumularse en grietas lejos de una fuente. Los robots podrían identificar esos puntos de alta concentración como la fuente, aunque estén muy lejos de ella.
En un artículo que se presentará en la Conferencia Internacional sobre Robots y Sistemas Inteligentes (IROS), los investigadores describen «PLUMES», un sistema que permite a los robots móviles autónomos localizar un máximo mucho más rápido y con mayor eficiencia. PLUMES aprovecha técnicas probabilísticas para predecir qué trayectorias probablemente conducirán al máximo, mientras sortea obstáculos, corrientes cambiantes y otras variables. A medida que recoge muestras, sopesa lo aprendido para determinar si debe seguir por una trayectoria prometedora o explorar lo desconocido, donde podría haber muestras más valiosas.
Es importante que PLUMES llegue a su destino sin quedar atrapado en esos engañosos puntos de alta concentración. «Eso es importante, porque es fácil pensar que has encontrado oro, cuando en realidad has encontrado pirita», afirma la coautora principal Victoria Preston, estudiante de doctorado del Laboratorio de Ciencias de la Computación e Inteligencia Artificial (CSAIL) y del Programa Conjunto MIT-WHOI.
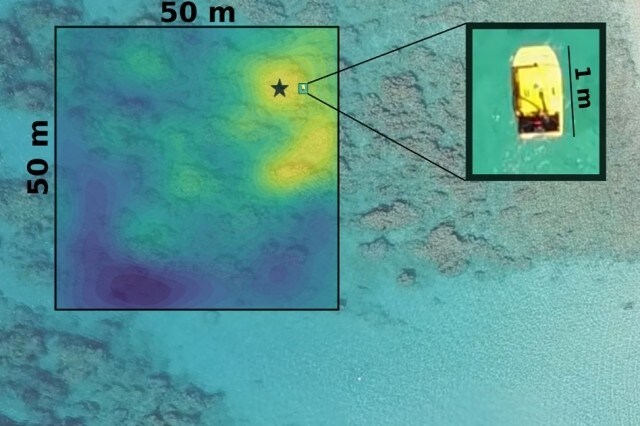
Los investigadores construyeron una embarcación robótica equipada con PLUMES que detectó con éxito la cabeza de coral más expuesta del arrecife costero de Bellairs, en Barbados; es decir, estaba situada en el punto menos profundo. Esto resulta útil para estudiar cómo afecta la exposición al sol a los organismos coralinos. En 100 ensayos simulados en diversos entornos submarinos, un robot virtual PLUMES también recogió de forma sistemática entre siete y ocho veces más muestras de máximos que los métodos tradicionales de cobertura dentro de los plazos establecidos.
«PLUMES realiza la exploración mínima necesaria para encontrar el máximo y luego se concentra rápidamente en recoger muestras valiosas allí», afirma la coautora principal Genevieve Flaspohler, estudiante de doctorado del CSAIL y del Programa Conjunto MIT-WHOI.
Además de Preston y Flaspohler, firman el artículo Anna P.M. Michel y Yogesh Girdhar, ambos científicos del Departamento de Física e Ingeniería Oceánica Aplicadas de WHOI; y Nicholas Roy, profesor del CSAIL y del Departamento de Aeronáutica y Astronáutica.
Cómo navegar el equilibrio entre aprovechar y explorar
Una idea clave de PLUMES fue utilizar técnicas probabilísticas para abordar la compleja y conocida dificultad de equilibrar el aprovechamiento de lo aprendido sobre el entorno con la exploración de zonas desconocidas que podrían ser más valiosas.
«El principal desafío al buscar un máximo es permitir que el robot equilibre el aprovechamiento de la información de lugares que ya sabe que tienen altas concentraciones con la exploración de lugares sobre los que sabe poco», afirma Flaspohler. «Si el robot explora demasiado, no recogerá suficientes muestras valiosas en el máximo. Si no explora lo suficiente, podría no encontrar el máximo en absoluto».
Al introducirlo en un entorno nuevo, un robot equipado con PLUMES utiliza un modelo estadístico probabilístico llamado proceso gaussiano para hacer predicciones sobre variables ambientales, como las concentraciones de productos químicos, y estimar las incertidumbres de las mediciones. Luego, PLUMES genera una distribución de las posibles trayectorias que puede seguir el robot y utiliza los valores estimados y las incertidumbres para clasificar cada trayectoria según cuánto le permite explorar y aprovechar lo aprendido.
Al principio, PLUMES elegirá trayectorias que exploren el entorno al azar. Sin embargo, cada muestra aporta información nueva sobre los valores de interés en el entorno circundante, como los puntos con las concentraciones más altas de productos químicos o las menores profundidades. El modelo de proceso gaussiano aprovecha esos datos para acotar las posibles trayectorias que el robot puede seguir desde su posición actual a fin de tomar muestras en lugares con valores aún más altos. PLUMES utiliza una función objetivo novedosa —de uso habitual en el aprendizaje automático para maximizar una recompensa— para decidir si el robot debe aprovechar lo que ya sabe o explorar la nueva zona.
«Alucinar» trayectorias
La decisión sobre dónde tomar la siguiente muestra depende de la capacidad del sistema para «alucinar» todas las posibles acciones futuras desde su ubicación actual. Para ello, aprovecha una versión modificada de la búsqueda de árboles de Monte Carlo (MCTS), una técnica de planificación de trayectorias popularizada por su uso en sistemas de inteligencia artificial que dominan juegos complejos, como el go y el ajedrez.
MCTS utiliza un árbol de decisiones —un mapa de nodos y líneas conectados— para simular una trayectoria, o secuencia de movimientos, necesaria para llegar a una acción final ganadora. Pero, en los juegos, el espacio de trayectorias posibles es finito. En entornos desconocidos, con dinámicas que cambian en tiempo real, ese espacio es efectivamente infinito, lo que dificulta enormemente la planificación. Los investigadores diseñaron «MCTS de observación continua», que aprovecha el proceso gaussiano y la nueva función objetivo para buscar en este vasto espacio de posibles trayectorias reales.
La raíz de este árbol de decisiones MCTS comienza con un nodo de «creencia», que representa el siguiente paso inmediato que puede dar el robot. Este nodo contiene todo el historial de las acciones y observaciones del robot hasta ese momento. Luego, el sistema expande el árbol desde la raíz en nuevas líneas y nodos, y examina varios pasos de acciones futuras que conducen a zonas exploradas y sin explorar.
Después, el sistema simula qué ocurriría si tomara una muestra de cada uno de esos nodos recién generados, basándose en algunos patrones aprendidos de observaciones anteriores. Según el valor del nodo simulado final, toda la trayectoria recibe una puntuación de recompensa; cuanto mayor sea, más prometedoras serán las acciones. Las puntuaciones de recompensa de todas las trayectorias se retropropagan hasta el nodo raíz. El robot selecciona la trayectoria con la puntuación más alta, da un paso y recoge una muestra real. Luego utiliza los datos reales para actualizar su modelo de proceso gaussiano y repite el proceso de «alucinación».
«Mientras el sistema siga alucinando que podría haber un valor más alto en partes del mundo que no ha visto, debe continuar explorando», afirma Flaspohler. «Cuando finalmente converge en un punto que estima que es el máximo, porque no puede alucinar un valor mayor a lo largo de la trayectoria, deja de explorar».
Ahora, los investigadores colaboran con científicos de WHOI para utilizar robots equipados con PLUMES a fin de localizar penachos químicos en zonas volcánicas y estudiar las emisiones de metano en estuarios costeros del Ártico que se están descongelando. A los científicos les interesa encontrar la fuente de los gases químicos liberados a la atmósfera, pero estos sitios de prueba pueden abarcar cientos de millas cuadradas.
«[Con PLUMES,] pueden dedicar menos tiempo a explorar esa enorme zona y concentrarse de verdad en recoger muestras de valor científico», afirma Preston.




