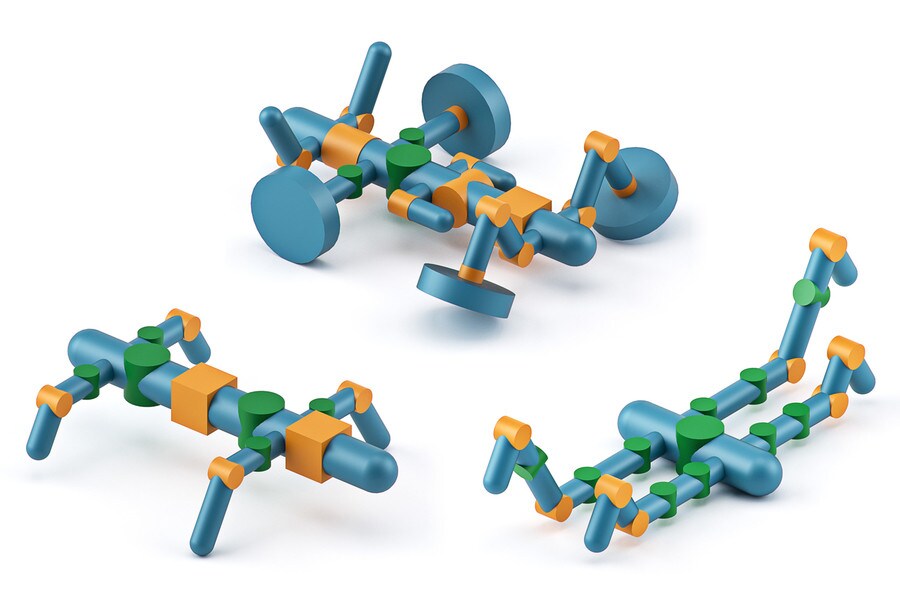
Investigadores del MIT han desarrollado un nuevo sistema que optimiza la forma de los robots para desplazarse por distintos terrenos.
El sistema, llamado RoboGrammar, funciona en tres pasos sucesivos: definir el problema, elaborar posibles soluciones y, después, seleccionar las óptimas.
Los investigadores se inspiraron en la forma en que otros animales se desplazan, en particular en los artrópodos, como los insectos, las arañas y las langostas.
Así que necesitas un robot que suba escaleras. ¿Qué forma debería tener? ¿Debería tener dos piernas, como una persona? ¿O seis, como una hormiga?
Elegir la forma adecuada será fundamental para la capacidad de tu robot de recorrer un terreno concreto. Además, es imposible construir y probar todas las formas posibles. Pero ahora un sistema desarrollado en el MIT permite simularlas y determinar qué diseño funciona mejor.
Empiezas indicándole al sistema, llamado RoboGrammar, qué piezas de robot tienes disponibles en tu taller, como ruedas, articulaciones, etc. También le indicas por qué tipo de terreno deberá desplazarse tu robot. Y RoboGrammar se encarga del resto, generando una estructura optimizada y un programa de control para tu robot.
Este avance podría inyectar una dosis de creatividad asistida por ordenador en el campo. «El diseño de robots sigue siendo un proceso muy manual», afirma Allan Zhao, autor principal del artículo y estudiante de doctorado en el Laboratorio de Ciencias de la Computación e Inteligencia Artificial (CSAIL) del MIT. Describe RoboGrammar como «una forma de idear diseños de robots más innovadores que podrían ser más eficaces».
Zhao es el autor principal del artículo, que presentará este mes en la conferencia SIGGRAPH Asia. Entre los coautores figuran el estudiante de doctorado Jie Xu, los posdoctorados Mina Konaković-Luković y Josephine Hughes, el estudiante de doctorado Andrew Spielberg y los profesores Daniela Rus y Wojciech Matusik, todos ellos del MIT.
Reglas básicas
Los robots se construyen para una variedad casi infinita de tareas, pero «todos tienden a parecerse mucho en su forma y diseño generales», afirma Zhao. Por ejemplo, «cuando piensas en construir un robot que necesita cruzar distintos terrenos, enseguida te decantas por un cuadrúpedo», añade, refiriéndose a un animal de cuatro patas como un perro. «Nos preguntábamos si ese es realmente el diseño óptimo».
El equipo de Zhao planteó que un diseño más innovador podría mejorar la funcionalidad. Así que construyeron un modelo informático para la tarea, un sistema que no estuviera indebidamente influido por las convenciones previas. Y aunque la inventiva era el objetivo, Zhao sí tuvo que establecer algunas reglas básicas.
El universo de formas posibles de robot está «compuesto principalmente de diseños sin sentido», escribe Zhao en el artículo. «Si simplemente conectas las piezas de forma arbitraria, acabas con un revoltijo», afirma. Para evitarlo, su equipo desarrolló una «gramática de grafos», es decir, un conjunto de restricciones sobre la disposición de los componentes del robot. Por ejemplo, los segmentos de pierna contiguos deben conectarse mediante una articulación, no con otro segmento de pierna. Estas reglas garantizan que cada diseño generado por computadora funcione, al menos a un nivel rudimentario.
Zhao afirma que las reglas de su gramática de grafos se inspiraron no en otros robots, sino en animales, en particular en los artrópodos. Estos invertebrados incluyen insectos, arañas y langostas. En conjunto, los artrópodos son un éxito evolutivo, pues representan más del 80 por ciento de las especies animales conocidas. «Se caracterizan por tener un cuerpo central con un número variable de segmentos. Algunos segmentos pueden tener patas adheridas», explica Zhao. «Y observamos que eso basta para describir no solo a los artrópodos, sino también formas más familiares», incluidos los cuadrúpedos. Zhao adoptó las reglas inspiradas en los artrópodos gracias en parte a esta flexibilidad, aunque sí añadió algunos toques mecánicos. Por ejemplo, permitió que la computadora generara ruedas en lugar de patas.
Una falange de robots
Usando la gramática de grafos de Zhao, RoboGrammar funciona en tres pasos sucesivos: definir el problema, elaborar posibles soluciones robóticas y, después, seleccionar las óptimas. La definición del problema recae en gran medida en el usuario humano, que introduce el conjunto de componentes robóticos disponibles, como motores, patas y segmentos de conexión. «Eso es clave para asegurarse de que los robots finales puedan construirse realmente en el mundo real», afirma Zhao. El usuario también especifica la variedad de terreno que debe recorrerse, que puede incluir combinaciones de elementos como escalones, zonas planas o superficies resbaladizas.
Con estas entradas, RoboGrammar utiliza después las reglas de la gramática de grafos para diseñar cientos de miles de posibles estructuras robóticas. Algunas se parecen vagamente a un coche de carreras. Otras, a una araña o a una persona haciendo flexiones. «Fue bastante inspirador para nosotros ver la variedad de diseños», afirma Zhao. «Demuestra claramente la expresividad de la gramática». Pero, aunque la gramática puede generar cantidad, sus diseños no siempre son de calidad óptima.
Elegir el mejor diseño de robot requiere controlar los movimientos de cada robot y evaluar su funcionamiento. «Hasta ahora, estos robots son solo estructuras», afirma Zhao. El controlador es el conjunto de instrucciones que da vida a esas estructuras, al gobernar la secuencia de movimientos de los distintos motores del robot. El equipo desarrolló un controlador para cada robot con un algoritmo llamado control predictivo por modelo, que prioriza el avance rápido.
«La forma y el controlador del robot están profundamente entrelazados», afirma Zhao, «por eso debemos optimizar un controlador para cada robot de forma individual». Una vez que cada robot simulado puede moverse libremente, los investigadores buscan robots de alto rendimiento mediante una «búsqueda heurística de grafos». Este algoritmo de red neuronal muestrea y evalúa de forma iterativa conjuntos de robots, y aprende qué diseños tienden a funcionar mejor para una tarea determinada. «La función heurística mejora con el tiempo», afirma Zhao, «y la búsqueda converge en el robot óptimo».
Todo esto ocurre antes de que el diseñador humano llegue siquiera a coger un tornillo.
«Este trabajo es un logro culminante en la búsqueda de 25 años para diseñar automáticamente la morfología y el control de los robots», afirma Hod Lipson, ingeniero mecánico e informático de la Universidad de Columbia, que no participó en el proyecto. «La idea de usar gramáticas de formas lleva tiempo circulando, pero en ninguna parte se había ejecutado tan bellamente como en este trabajo. Una vez que logremos que las máquinas diseñen, fabriquen y programen robots automáticamente, todo está por ver».
Zhao concibe el sistema como un detonante de la creatividad humana. Describe RoboGrammar como una «herramienta para que los diseñadores de robots amplíen el espacio de estructuras robóticas en el que se inspiran». Para demostrar su viabilidad, su equipo planea construir y probar algunos de los robots óptimos de RoboGrammar en el mundo real. Zhao añade que el sistema podría adaptarse para perseguir objetivos robóticos más allá del desplazamiento por terreno. Y afirma que RoboGrammar podría ayudar a poblar mundos virtuales. «Imagina que en un videojuego quisieras generar muchos tipos de robots, sin que un artista tuviera que crear cada uno», afirma Zhao. «RoboGrammar serviría para eso casi de inmediato».
¿Un resultado sorprendente del proyecto? «Al final, la mayoría de los diseños acabaron siendo de cuatro patas», afirma Zhao. Quizá los diseñadores manuales de robots tenían razón al inclinarse por los cuadrúpedos desde el principio. «Quizá sí haya algo de cierto en ello».




