Los enjambres de “micro-bristle-bots” podrían algún día trabajar juntos para detectar cambios ambientales, mover materiales o, quizás algún día, reparar lesiones en el interior del cuerpo humano.
Este nuevo tipo de robot diminuto impreso en 3D se desplaza aprovechando la vibración de actuadores piezoeléctricos, fuentes de ultrasonido o incluso pequeños altavoces.
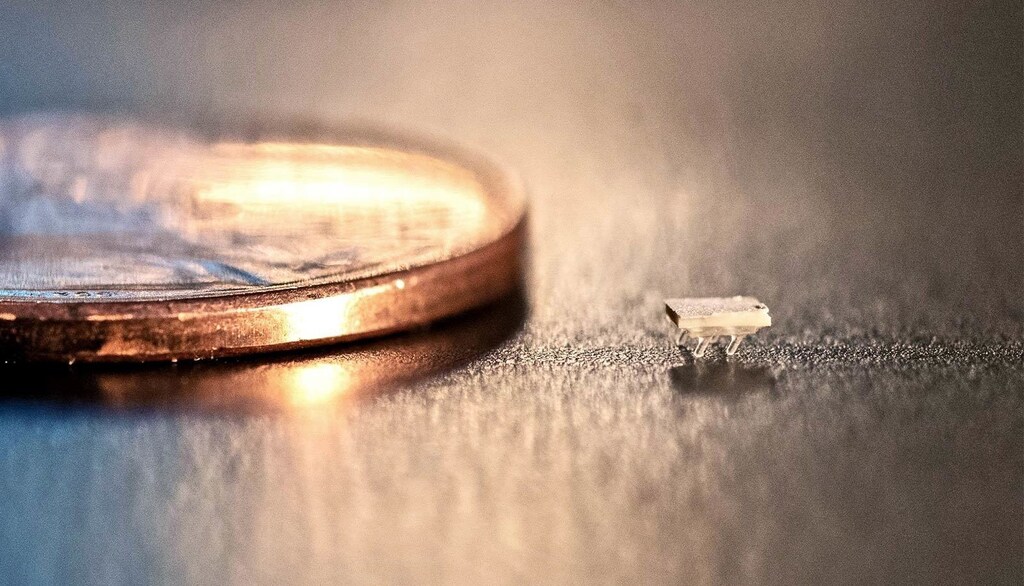
Los robots prototipo responden a distintas frecuencias de vibración según sus configuraciones, lo que permite a los investigadores controlar cada robot individualmente ajustando la vibración. De unos dos milímetros de largo, aproximadamente del tamaño de la hormiga más pequeña del mundo, los robots pueden recorrer cuatro veces su propia longitud en un segundo, a pesar de las limitaciones físicas que impone su pequeño tamaño.
Un micro-bristle-bot junto a un centavo de dólar estadounidense para comparar tamaños. (Crédito: Allison Carter/Georgia Tech)
“Estamos trabajando para que la tecnología sea robusta, y tenemos muchas aplicaciones potenciales en mente”, afirma Azadeh Ansari, profesora adjunta de la Escuela de Ingeniería Eléctrica y Computacional del Instituto de Tecnología de Georgia.
¿CÓMO FUNCIONA EL MICRO-BRISTLE-BOT?
Los micro-bristle-bots están formados por un actuador piezoeléctrico pegado a un cuerpo de polímero que los investigadores imprimieron en 3D mediante litografía por polimerización de dos fotones (TPP). El actuador genera vibración y se alimenta externamente, porque ninguna batería es lo bastante pequeña para caber en el robot. Las vibraciones también pueden provenir de un agitador piezoeléctrico bajo la superficie sobre la que se desplazan los robots, de una fuente de ultrasonido/sonar o incluso de un pequeño altavoz acústico.
Las vibraciones mueven hacia arriba y hacia abajo las patas elásticas, impulsando el micro-robot hacia delante. Cada robot puede diseñarse para responder a distintas frecuencias de vibración según el tamaño, diámetro, diseño y geometría general de las patas. La amplitud de las vibraciones controla la velocidad a la que se desplazan los micro-robots.
“A medida que los micro-bristle-bots se mueven arriba y abajo, el movimiento vertical se transforma en un desplazamiento direccional mediante la optimización del diseño de las patas, que parecen cerdas”, explica Ansari. “Las patas del micro-robot están diseñadas con ángulos específicos que les permiten doblarse y moverse en una sola dirección en respuesta resonante a la vibración.”
Los micro-bristle-bots se fabrican en una impresora 3D mediante el proceso TPP, una técnica que polimeriza un material de resina monomérica. Una vez que la parte del bloque de resina alcanzada por la luz ultravioleta se ha revelado químicamente, el resto puede eliminarse con lavado, dejando la estructura robótica deseada.
“Es escritura en lugar de litografía tradicional”, explica Ansari. “Lo que queda es la estructura que escribes con un láser sobre el material de resina. El proceso ahora lleva bastante tiempo, así que estamos buscando formas de escalarlo para fabricar cientos o miles de micro-robots a la vez.”
Algunos de los robots tienen cuatro patas, mientras que otros tienen seis. La primera autora, DeaGyu Kim, fabricó cientos de las diminutas estructuras para determinar la configuración ideal.
ESCABULLÁNDOSE Y BAILANDO
Los actuadores piezoeléctricos, que utilizan el material titanato zirconato de plomo (PZT), vibran cuando se les aplica un voltaje eléctrico. A la inversa, pueden generar un voltaje cuando los investigadores los hacen vibrar, una capacidad que los micro-bristle-bots podrían usar para alimentar sensores a bordo cuando las vibraciones externas los activan.
Ansari y su equipo trabajan para añadir capacidad de dirección a los robots uniendo dos micro-bristle-bots ligeramente distintos. Como cada uno de los micro-robots unidos respondería a frecuencias de vibración diferentes, la combinación podría dirigirse variando las frecuencias y amplitudes. “Una vez que tengas un micro-robot completamente direccionable, puedes imaginar hacer muchas cosas interesantes”, afirma.
Otros investigadores han trabajado en micro-robots que utilizan campos magnéticos para producir movimiento, señala Ansari. Aunque eso es útil para mover enjambres enteros a la vez, los investigadores no pueden usar fácilmente fuerzas magnéticas para dirigirse a robots individuales dentro de un enjambre. Se cree que los micro-bristle-bots creados por Ansari y su equipo son los robots más pequeños impulsados por vibración.
Los micro-bristle-bots miden aproximadamente dos milímetros de largo, 1,8 milímetros de ancho y 0,8 milímetros de grosor, y pesan unos cinco miligramos. La impresora 3D puede producir robots más pequeños, pero con una masa reducida, las fuerzas de adhesión entre los diminutos dispositivos y una superficie pueden llegar a ser muy grandes. En ocasiones, los micro-robots no pueden separarse de las pinzas utilizadas para recogerlos.
Ansari y su equipo han creado un “parque de juegos” en el que pueden moverse múltiples micro-robots mientras los investigadores descubren más sobre lo que pueden hacer. También les interesa desarrollar micro-robots que puedan saltar y nadar.
“Podemos observar el comportamiento colectivo de las hormigas, por ejemplo, y aplicar lo que aprendemos de ellas a nuestros pequeños robots”, añade. “Estos micro-bristle-bots caminan bien en un entorno de laboratorio, pero aún queda mucho por hacer antes de que puedan salir al mundo exterior.”
El Journal of Micromechanics and Microengineering ha aceptado para su publicación un artículo que describe los micro-bristle-bots.
Los investigadores llevaron a cabo la fabricación de los micro-robots en el Instituto de Electrónica y Nanotecnología de Georgia Tech, miembro de la Infraestructura Nacional Coordinada de Nanotecnología, que respalda la Fundación Nacional de Ciencias. El trabajo de investigación recibió apoyo de una beca semilla del Instituto de Electrónica y Nanotecnología de Georgia Tech.




