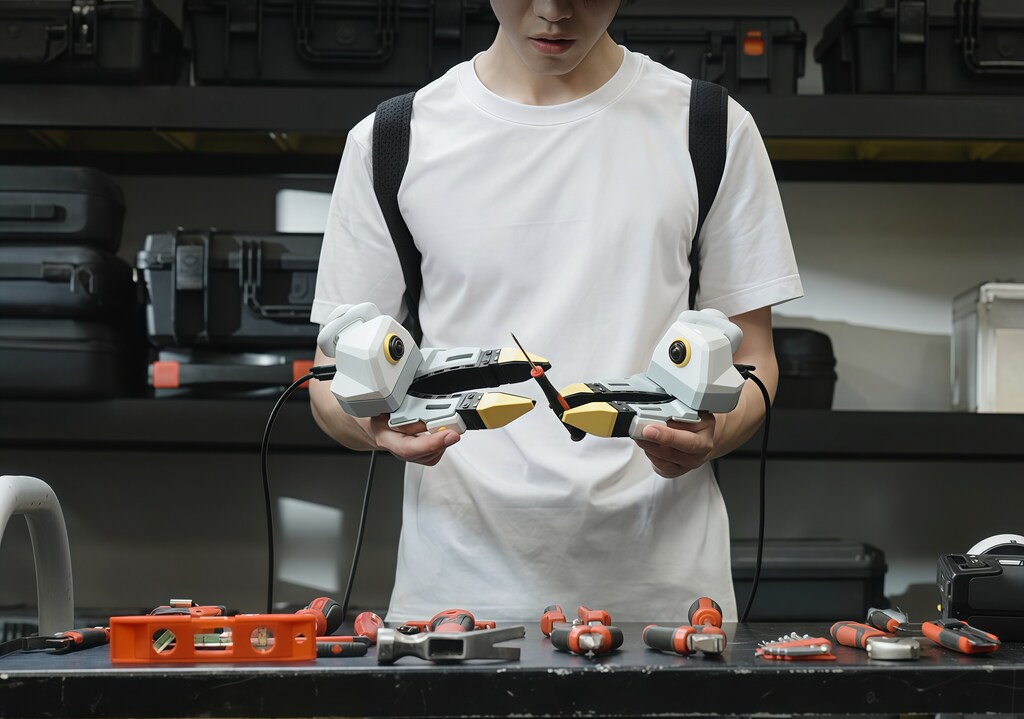
La inteligencia artificial (IA) interactúa cada vez más con el mundo real, y se prevé que el número de unidades de robots industriales supere las 700.000 unidades en todo el mundo a partir de 2028.
La IA física se ve actualmente frenada por la falta de percepción visual; sin embargo, sus capacidades se sustentan en la prometedora inteligencia táctil: retroalimentación directa sobre el contacto, la fuerza y la deformación.
Los datos de interacción táctil de alta calidad pueden ayudar a mejorar y, en última instancia, a ampliar los casos de uso de la robótica.
La inteligencia artificial (IA) física está impulsando una nueva revolución industrial, al transformar la IA de una capacidad puramente digital en una fuerza inteligente capaz de percibir, interactuar y operar en el mundo físico.
En los últimos años, los modelos de visión y lenguaje han permitido que las máquinas reconozcan imágenes, comprendan instrucciones y generen contenidos.
Sin embargo, a medida que los robots se incorporan a entornos del mundo real, desde fábricas y almacenes hasta hospitales y hogares, el reto fundamental deja de ser si pueden «percibir» y «comprender» el mundo para pasar a ser si pueden interactuar con él y operar dentro de él de forma fiable.
Los robots necesitan agarrar, ensamblar, transportar, inspeccionar y colaborar con las personas. También necesitan detectar el contacto, la presión, la fricción, la deformación y el estado de los materiales. Por ello, la próxima fase de la IA física no se definirá por la construcción de modelos cada vez más grandes, sino por el desarrollo de capacidades de percepción física más ricas y completas.
Esta transición se está volviendo cada vez más urgente a medida que los robots pasan de los laboratorios a la implantación industrial a gran escala.
Según el informe World Robotics 2025 de la Federación Internacional de Robótica, cerca de 4,67 millones de robots industriales están actualmente en funcionamiento en todo el mundo, y se prevé que las instalaciones anuales superen las 700.000 unidades a partir de 2028.
El informe Future of Jobs Report 2025 del Foro Económico Mundial también destaca que se prevé que el 22% de los empleos actuales experimenten una transformación estructural para 2030.
Pese a esta demanda en aumento, la automatización industrial sigue enfrentándose a una escasez crítica de sistemas capaces de operar de forma segura, fiable y adaptativa en entornos complejos del mundo real.
Los robots han demostrado resultados prometedores gracias a la inteligencia táctil
Uno de los principales cuellos de botella de los sistemas robóticos actuales es su gran dependencia de la percepción visual.
En escenarios que implican oclusiones, superficies reflectantes, condiciones de poca luz, objetos transparentes, materiales flexibles y ensamblajes de precisión, la fiabilidad de los datos visuales puede deteriorarse de forma significativa, lo que dificulta respaldar una manipulación precisa.
La detección táctil, en cambio, proporciona retroalimentación directa sobre el contacto, la fuerza y la deformación, lo que permite cubrir estas brechas críticas de percepción.
Una investigación de ACTOR también ha demostrado que la detección táctil no se ve afectada por la transparencia de los objetos y puede proporcionar información más fiable sobre la forma y la orientación de estos. Por tanto, la percepción táctil se ha vuelto esencial para que los robots puedan operar de forma segura, fiable y adaptativa en el mundo real.
La práctica industrial ya demuestra la necesidad de la inteligencia táctil. El robot de almacén Vulcan, de Amazon, fue diseñado para combinar la vista y el tacto al manipular artículos complejos en las estanterías.
Wired informó de que Vulcan utiliza señales de fuerza para comprender el contacto y que se ha desplegado en centros de distribución en Hamburgo (Alemania) y Spokane (Estados Unidos).
The Verge también informó de que Vulcan puede manipular alrededor del 75% de los artículos de almacén. Esto demuestra que el tacto es una capacidad necesaria para mejorar la fiabilidad en entornos del mundo real abarrotados, concurridos e impredecibles.
La inteligencia táctil no es una única tecnología de sensores. Es una capacidad de sistema integrada que abarca el hardware, los datos y los modelos.
El hardware táctil captura información física, como la fuerza de contacto, la deformación y el estado de los materiales. Las plataformas de datos convierten las interacciones reales entre humanos y máquinas, y entre máquinas y objetos, en recursos para el entrenamiento y la simulación.
Los modelos corporizados utilizan entonces datos táctiles de alta calidad para aprender estrategias de manipulación más robustas.
Los datos de calidad ayudarán a impulsar la inteligencia táctil y el uso creciente de la robótica
Los modelos fundacionales para la robótica, representados por sistemas como GR00T N1, muestran que el aprendizaje de robots ya combina trayectorias reales, vídeos de personas y datos sintéticos. Los datos de interacción táctil de alta calidad podrían convertirse en una fuente adicional fundamental para mejorar la generalización robótica en el futuro.
Obtener datos de IA corporizada mediante una recopilación más eficiente y rentable sigue siendo un reto que Xense Robotics y otras empresas están trabajando para resolver. Xense, por ejemplo, ha desarrollado un dispositivo de recopilación portátil que puede reducir los costes de recopilación de datos en más de un 80%.
Para abordar la calidad de los datos, la empresa estableció estándares propios de calidad de datos y desarrolló un motor interno de posprocesamiento de datos, que también redujo en más de un 80% el coste de la limpieza manual de datos. Su modelo propietario de IA corporizada VTLA(Vision-Tactile-Language-Action) ayuda a traducir estos datos en capacidades robóticas prácticas.
El ciclo hardware-datos-modelo es importante porque la IA física debe resolver tres problemas a la vez: un contacto fiable, una manipulación compleja y la adaptación al entorno.
Un contacto fiable significa saber si un objeto se está deslizando, si un agarre es estable o si se está aplicando demasiada fuerza.
La manipulación compleja significa manejar objetos que se doblan, se desplazan, se comprimen o se deforman durante una tarea. La adaptación al entorno significa responder a la variación de piezas, herramientas, superficies y comportamientos humanos sin depender por completo de trayectorias preprogramadas.
El tacto puede proporcionar la retroalimentación necesaria para cerrar ese ciclo.
Como startup emergente de robótica, Xense Robotics explora esta frontera con la visión de que «el tacto impulsa la inteligencia física». El valor de la percepción táctil no es sustituir los sistemas de visión ni los grandes modelos de lenguaje, sino completar una capa que falta en la comprensión del mundo físico real por parte de la IA física.
Su impacto industrial va mucho más allá de las mejoras de eficiencia: robots más fiables pueden reducir los reprocesos y el desperdicio de materiales, mejorar la calidad de la fabricación, paliar la escasez de mano de obra y ayudar a transformar la colaboración entre humanos y robots, pasando de la «automatización aislada» a un futuro en el que humanos y máquinas trabajen juntos para completar tareas.
Si la visión y el lenguaje han enseñado a la IA a comprender el mundo, la inteligencia táctil podría ser lo que le permita interactuar realmente con él, permitiendo que las máquinas actúen, aprendan y mejoren continuamente gracias a la retroalimentación del entorno físico. Esto podría representar el camino hacia la IA física en su forma más plena.
La próxima evolución de la IA física podría comenzar con una capacidad fundamental: enseñar a las máquinas a «tocar».




