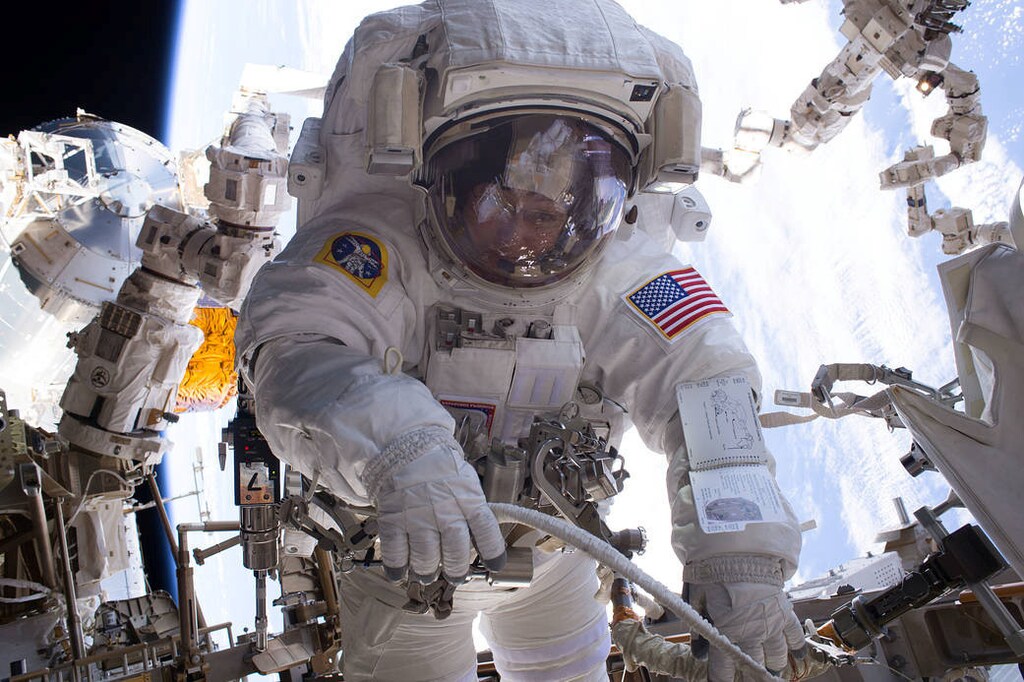
En este momento, unas 500.000 piezas de desechos de origen humano surcan el espacio y orbitan nuestro planeta a velocidades de hasta 17.500 millas por hora. Los desechos representan una amenaza para los satélites, los vehículos espaciales y los astronautas.
Lo que hace que la limpieza sea especialmente difícil es que los desechos están en el espacio. Las ventosas no funcionan en el vacío. Las sustancias adhesivas tradicionales, como la cinta, son en gran medida inútiles porque los productos químicos de los que dependen no soportan las fluctuaciones extremas de temperatura. Los imanes solo funcionan con objetos magnéticos.
La mayoría de las soluciones propuestas, incluidos los arpones para desechos, requieren o provocan una interacción contundente con estos, lo que podría empujar los objetos en direcciones imprevistas e impredecibles.
«Hay muchas misiones que se beneficiarían de esto, como las de encuentro y acoplamiento y las de mitigación de desechos orbitales».
Para abordar el problema, los investigadores diseñaron un nuevo tipo de pinza robótica para agarrar y retirar los desechos. El dispositivo se describe en Science Robotics.
«Lo que hemos desarrollado es una pinza que utiliza adhesivos inspirados en los geckos», afirma el autor principal, Mark Cutkosky, profesor de ingeniería mecánica en la Universidad de Stanford. «Es fruto del trabajo que empezamos hace unos 10 años con robots trepadores que utilizaban adhesivos inspirados en la forma en que los geckos se adhieren a las paredes».
El equipo probó la pinza, así como versiones más pequeñas, en su laboratorio y en varios espacios experimentales de gravedad cero, incluida la Estación Espacial Internacional. Los prometedores resultados de esas primeras pruebas han llevado a los investigadores a preguntarse cómo funcionarían las pinzas fuera de la estación, un probable paso siguiente.
«Hay muchas misiones que se beneficiarían de esto, como las de encuentro y acoplamiento y las de mitigación de desechos orbitales», afirma Aaron Parness, director del Grupo de Robótica para Entornos Extremos del Laboratorio de Propulsión a Chorro de la NASA. «Con el tiempo, también podríamos desarrollar un robot trepador asistente que se desplazara por la nave espacial para hacer reparaciones, filmar y detectar defectos».
Los adhesivos ya se habían utilizado en robots trepadores e incluso en un sistema que permitía a las personas trepar por determinadas superficies. Se inspiraron en los geckos, que pueden trepar por las paredes porque sus patas tienen laminillas microscópicas que, al entrar en contacto pleno con una superficie, generan una fuerza de Van der Waals entre las patas y la superficie. Se trata de fuerzas intermoleculares débiles que surgen de sutiles diferencias en la posición de los electrones en la parte externa de las moléculas.
La pinza no es tan compleja como la pata de un gecko: las laminillas del adhesivo miden unos 40 micrómetros de ancho, mientras que las del gecko miden unos 200 nanómetros; sin embargo, el adhesivo inspirado en los geckos funciona de forma muy similar.
Al igual que la pata de un gecko, solo se adhiere si las laminillas se empujan en una dirección específica, pero basta con un leve empujón en la dirección correcta para que se pegue. Esta característica resulta útil para las tareas que realizaría una pinza espacial.
Abrazo robótico
«Si me acercara e intentara presionar un adhesivo sensible a la presión contra un objeto flotante, este se alejaría», afirma el coautor Elliot Hawkes, profesor adjunto visitante de la Universidad de California en Santa Bárbara. «En cambio, puedo tocar muy suavemente un objeto flotante con las almohadillas adhesivas y apretarlas una contra otra para que queden bloqueadas; entonces puedo mover el objeto».
Las almohadillas se desbloquean con el mismo movimiento suave y ejercen muy poca fuerza sobre el objeto.
La pinza que crearon los investigadores tiene en la parte delantera una cuadrícula de cuadrados adhesivos y brazos con tiras adhesivas finas que pueden desplegarse y moverse desde ambos lados hacia el centro del robot, como si fuera a dar un abrazo. La cuadrícula puede adherirse a objetos planos, como un panel solar, y los brazos pueden agarrar objetos curvos, como el cuerpo de un cohete.
Uno de los mayores desafíos del trabajo fue garantizar que la carga sobre los adhesivos se distribuyera uniformemente. Los investigadores lo lograron conectando los cuadrados pequeños mediante un sistema de poleas que también sirve para bloquear y desbloquear las almohadillas. Sin este sistema, la tensión desigual haría que los cuadrados se despegaran uno por uno, hasta que toda la pinza soltara el objeto. Este sistema de distribución de carga también permite que la pinza funcione en superficies con defectos que impiden que algunos cuadrados se adhieran.
El equipo también diseñó la pinza para que pudiera alternar entre un estado flexible y uno rígido.
«Si imaginamos que intentamos agarrar un objeto flotante, queremos adaptarnos a él con toda la flexibilidad posible para no empujarlo», afirma Hao Jiang, estudiante de posgrado del laboratorio de Cutkosky y autor principal del artículo. «Después de agarrarlo, queremos que la manipulación sea muy rígida y precisa, para no notar demoras ni holgura entre el brazo y el objeto».
El equipo probó primero la pinza en el laboratorio de Cutkosky. Midieron con precisión cuánta carga podía soportar, qué ocurría al aplicarle distintas fuerzas y torques, y cuántas veces podía adherirse y despegarse. Gracias a su colaboración con el JPL, los investigadores también probaron la pinza en entornos de gravedad cero.
En el Robodome del JPL, fijaron al adhesivo unos pequeños brazos rectangulares y los acoplaron a un robot grande; luego colocaron el robot modificado sobre un suelo parecido a una enorme mesa de hockey de aire para simular un entorno bidimensional de gravedad cero.
Después intentaron que su robot se desplazara por el suelo sin fricción para capturar y mover otro robot similar.
«Hicimos que un robot persiguiera al otro, lo atrapara y luego lo arrastrara hacia donde queríamos que fuera», afirma Hawkes. «Creo que fue toda una revelación ver cómo un parche relativamente pequeño de nuestro adhesivo podía arrastrar un robot de 300 kilogramos».
A continuación, Jiang y Parness tomaron un vuelo en avión parabólico para probar la pinza en gravedad cero. Durante dos días, realizaron una serie de 80 ascensos y descensos, que generaron en la cabina períodos alternos de unos 20 segundos a 2 G y 20 segundos en condiciones de gravedad cero. La pinza logró agarrar y soltar un cubo y una pelota de playa grande con un toque lo bastante suave como para que los objetos apenas se movieran al soltarlos.
Por último, el laboratorio de Parness desarrolló una pequeña pinza que se envió a la Estación Espacial Internacional (ISS), donde probaron cómo funcionaban las pinzas dentro de la estación.
Los próximos pasos consisten en preparar la pinza para probarla fuera de la estación espacial, lo que incluye crear una versión con materiales más duraderos, capaces de soportar altos niveles de radiación y temperaturas extremas. El prototipo actual está hecho de madera contrachapada cortada con láser e incluye bandas elásticas, que se volverían quebradizas en el espacio. Los investigadores tendrán que fabricar una versión más resistente para probarla fuera de la ISS, probablemente diseñada para acoplarse al extremo de un brazo robótico.
De vuelta en la Tierra, Cutkosky también espera que puedan fabricar mayores cantidades del adhesivo a menor costo. Imagina que algún día el adhesivo inspirado en los geckos podría ser tan común como el velcro.
La NASA, la Fundación Nacional de Ciencias y una beca Samsung financiaron el trabajo.




