La luz nos permite ver lo que nos rodea, pero ¿y si también pudiéramos usarla para ver cosas ocultas más allá de las esquinas?
Parece ciencia ficción, pero esa es la idea detrás de un nuevo algoritmo del Laboratorio de Ciencias de la Computación e Inteligencia Artificial (CSAIL) del MIT, cuyo descubrimiento tiene implicaciones para todo tipo de ámbitos, desde la respuesta a emergencias hasta los coches autónomos.
El sistema de obtención de imágenes del equipo del CSAIL, que puede funcionar con cámaras de teléfonos inteligentes, utiliza información sobre los reflejos de la luz para detectar objetos o personas en una escena oculta y medir su velocidad y trayectoria, todo en tiempo real.
Para explicarlo, imagina que caminas por un pasillo en forma de L y que hay una pared entre tú y algunos objetos que están más allá de la esquina. Esos objetos reflejan una pequeña cantidad de luz en el suelo dentro de tu campo visual y crean una sombra difusa denominada «penumbra».
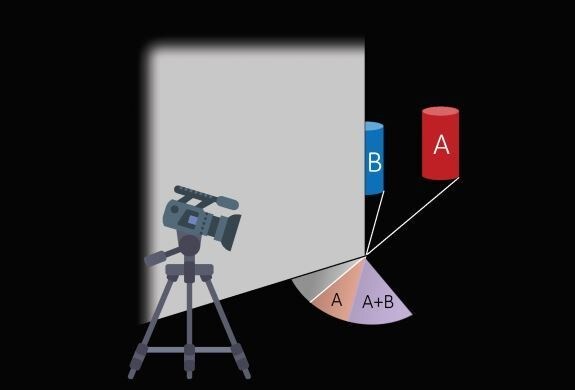
A partir de un video de la penumbra, el sistema —que el equipo ha bautizado «CornerCameras»— puede unir una serie de imágenes unidimensionales que revelan información sobre los objetos que están más allá de la esquina.
«Aunque esos objetos no sean visibles para la cámara, podemos observar cómo sus movimientos afectan a la penumbra para determinar dónde están y hacia dónde se dirigen», afirma Katherine Bouman, máster en Ciencias de 2013 y doctora de 2017, autora principal de un nuevo artículo sobre el sistema. «De este modo, demostramos que las paredes y otros obstáculos con bordes pueden aprovecharse como “cámaras” naturales que revelan las escenas ocultas que hay detrás».
Bouman afirma que la capacidad de ver más allá de los obstáculos sería útil para muchas tareas, desde que los bomberos encuentren personas en edificios en llamas hasta que los conductores detecten peatones en sus puntos ciegos.
Escribió el artículo junto con los profesores del MIT Bill Freeman, Antonio Torralba, Greg Wornell y Fredo Durand; la estudiante de máster Vickie Ye; y el estudiante de doctorado Adam Yedidia. Presentará el trabajo a finales de este mes en la Conferencia Internacional sobre Visión por Computadora, en Venecia, Italia.
Cómo funciona
La mayoría de los métodos para ver más allá de los obstáculos utilizan láseres especiales. En concreto, los investigadores iluminan con cámaras puntos específicos que son visibles tanto en la escena observable como en la oculta y, después, miden cuánto tarda la luz en regresar.
Sin embargo, estas llamadas «cámaras de tiempo de vuelo» son caras y la luz ambiental puede interferir fácilmente en su funcionamiento, sobre todo al aire libre.
En cambio, la técnica del equipo del CSAIL no requiere proyectar luz activamente en el espacio y funciona en una gama más amplia de entornos interiores y exteriores, así como con cámaras comerciales de consumo.
A partir de videos de la penumbra, CornerCameras genera imágenes unidimensionales de la escena oculta. Una sola imagen no resulta especialmente útil, ya que contiene bastante información «ruidosa». Sin embargo, al observar la escena durante varios segundos y unir decenas de imágenes distintas, el sistema puede distinguir objetos diferentes en movimiento y determinar su velocidad y trayectoria.
«La idea de siquiera intentar lograrlo es innovadora por sí misma, pero conseguir que funcione en la práctica demuestra creatividad y destreza», afirma el profesor Marc Christensen, decano de la Escuela de Ingeniería Lyle de la Universidad Metodista del Sur, quien no participó en la investigación. «Este trabajo representa un avance importante en el esfuerzo general por desarrollar capacidades revolucionarias de obtención de imágenes que no se limiten a la observación en línea recta».
Al equipo le sorprendió descubrir que CornerCameras funcionaba en diversas situaciones difíciles, incluso en condiciones meteorológicas como la lluvia.
«Como la lluvia cambiaba literalmente el color del suelo, pensé que no había forma de que pudiéramos ver diferencias sutiles en la luz del orden de una décima de punto porcentual», afirma Bouman. «Pero, como el sistema integra tanta información de decenas de imágenes, el efecto de las gotas de lluvia se promedia, y así es posible ver el movimiento de los objetos incluso en medio de toda esa actividad».
El sistema aún tiene algunas limitaciones. Por razones obvias, no funciona si no hay luz en la escena y puede tener problemas si la propia escena oculta está poco iluminada. También puede fallar si cambian las condiciones de luz, por ejemplo, si la escena está al aire libre y las nubes pasan constantemente por delante del sol. Con cámaras de calidad similar a la de los teléfonos inteligentes, la señal también se debilita cuanto más lejos se está de la esquina.
Los investigadores tienen previsto abordar algunos de estos desafíos en futuros artículos y también intentarán que el sistema funcione mientras está en movimiento. Pronto probarán el sistema en una silla de ruedas, con el objetivo de adaptarlo más adelante a coches y otros vehículos.
«Si un niño pequeño se cruza de repente en la calle, es posible que el conductor no pueda reaccionar a tiempo», afirma Bouman. «Aunque todavía no hemos llegado a ese punto, algún día una tecnología como esta podría dar a los conductores unos segundos de aviso y ayudar en muchas situaciones de vida o muerte».
Este trabajo recibió financiación, en parte, del Programa REVEAL de DARPA, la Fundación Nacional de Ciencias, Shell Research y una beca de posgrado en ciencia e ingeniería de defensa nacional.




