Ver cómo un RoboBee se desvía hacia una pared o se estrella contra una caja de cristal pudo provocar pánico, en una ocasión, a los investigadores del Laboratorio de Microrrobótica de Harvard de la Escuela de Ingeniería y Ciencias Aplicadas John A. Paulson de Harvard (SEAS), pero nada más.
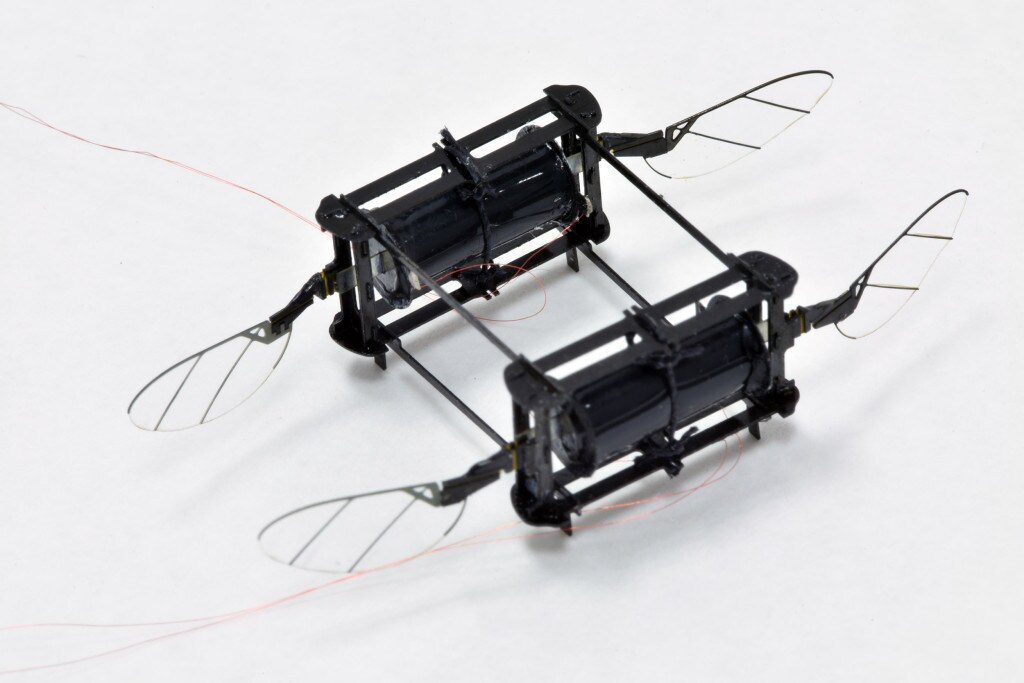
Investigadores de SEAS y del Instituto Wyss de Ingeniería Inspirada en la Biología han desarrollado un RoboBee resistente, impulsado por músculos artificiales blandos, que puede chocar contra paredes, caer al suelo y colisionar con otros RoboBees sin sufrir daños. Se trata del primer microrrobot impulsado por actuadores blandos capaz de lograr un vuelo controlado.
“En el campo de la microrrobótica ha habido un gran impulso para fabricar robots móviles con actuadores blandos porque son muy resistentes”, afirmó Yufeng Chen, antiguo estudiante de posgrado y becario posdoctoral en SEAS y primer autor del artículo. “Sin embargo, muchos expertos del sector han dudado de que pudieran utilizarse en robots voladores, porque la densidad de potencia de esos actuadores simplemente no ha sido lo bastante alta y son notoriamente difíciles de controlar. Nuestro actuador tiene una densidad de potencia y una controlabilidad lo bastante altas como para lograr un vuelo estacionario.”

La investigación se publica en Nature.
Para resolver el problema de la densidad de potencia, los investigadores partieron de los actuadores blandos de accionamiento eléctrico desarrollados en el laboratorio de David Clarke, catedrático Extended Tarr Family de Materiales. Estos actuadores blandos se fabrican con elastómeros dieléctricos, materiales blandos con buenas propiedades aislantes, que se deforman cuando se aplica un campo eléctrico.
Mejorando la conductividad de los electrodos, los investigadores lograron que el actuador funcionara a 500 hercios, a la par de los actuadores rígidos utilizados anteriormente en robots similares.
Otro desafío al trabajar con actuadores blandos es que el sistema tiende a pandearse y volverse inestable. Para resolverlo, los investigadores construyeron un armazón aerodinámico ligero con un hilo vertical de sujeción que impide que el actuador se pandee.
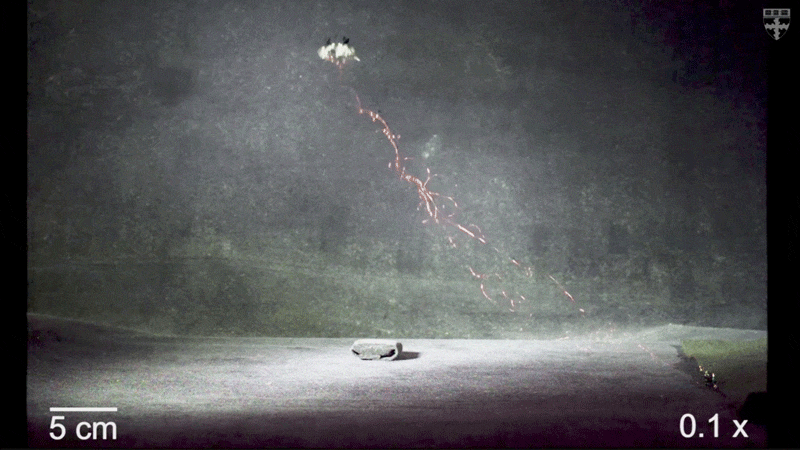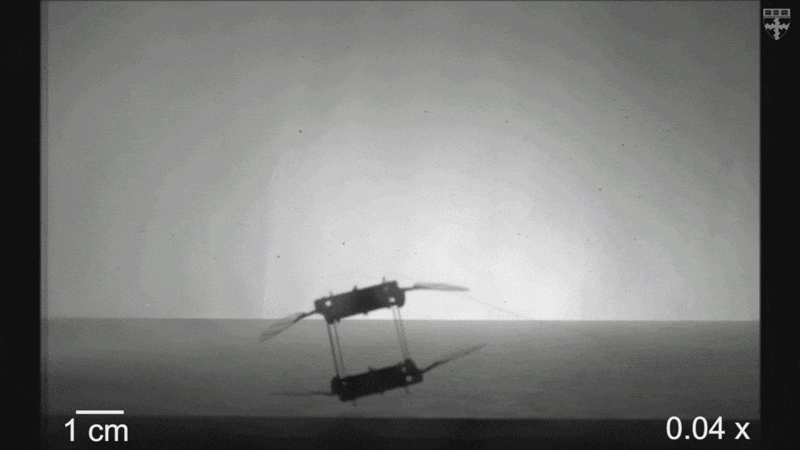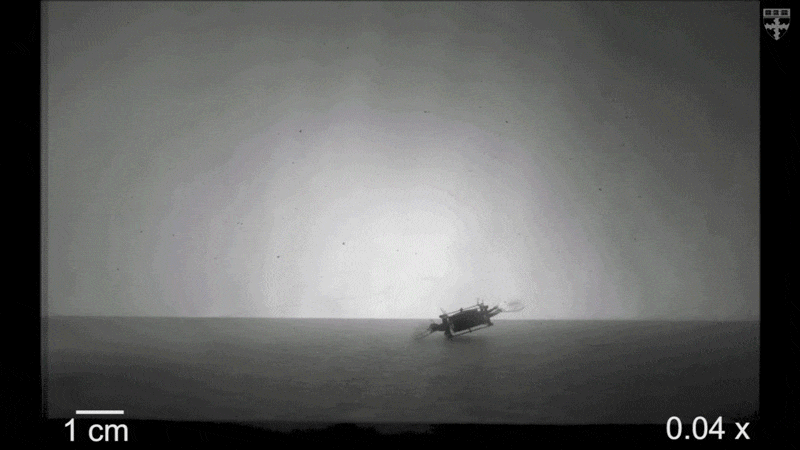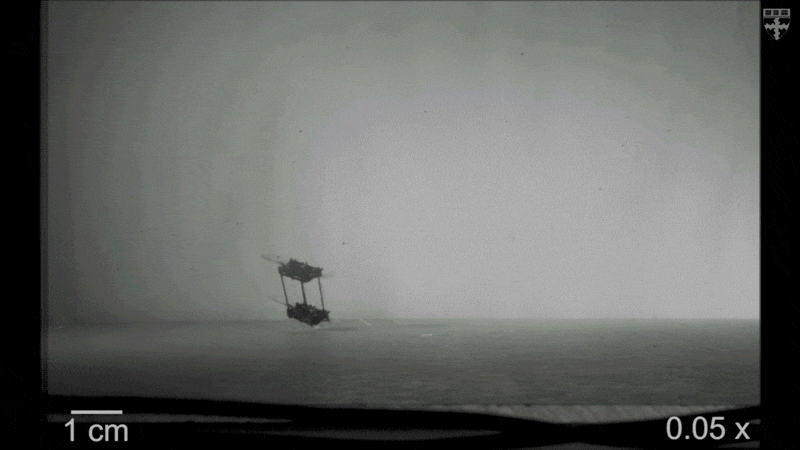
Los actuadores blandos pueden ensamblarse y reemplazarse fácilmente en estos robots de pequeña escala. Para demostrar diversas capacidades de vuelo, los investigadores construyeron varios modelos distintos del RoboBee impulsado por actuadores blandos. Un modelo de dos alas podía despegar del suelo, pero carecía de control adicional. Un modelo de cuatro alas y dos actuadores podía volar en un entorno desordenado, superando múltiples colisiones en un solo vuelo.
“Una ventaja de los robots de pequeña escala y baja masa es su resistencia a los impactos externos”, afirmó Elizabeth Farrell Helbling, antigua estudiante de posgrado en SEAS y coautora del artículo. “El actuador blando ofrece un beneficio adicional, porque puede absorber los impactos mejor que las estrategias de accionamiento tradicionales. Esto resultaría muy útil en aplicaciones potenciales, como volar entre escombros en misiones de búsqueda y rescate.”
Un modelo de ocho alas y cuatro actuadores demostró un vuelo estacionario controlado, el primero de un microrrobot volador impulsado por actuadores blandos.
A continuación, los investigadores pretenden aumentar la eficiencia del robot impulsado por actuadores blandos, que todavía está muy por detrás de los robots voladores más tradicionales.
“Los actuadores blandos con propiedades similares a las del músculo y activación eléctrica representan un gran desafío en robótica”, afirmó Robert Wood, catedrático Charles River de Ingeniería y Ciencias Aplicadas en SEAS, miembro del personal académico principal del Instituto Wyss de Ingeniería Inspirada en la Biología y autor principal del artículo. “Si pudiéramos diseñar músculos artificiales de alto rendimiento, los robots que podríamos construir no tendrían límites.”
La Oficina de Desarrollo Tecnológico de Harvard ha protegido la propiedad intelectual relacionada con este proyecto y está explorando oportunidades de comercialización.




