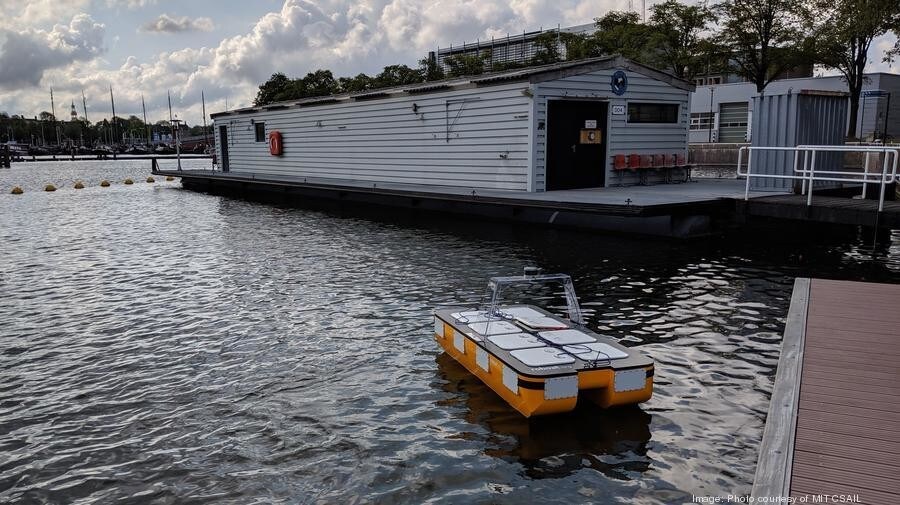
Ingenieros del MIT están desarrollando los primeros barcos autónomos del mundo.
La flota robótica está destinada a la ciudad de Ámsterdam.
Roboat II navega de forma autónoma mediante algoritmos similares a los que usan los coches autónomos, pero ahora adaptados al agua.
Los barcos son una mejora de los barcos de reparto más pequeños que también están en construcción.
La carrera frenética por producir el coche autónomo más brillante, seguro y veloz se ha extendido a nuestras sillas de ruedas, patinetes e incluso carritos de golf. Recientemente, se ha producido un movimiento de la tierra al mar, ya que la autonomía marina podría cambiar los canales de nuestras ciudades, con el potencial de entregar bienes y servicios y recoger residuos en nuestras vías fluviales.
Como actualización de un proyecto de cinco años del Laboratorio de Ciencias de la Computación e Inteligencia Artificial (CSAIL) del MIT y del Senseable City Lab, los investigadores han estado desarrollando la primera flota de barcos autónomos del mundo para la Ciudad de Ámsterdam, en los Países Bajos, y han añadido recientemente al grupo una nueva embarcación más grande: “Roboat II”. Con 2 metros de largo, lo que equivale aproximadamente a 6 pies “amigable con la Covid”, el nuevo barco robótico es capaz de transportar pasajeros.
Junto con el Amsterdam Institute for Advanced Metropolitan Solutions, el equipo también creó algoritmos de navegación y control para actualizar la comunicación y la colaboración entre las embarcaciones.
“Roboat II navega de forma autónoma mediante algoritmos similares a los que usan los coches autónomos, pero ahora adaptados al agua”, afirma Daniela Rus, profesora del MIT, autora principal de un nuevo artículo sobre Roboat y directora del CSAIL. “Estamos desarrollando flotas de Roboats que pueden transportar personas y mercancías, y conectarse con otros Roboats para formar una gama de plataformas autónomas que permitan actividades acuáticas.”
Los barcos autónomos llevan años siendo capaces de transportar pequeños artículos, pero añadir pasajeros humanos ha resultado algo intangible debido al tamaño actual de las embarcaciones. Roboat II es el barco “a escala media” dentro del creciente conjunto de trabajos, y se suma al Roboat a escala de un cuarto desarrollado anteriormente, que mide 1 metro de largo. La tercera entrega, que está en construcción en Ámsterdam y se considera “a escala real”, mide 4 metros de largo y tiene como objetivo transportar entre cuatro y seis pasajeros.
Gracias a algoritmos potentes, Roboat II navegó de forma autónoma por los canales de Ámsterdam durante tres horas recopilando datos, y regresó a su lugar de partida con un margen de error de solo 0,17 metros, o menos de 7 pulgadas.
“El desarrollo de un sistema de barco autónomo capaz de realizar mapeo preciso, control robusto y transporte de personas es un paso crucial hacia la implementación del sistema en el Roboat a escala real”, afirma el posdoctorado sénior Wei Wang, autor principal de un nuevo artículo sobre Roboat II. “También esperamos que finalmente se implemente en otros barcos para hacerlos autónomos.”
Wang escribió el artículo junto con Tixiao Shan, posdoctorado del MIT Senseable City Lab, Pietro Leoni, investigador becario, David Fernandez-Gutierrez, posdoctorado, Drew Meyers, investigador becario, y los profesores del MIT Carlo Ratti y Daniela Rus. El trabajo contó con el respaldo de una subvención del Amsterdam Institute for Advanced Metropolitan Solutions en los Países Bajos. Un artículo sobre Roboat II se presentará virtualmente en la International Conference on Intelligent Robots and Systems.
Para coordinar la comunicación entre los barcos, otro equipo del MIT CSAIL y del Senseable City Lab, también dirigido por Wang, desarrolló una nueva estrategia de control para la coordinación de robots.
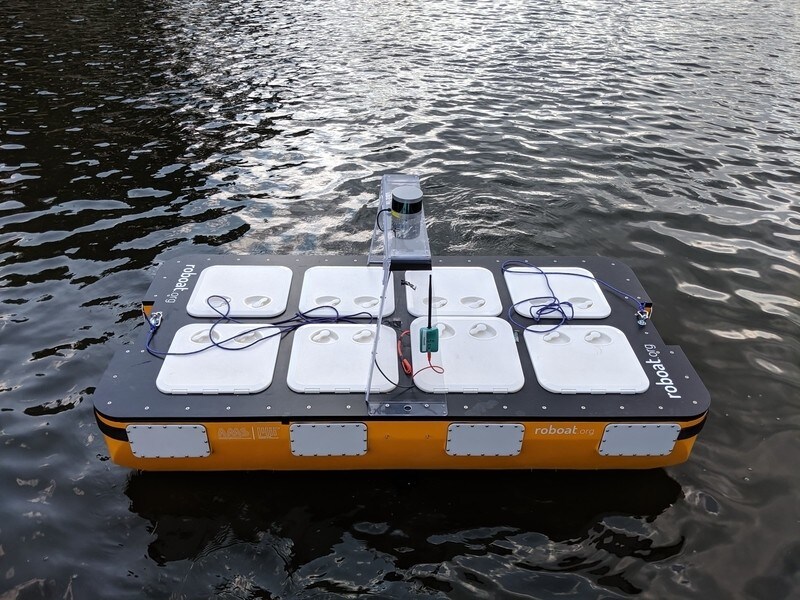
Con la intención de ensamblarse por sí mismos en trenes conectados de varias unidades, en un distante homenaje a los juegos de trenes infantiles, el “transporte colectivo” sigue un camino distinto para completar diversas tareas. El sistema utiliza un controlador distribuido, que es un conjunto de sensores, controladores y computadoras asociados distribuidos por todo el sistema), y una estrategia inspirada en la forma en que una colonia de hormigas puede transportar alimento sin comunicación. En concreto, no existe comunicación directa entre los robots conectados: solo un líder conoce el destino. El líder inicia el movimiento hacia el destino, y luego los demás robots pueden estimar la intención del líder y alinear sus movimientos en consecuencia.
“Los algoritmos cooperativos actuales rara vez han considerado sistemas dinámicos en el agua”, afirma Ratti, director del Senseable City Lab. “El transporte cooperativo mediante un equipo de vehículos acuáticos plantea desafíos únicos que no se encuentran en los vehículos aéreos o terrestres. Por ejemplo, la inercia y la carga de los vehículos se convierten en factores más significativos que dificultan el control del sistema. Nuestro estudio investiga el control cooperativo de los vehículos de superficie y valida el algoritmo en ese sentido.”
El equipo probó su método de control en dos escenarios: uno en el que tres robots están conectados en serie, y otro en el que tres robots están conectados en paralelo. Los resultados mostraron que el grupo coordinado fue capaz de seguir diversas trayectorias y orientaciones en ambas configuraciones, y que las magnitudes de las fuerzas de los seguidores contribuyeron positivamente al grupo, lo que indica que los robots seguidores ayudaron al líder.
Wang escribió un artículo sobre el transporte colectivo junto con Zijian Wang, estudiante de doctorado de la Universidad de Stanford, Luis Mateos, posdoctorado del MIT, Kuan Wei Huang, investigador del MIT, Mac Schwager, profesor adjunto de Stanford, Ratti y Rus.
Roboat II
En 2016, los investigadores del MIT probaron un prototipo que podía moverse “hacia adelante, hacia atrás y lateralmente a lo largo de una ruta preprogramada en los canales”. Tres años después, los robots del equipo se actualizaron para “cambiar de forma” desconectándose y volviendo a ensamblarse de forma autónoma en una variedad de configuraciones.
Ahora, Roboat II se ha escalado para explorar tareas de transporte, gracias a investigaciones actualizadas. Estas incluyen un nuevo algoritmo para la localización y el mapeo simultáneos (SLAM), un controlador óptimo basado en modelos llamado controlador predictivo no lineal, y un estimador de estado basado en optimización, denominado estimación de horizonte móvil.
Así funciona: cuando se requiere una tarea de recogida de pasajeros de un usuario en una posición específica, el coordinador del sistema asignará la tarea al barco libre más cercano al pasajero. Mientras Roboat II recoge al pasajero, creará una ruta viable hacia el destino deseado, según las condiciones actuales del tráfico.
Luego, Roboat II, que pesa más de 50 kilogramos, comenzará a localizarse a sí mismo ejecutando el algoritmo SLAM y utilizando lidar y sensores GPS, así como una unidad de medición inercial para la localización, la postura y la velocidad. A continuación, el controlador sigue las trayectorias de referencia del planificador, que actualiza la ruta para evitar los obstáculos detectados y así prevenir posibles colisiones.
El equipo señala que las mejoras en sus algoritmos de control han hecho que los obstáculos parezcan menos un gran iceberg desde su última actualización; el algoritmo SLAM proporciona una mayor precisión de localización para Roboat y permite el mapeo en línea durante la navegación, algo que no tenían en iteraciones anteriores.
Aumentar el tamaño de Roboat también requirió un área más grande para realizar los experimentos, que comenzaron en las piscinas del MIT y posteriormente se trasladaron al río Charles, que atraviesa Boston y Cambridge, Massachusetts.
Aunque navegar por las congestionadas calles de ciudades similares puede hacer que los conductores se sientan atrapados en un laberinto, los canales evitan en gran medida esto. No obstante, aún pueden surgir situaciones complicadas en las vías navegables. Dado esto, el equipo trabaja en el desarrollo de algoritmos de planificación más eficientes que permitan a la embarcación gestionar escenarios más complejos, mediante la aplicación de detección e identificación activa de objetos para mejorar la comprensión que Roboat tiene de su entorno. El equipo prevé estimar perturbaciones como corrientes y olas, para seguir mejorando el rendimiento del seguimiento en aguas más agitadas.
“Todos estos avances previstos se incorporarán al primer prototipo del Roboat a escala real y se probarán en los canales de la Ciudad de Ámsterdam”, afirma Rus.
Transporte colectivo
Hacer realidad nuestras capacidades intuitivas para las máquinas ha sido la intención persistente desde el nacimiento del campo, desde órdenes sencillas para recoger objetos hasta los matices de organizarse en grupo.
Uno de los objetivos principales del proyecto es permitir el autoensamblaje para completar las tareas mencionadas de recogida de residuos, entrega de artículos y transporte de personas por los canales, pero controlar este movimiento en el agua ha sido un obstáculo difícil. La comunicación en robótica puede ser a menudo inestable o presentar retrasos, lo que podría empeorar la coordinación de los robots.

Muchos algoritmos de control para este transporte colectivo requieren comunicación directa, las posiciones relativas en el grupo y el destino de la tarea, pero el nuevo algoritmo del equipo solo necesita que un robot conozca la trayectoria y la orientación deseadas.
Normalmente, el controlador distribuido que se ejecuta en cada robot requiere la información de velocidad de la estructura conectada (representada por la velocidad del centro de la estructura), pero esto exige que cada robot conozca la posición relativa respecto al centro de la estructura. En el algoritmo del equipo, no necesitan la posición relativa, y cada robot simplemente utiliza su velocidad local en lugar de la velocidad del centro de la estructura.
Cuando el líder inicia el movimiento hacia el destino, los demás robots pueden, por tanto, estimar la intención del líder y alinear sus movimientos. El líder también puede dirigir al resto de los robots ajustando su entrada, sin ninguna comunicación entre dos robots cualesquiera.
En el futuro, el equipo planea utilizar aprendizaje automático para estimar (en línea) los parámetros clave de los robots. También pretenden explorar controladores adaptativos que permitan cambios dinámicos en la estructura cuando se colocan objetos sobre el barco. Con el tiempo, los barcos también se extenderán a entornos acuáticos al aire libre, donde existen grandes perturbaciones como corrientes y olas.




