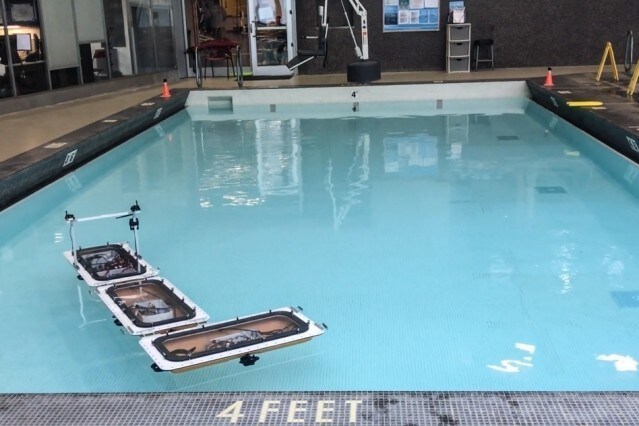
La flota de barcos robóticos del MIT se ha actualizado con nuevas capacidades para «transformarse», desconectándose y reensamblándose de forma autónoma en diversas configuraciones, para formar estructuras flotantes en los numerosos canales de Ámsterdam.
Los barcos autónomos —cascos rectangulares equipados con sensores, propulsores, microcontroladores, módulos GPS, cámaras y otro hardware— se están desarrollando como parte del proyecto en curso «Roboat» entre el MIT y el Instituto de Ámsterdam para Soluciones Metropolitanas Avanzadas (AMS Institute). El proyecto está dirigido por los profesores del MIT Carlo Ratti, Daniela Rus, Dennis Frenchman y Andrew Whittle. En el futuro, Ámsterdam quiere que los roboats recorran sus 165 sinuosos canales, transportando mercancías y personas, recogiendo basura o ensamblándose por sí mismos en plataformas «temporales», como puentes y escenarios, para ayudar a aliviar la congestión en las concurridas calles de la ciudad.
En 2016, investigadores del MIT probaron un prototipo de roboat capaz de avanzar, retroceder y desplazarse lateralmente por una trayectoria preprogramada en los canales. El año pasado, los investigadores diseñaron versiones de bajo coste, impresas en 3D y a un cuarto de escala de los barcos, que eran más eficientes y ágiles, y estaban equipadas con algoritmos avanzados de seguimiento de trayectorias. En junio, crearon un mecanismo de acoplamiento autónomo que permitía a los barcos localizarse, abrazarse y volver a intentarlo si fallaban.
En un nuevo artículo presentado la semana pasada en el Simposio Internacional IEEE sobre Sistemas Multirrobot y Multiagente, los investigadores describen un algoritmo que permite a los roboats remodelarse de forma fluida y con la máxima eficiencia posible. El algoritmo gestiona toda la planificación y el seguimiento que permiten a los grupos de unidades roboat desacoplarse entre sí desde una configuración establecida, recorrer una trayectoria libre de colisiones y volver a acoplarse en su posición correspondiente de la nueva configuración.
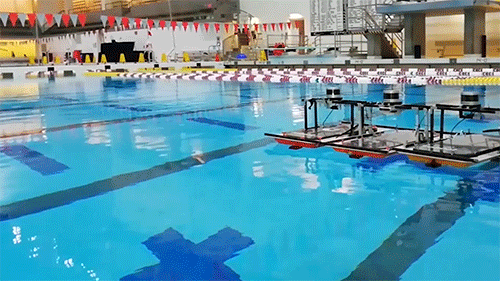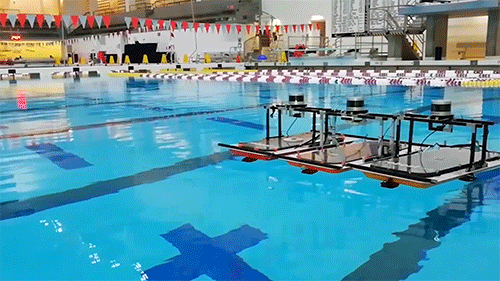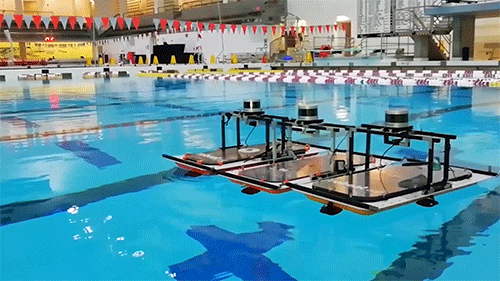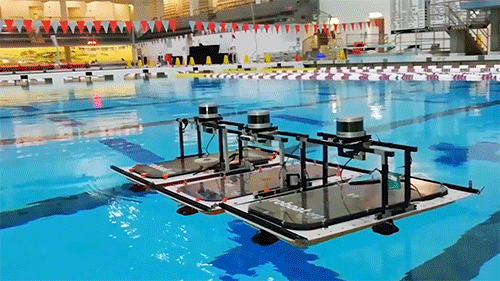
En demostraciones realizadas en una piscina del MIT y en simulaciones por ordenador, los grupos de unidades roboat enlazadas se reorganizaron desde líneas rectas o cuadrados hacia otras configuraciones, como rectángulos y formas de «L». Las transformaciones experimentales tardaron solo unos minutos. Las transformaciones más complejas pueden llevar más tiempo, en función del número de unidades en movimiento —que podrían ser decenas— y de las diferencias entre las dos formas.
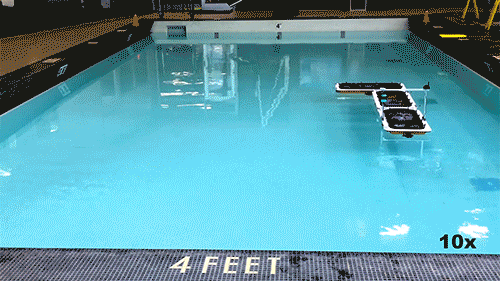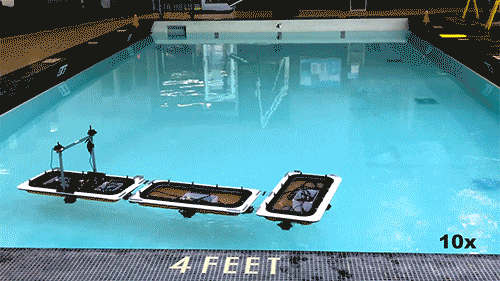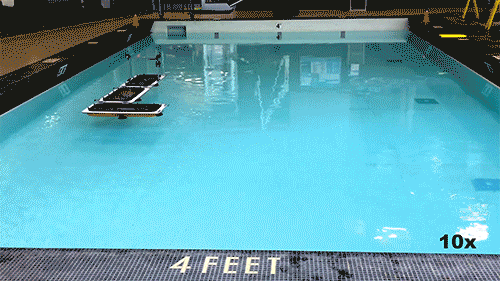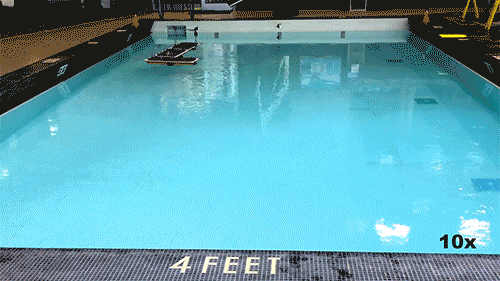
«Hemos logrado que los roboats puedan ahora crear y romper conexiones con otros roboats, con la esperanza de trasladar las actividades de las calles de Ámsterdam al agua», afirma Rus, directora del Laboratorio de Ciencias de la Computación e Inteligencia Artificial (CSAIL) y catedrática Andrew and Erna Viterbi de Ingeniería Eléctrica e Informática. «Un grupo de barcos puede unirse para formar figuras lineales como puentes temporales, si necesitamos transportar materiales o personas de un lado a otro de un canal. O podemos crear plataformas temporales más anchas para mercados de flores o de comida.»
Junto a Rus, firman el artículo: Ratti, director del Senseable City Lab del MIT, y, también del laboratorio, el primer autor Banti Gheneti, Ryan Kelly y Drew Meyers, todos investigadores; el posdoctorado Shinkyu Park; y el investigador Pietro Leoni.
Trayectorias libres de colisiones
Para su trabajo, los investigadores tuvieron que afrontar desafíos relacionados con la planificación autónoma, el seguimiento y la conexión de grupos de unidades roboat. Dotar a cada unidad de capacidades únicas para, por ejemplo, localizarse mutuamente, acordar cómo separarse y reformarse y, después, desplazarse libremente, requeriría técnicas complejas de comunicación y control que podrían hacer que el movimiento fuera ineficiente y lento.
Para facilitar operaciones más fluidas, los investigadores desarrollaron dos tipos de unidades: coordinadoras y trabajadoras. Una o más unidades trabajadoras se conectan a una coordinadora para formar una única entidad, denominada «plataforma de embarcaciones conectadas» (CVP, por sus siglas en inglés). Todas las unidades coordinadoras y trabajadoras tienen cuatro hélices, un microcontrolador con conexión inalámbrica y varios mecanismos de acoplamiento automatizados y sistemas de detección que les permiten unirse entre sí.
Las unidades coordinadoras, sin embargo, también están equipadas con GPS para la navegación y con una unidad de medición inercial (IMU), que calcula la localización, la postura y la velocidad. Las unidades trabajadoras solo cuentan con actuadores que ayudan a la CVP a dirigirse por una trayectoria. Cada coordinadora conoce a todas las trabajadoras conectadas y puede comunicarse con ellas de forma inalámbrica. Las estructuras están formadas por varias CVP, y las CVP individuales pueden acoplarse entre sí para formar una entidad mayor.
Durante la transformación, todas las CVP conectadas en una estructura comparan las diferencias geométricas entre su forma inicial y la nueva. Después, cada CVP determina si permanece en el mismo lugar y si necesita desplazarse. A continuación, a cada CVP que se mueve se le asigna un momento para desmontarse y una nueva posición en la nueva forma.
Cada CVP utiliza una técnica personalizada de planificación de trayectorias para calcular la manera de alcanzar su posición objetivo sin interrupciones, optimizando la ruta en cuanto a velocidad. Para ello, cada CVP precalcula todas las zonas libres de colisiones alrededor de la CVP en movimiento mientras gira y se aleja de una CVP estacionaria.
Tras precalcular esas zonas libres de colisiones, la CVP encuentra la trayectoria más corta hasta su destino final, que sigue evitando que choque con la unidad estacionaria. Cabe destacar que se utilizan técnicas de optimización para que todo el proceso de planificación de trayectorias sea muy eficiente, ya que el precálculo tarda poco más de 100 milisegundos en encontrar y refinar trayectorias seguras. Utilizando los datos del GPS y de la IMU, la coordinadora estima entonces su postura y velocidad en su centro de masas, controla de forma inalámbrica todas las hélices de cada unidad y se desplaza hasta la ubicación objetivo.
En sus experimentos, los investigadores probaron CVP de tres unidades, formadas por una coordinadora y dos trabajadoras, en varios escenarios de transformación distintos. En cada escenario, una CVP se desacoplaba de la forma inicial y se desplazaba y volvía a acoplarse en un punto objetivo alrededor de una segunda CVP.
Tres CVP, por ejemplo, se reorganizaron desde una línea recta conectada —donde estaban acopladas por sus laterales— hasta una línea recta conectada por la parte delantera y trasera, así como en forma de «L». En simulaciones por ordenador, hasta 12 unidades roboat se reorganizaron, por ejemplo, desde un rectángulo hasta un cuadrado o desde un cuadrado macizo hasta una forma similar a una Z.
Ampliación de escala
Los experimentos se realizaron con unidades roboat a un cuarto de escala, que miden aproximadamente 1 metro de largo y medio metro de ancho. Sin embargo, los investigadores creen que su algoritmo de planificación de trayectorias se adaptará bien al control de unidades de tamaño real, que medirán unos 4 metros de largo y 2 metros de ancho.
Los investigadores esperan utilizar los roboats para formar un «puente» dinámico a lo largo de un canal de 60 metros entre el Museo de Ciencias NEMO, en el centro de Ámsterdam, y una zona que se encuentra en desarrollo. Denominado RoundAround, la idea consiste en que los roboats naveguen en un círculo continuo a través del canal, recogiendo y dejando pasajeros en los muelles, y deteniéndose o cambiando de ruta cuando detecten algún obstáculo. Actualmente, rodear esa vía navegable a pie lleva unos 10 minutos, pero el puente puede reducir ese tiempo a unos dos minutos. Sigue siendo un concepto exploratorio.
«Este será el primer puente del mundo formado por una flota de barcos autónomos», afirma Ratti. «Un puente convencional sería muy caro, porque hay barcos que pasan por debajo, así que se necesitaría un puente mecánico que se abriera o un puente muy alto. Pero podemos conectar los dos lados de un canal [mediante] barcos autónomos que se convierten en una arquitectura dinámica y receptiva que flota sobre el agua.»
Para alcanzar ese objetivo, los investigadores siguen desarrollando los roboats para garantizar que puedan transportar personas de forma segura y que resistan todas las condiciones meteorológicas, como las lluvias intensas. También se aseguran de que los roboats puedan conectarse eficazmente a los laterales de los canales, cuya estructura y diseño pueden variar mucho.




