Los investigadores han creado un nuevo robot compuesto íntegramente por robots más pequeños, conocidos como «smarticles», para descubrir los principios de una técnica de locomoción potencialmente nueva.
La construcción de robots convencionales suele requerir combinar cuidadosamente componentes como motores, baterías, actuadores, segmentos corporales, patas y ruedas.
Los smarticles impresos en 3D, abreviatura de «smart active particles» (partículas activas inteligentes), solo pueden hacer una cosa: agitar sus dos brazos. Pero cuando los investigadores confinaron cinco de estos smarticles en un círculo, comenzaron a empujarse entre sí, formando un sistema robofísico conocido como «supersmarticle» que puede moverse por sí mismo. Al añadir un sensor de luz o de sonido, el supersmarticle puede moverse en respuesta al estímulo e incluso controlarse con suficiente precisión como para navegar por un laberinto.
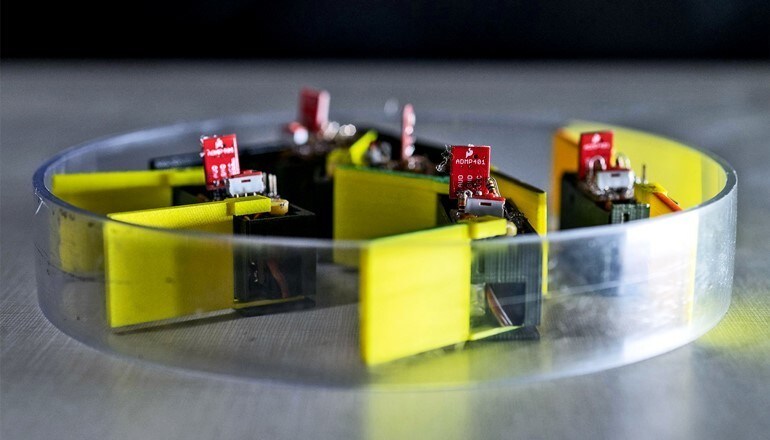
Aunque todavía es rudimentaria, la idea de fabricar robots a partir de robots más pequeños, aprovechando las capacidades colectivas que surgen de la combinación de individuos, podría permitir un control de base mecánica sobre robots muy pequeños. En última instancia, el comportamiento emergente del grupo podría ofrecer un nuevo enfoque de locomoción y control para robots pequeños que podrían llegar a cambiar de forma.
«Estos son robots muy rudimentarios cuyo comportamiento está dominado por la mecánica y las leyes de la física», afirma Dan Goldman, profesor de la Escuela de Física del Instituto de Tecnología de Georgia. «No pretendemos dotarlos de control, sensores y capacidad de cálculo sofisticados. A medida que los robots se hacen cada vez más pequeños, tendremos que utilizar principios de mecánica y física para controlarlos, porque no tendrán el nivel de cálculo y detección que necesitaríamos para un control convencional».
De las grapas a los smarticles
La base de la investigación surgió de una fuente inesperada: el estudio de grapas de construcción. Al verter estas grapas de alta resistencia en un contenedor con laterales desmontables, el antiguo estudiante de doctorado Nick Gravish, hoy profesor de la Universidad de California en San Diego, creó estructuras que se mantenían en pie por sí solas tras retirar los muros del contenedor.
Al agitar las torres de grapas, estas acabaron derrumbándose, pero las observaciones llevaron a comprender que el simple enredo de objetos mecánicos podía crear estructuras con capacidades muy superiores a las de sus componentes individuales.
«La visión fue la de un robot formado por otros robots rudimentarios», afirma Goldman. «Se podría imaginar la creación de un robot en el que se ajustaran ligeramente sus parámetros geométricos y surgieran comportamientos cualitativamente nuevos».
De muchos, uno
Para explorar el concepto, el auxiliar de investigación de posgrado Will Savoie utilizó una impresora 3D para crear smarticles alimentados por batería, que cuentan con motores, sensores sencillos y una capacidad de cálculo limitada. Los dispositivos solo pueden cambiar de ubicación cuando interactúan con otros dispositivos mientras están encerrados en un anillo.
«Aunque ningún robot individual podía moverse por sí solo, la nube formada por varios robots podía desplazarse al separarse y encogerse al reunirse», explica Goldman. «Si se coloca un anillo alrededor de la nube de pequeños robots, estos comienzan a empujarse unos a otros, y el anillo más grande, lo que llamamos supersmarticle, se mueve al azar».
Los investigadores observaron que, si un robot pequeño dejaba de moverse, quizá porque se le había agotado la batería, el grupo de smarticles comenzaba a desplazarse en la dirección de ese robot detenido. El estudiante de posgrado Ross Warkentin descubrió que podía controlar el movimiento añadiendo sensores fotográficos a los robots, que detienen el movimiento de los brazos cuando un haz de luz intenso incide sobre uno de ellos.
«Si se orienta bien la linterna, se puede iluminar el robot que se quiere inactivo, y eso hace que el anillo se sacuda hacia él o se aleje de él, aunque ningún robot esté programado para moverse hacia la luz», afirma Goldman. «Eso permitió dirigir el conjunto de forma muy rudimentaria y estocástica».
Kurt Wiesenfeld, profesor de la Escuela de Física, y el estudiante de posgrado Zack Jackson modelaron el movimiento de estos smarticles y supersmarticles para comprender cómo los empujones y la masa del anillo afectaban al movimiento general. Investigadores de la Universidad Northwestern estudiaron cómo las interacciones entre los smarticles proporcionaban control direccional.
«Caos de contoneos»
«En muchos robots, la corriente eléctrica pone en marcha motores que generan fuerzas sobre las piezas que, en conjunto, mueven un robot de forma fiable», afirma Todd Murphey, profesor de ingeniería mecánica. «Descubrimos que, aunque los smarticles individuales interactúan entre sí mediante un caos de impactos oscilantes, cada uno de ellos impredecible, el robot completo formado por esos smarticles se mueve de forma predecible y de una manera que podemos aprovechar mediante software».
En trabajos futuros, Goldman prevé interacciones más complejas que aprovechen las capacidades sencillas de detección y movimiento de los smarticles. «Ha habido interés en crear un tipo de robots de enjambre compuestos por otros robots», afirma. «Estas estructuras podrían reconfigurarse bajo demanda para satisfacer necesidades específicas mediante el ajuste de su geometría».
El proyecto interesa al Ejército de EE. UU. porque podría dar lugar a nuevos sistemas robóticos capaces de cambiar su forma, modalidades y funciones, afirma Sam Stanton. Es director de programa de dinámica y sistemas complejos de la Oficina de Investigación del Ejército, un componente del Laboratorio de Investigación del Ejército del Mando de Desarrollo de Capacidades de Combate del Ejército de EE. UU.
«Se prevé que los futuros sistemas no tripulados y redes de sistemas del Ejército sean capaces de transformar su forma, modalidad y función. Por ejemplo, un enjambre robótico podría algún día desplazarse hasta un río y, a continuación, formar de forma autónoma una estructura que salve el vacío», afirma Stanton. «La investigación de Dan Goldman está identificando principios físicos que podrían resultar esenciales para diseñar un comportamiento emergente en futuros colectivos robóticos, así como una nueva comprensión de los compromisos fundamentales en el rendimiento, la capacidad de respuesta, la incertidumbre, la resiliencia y la adaptabilidad de los sistemas».
La investigación aparece en la revista Science Robotics.




