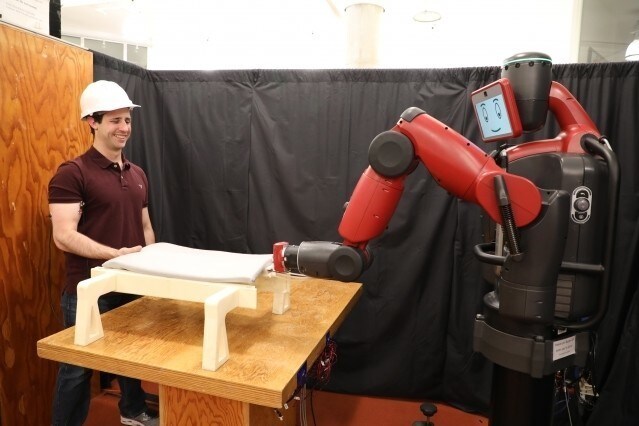
Los seres humanos somos muy buenos colaborando. Por ejemplo, cuando dos personas trabajan juntas para transportar un objeto pesado, como una mesa o un sofá, tienden a coordinar sus movimientos de forma instintiva y a reajustarlos constantemente para asegurarse de que sus manos estén a la misma altura. Nuestra capacidad natural para hacer este tipo de ajustes nos permite colaborar en tareas grandes y pequeñas.
Sin embargo, a una computadora o un robot todavía le cuesta seguir con facilidad las indicaciones de una persona. Por lo general, los programamos explícitamente usando lenguaje de máquina o los entrenamos para que entiendan nuestras palabras, como los asistentes virtuales Siri o Alexa.
En cambio, investigadores del Laboratorio de Ciencias de la Computación e Inteligencia Artificial del MIT (CSAIL) demostraron recientemente que es posible lograr una colaboración más fluida entre robots y personas mediante un nuevo sistema que desarrollaron. Con él, las máquinas ayudan a las personas a levantar objetos al monitorear sus movimientos musculares.
BautizadoRoboRaise, el sistema consiste en colocar sensores de electromiografía (EMG) en los bíceps y tríceps de una persona para monitorear la actividad muscular. Luego, sus algoritmos detectan continuamente los cambios en la altura del brazo, así como los gestos discretos de la mano hacia arriba y hacia abajo que la persona puede hacer para lograr un control motor más preciso.
El equipo utilizó el sistema en una serie de tareas que consistían en recoger y ensamblar componentes de aviones de imitación. En los experimentos, los usuarios realizaron estas tareas con el robot y pudieron controlarlo hasta dejarlo a unos pocos centímetros de las alturas deseadas: levantaban el brazo y luego lo tensaban. El control fue más preciso cuando se usaron gestos, y el robot respondió correctamente a cerca del 70 % de ellos.
El estudiante de posgrado Joseph DelPreto afirma que imagina a personas usando RoboRaise para recibir ayuda en entornos de fabricación y construcción, e incluso como asistente en el hogar.
«Nuestro método para levantar objetos con un robot busca ser intuitivo y parecerse a la forma en que levantarías algo con otra persona: copiar aproximadamente sus movimientos e inferir ajustes útiles», dice DelPreto, autor principal de un nuevo artículo sobre el proyecto junto con Daniela Rus, profesora del MIT y directora del CSAIL. «La idea clave es usar señales no verbales que codifiquen instrucciones para coordinarse, por ejemplo, para levantar algo un poco más o menos. Comunicarse mediante señales musculares casi convierte al robot en una extensión de uno mismo que se puede controlar con fluidez».
El proyecto se basa en elsistema existentedel equipo, que permite a los usuarios corregir al instante los errores del robot mediante ondas cerebrales y gestos de la mano, y ahora posibilita un movimiento continuo de una manera más colaborativa. «Nuestro objetivo es desarrollar una interacción entre personas y robots en la que el robot se adapte a la persona, en vez de que ocurra lo contrario. Así, el robot se convierte en una herramienta inteligente para el trabajo físico», afirma Rus.
Las señales de EMG pueden ser difíciles de procesar: suelen tener mucho ruido y puede resultar complicado predecir con exactitud cómo se mueve una extremidad basándose en la actividad muscular. Incluso si se puede estimar cómo se mueve una persona, quizá no esté claro cómo se quiere que responda el propio robot.
RoboRaise resuelve este problema poniendo a la persona al mando. El sistema del equipo utiliza sensores no invasivos que se llevan sobre el cuerpo y detectan la activación de las neuronas cuando se tensan o relajan los músculos. Los dispositivos portátiles también evitan los problemas de oclusión o ruido ambiental, que pueden complicar las tareas que involucran la visión o el habla.
Luego, el algoritmo de RoboRaise procesa la actividad de los bíceps para estimar cómo se mueve el brazo de la persona, de modo que el robot pueda imitarlo aproximadamente. La persona puede tensar o relajar ligeramente el brazo para mover el robot hacia arriba o hacia abajo. Si necesita que el robot se aleje más de su posición o mantenga una postura durante un tiempo, puede simplemente hacer un gesto hacia arriba o hacia abajo para un control más preciso; una red neuronal detecta estos gestos en cualquier momento basándose en la actividad de los bíceps y los tríceps.
Una persona que use el sistema por primera vez puede empezar a utilizarlo muy rápidamente, con una calibración mínima. Tras colocarse los sensores, solo tiene que tensar y relajar el brazo unas cuantas veces y luego levantar un peso ligero a distintas alturas. La red neuronal que detecta los gestos se entrena únicamente con datos de usuarios anteriores.
El equipo probó el sistema con 10 usuarios mediante una serie de tres experimentos de levantamiento: en el primero, el robot no se movía; en el segundo, se movía en respuesta a los músculos de los usuarios, pero no ayudaba a levantar el objeto; y en el tercero, el robot y la persona levantaban un objeto juntos.
Cuando la persona recibía información del robot —porque podía verlo moverse o porque levantaban algo juntos—, la altura alcanzada era significativamente más precisa que cuando no recibía información.
El equipo también probó RoboRaise en tareas de ensamblaje, como levantar una lámina de caucho y colocarla sobre una estructura base. El sistema logró levantar con éxito objetos rígidos y flexibles y colocarlos sobre las bases. RoboRaise se implementó en el robot humanoide Baxter del equipo, pero, según sus integrantes, podría adaptarse a cualquier plataforma robótica.
En el futuro, el equipo espera que añadir más músculos o distintos tipos de sensores al sistema aumente sus grados de libertad, con el objetivo último de realizar tareas aún más complejas. Las señales de esfuerzo o fatiga derivadas de la actividad muscular también podrían ayudar a los robots a brindar una asistencia más intuitiva. El equipo probó una versión del sistema que usa los niveles de actividad de los bíceps y tríceps para indicarle al robot con qué firmeza sostiene la persona su extremo del objeto; juntos, la persona y la máquina podían arrastrar un objeto con fluidez o tirar de él con firmeza para tensarlo.
El equipo presentará su trabajo esta semana en Montreal, Canadá, durante la Conferencia Internacional de Robótica y Automatización. El proyecto recibió financiación parcial de The Boeing Company.




