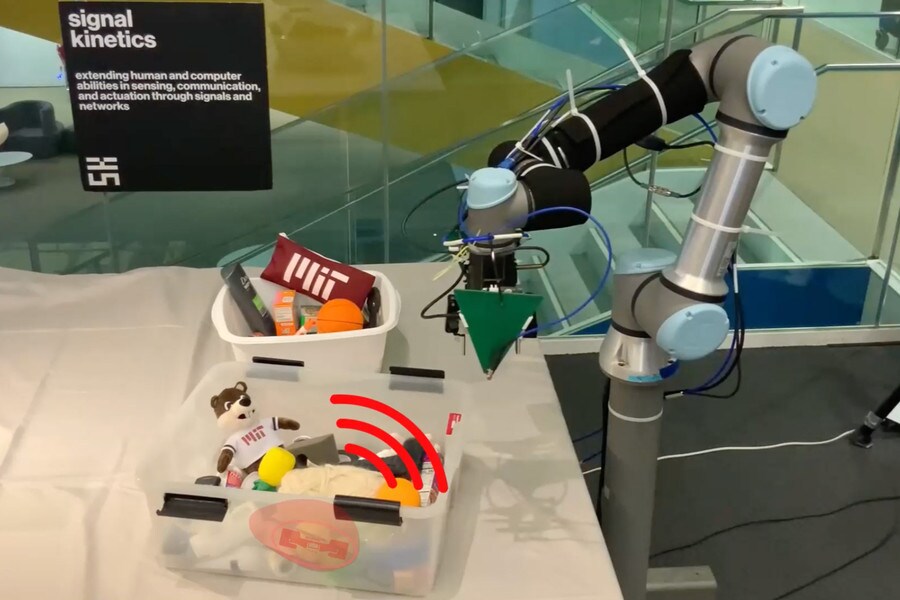
Investigadores del MIT han creado un sistema robótico que puede buscar un objeto entre el desorden.
Utiliza una cámara y una antena de radiofrecuencia para localizar y recuperar objetos.
Los investigadores ven aplicaciones para cumplir pedidos en un almacén o para identificar e instalar componentes en una fábrica.
Una persona que viaja al trabajo con prisas está lista para salir por la puerta, solo para darse cuenta de que ha extraviado sus llaves y debe buscar entre montones de cosas para encontrarlas. Mientras revuelve rápidamente el desorden, desearía poder saber en qué montón se esconden las llaves.
Investigadores del MIT han creado un sistema robótico que puede hacer precisamente eso. El sistema, RFusion, es un brazo robótico con una cámara y una antena de radiofrecuencia (RF) acoplada a su pinza. Combina las señales de la antena con la información visual de la cámara para localizar y recuperar un objeto, incluso si está enterrado bajo un montón y completamente fuera de la vista.
El prototipo de RFusion desarrollado por los investigadores se basa en etiquetas RFID, que son etiquetas baratas y sin batería que pueden adherirse a un objeto y reflejar las señales enviadas por una antena. Dado que las señales de RF pueden atravesar la mayoría de las superficies (como el montón de ropa sucia que puede estar ocultando las llaves), RFusion puede localizar un objeto etiquetado dentro de un montón.
Mediante aprendizaje automático, el brazo robótico localiza automáticamente la ubicación exacta del objeto, mueve los artículos que hay encima, agarra el objeto y verifica que ha recogido lo correcto. La cámara, la antena, el brazo robótico y la IA están totalmente integrados, por lo que RFusion puede funcionar en cualquier entorno sin necesidad de una configuración especial.
Aunque encontrar llaves perdidas es útil, RFusion podría tener muchas aplicaciones más amplias en el futuro, como revisar montones para cumplir pedidos en un almacén, identificar e instalar componentes en una planta de fabricación de automóviles o ayudar a una persona mayor a realizar tareas diarias en el hogar, aunque el prototipo actual aún no es lo bastante rápido para estos usos.
“Esta idea de poder encontrar objetos en un mundo caótico es un problema abierto en el que llevamos trabajando unos años. Contar con robots capaces de buscar cosas bajo un montón es una necesidad creciente en la industria actual. Ahora mismo, puede considerarlo un Roomba con esteroides, pero a corto plazo, esto podría tener muchas aplicaciones en entornos de fabricación y almacenes”, declaró el autor principal Fadel Adib, profesor asociado del Departamento de Ingeniería Eléctrica e Informática y director del grupo Signal Kinetics del MIT Media Lab.
Entre los coautores se encuentran la asistente de investigación Tara Boroushaki, autora principal; el estudiante de posgrado de Ingeniería Eléctrica e Informática Isaac Perper; el investigador asociado Mergen Nachin; y Alberto Rodriguez, profesor asociado de la Clase de 1957 del Departamento de Ingeniería Mecánica. La investigación se presentará en la Conferencia de la Association for Computing Machinery sobre Sistemas Embebidos en Red y Sensores el próximo mes.
Envío de señales
RFusion comienza a buscar un objeto con su antena, que hace rebotar señales en la etiqueta RFID (como la luz solar reflejada en un espejo) para identificar un área esférica en la que se encuentra la etiqueta. Combina esa esfera con la información de la cámara, lo que reduce la ubicación del objeto. Por ejemplo, el objeto no puede estar en una zona de una mesa que esté vacía.
Pero, una vez que el robot tiene una idea general de dónde está el objeto, tendría que mover su brazo ampliamente por la habitación tomando mediciones adicionales para determinar la ubicación exacta, lo que es lento e ineficiente.
Los investigadores utilizaron aprendizaje por refuerzo para entrenar una red neuronal que puede optimizar la trayectoria del robot hacia el objeto. En el aprendizaje por refuerzo, el algoritmo se entrena mediante ensayo y error con un sistema de recompensas.
“Así es también como aprende nuestro cerebro. Somos recompensados por nuestros profesores, por nuestros padres, por un videojuego, etc. Lo mismo ocurre en el aprendizaje por refuerzo. Dejamos que el agente cometa errores o haga algo bien y luego castigamos o recompensamos a la red. Así es como la red aprende algo que le resulta realmente difícil de modelizar”, explica Boroushaki.
En el caso de RFusion, el algoritmo de optimización era recompensado cuando limitaba el número de movimientos que tenía que hacer para localizar el objeto y la distancia que tenía que recorrer para recogerlo.
Una vez que el sistema identifica el punto exacto, la red neuronal utiliza información combinada de RF y visual para predecir cómo debe agarrar el brazo robótico el objeto, incluido el ángulo de la mano y la anchura de la pinza, y si debe retirar antes otros artículos. También escanea una última vez la etiqueta del objeto para asegurarse de que ha recogido el objeto correcto.
¿Qué hace el Foro Económico Mundial en relación con la Cuarta Revolución Industrial?
El Centro de Tecnologías de Frontera e Innovación reúne a científicos, responsables políticos y líderes empresariales para comprender las tecnologías emergentes y sus implicaciones en el mundo real.
Al posibilitar la colaboración y la experimentación, el Centro ayuda a sus socios a traducir la innovación de la investigación en aplicaciones prácticas que abordan desafíos globales compartidos.
Abriendo paso entre el desorden
Los investigadores probaron RFusion en varios entornos diferentes. Enterraron un llavero en una caja llena de objetos desordenados y escondieron un mando a distancia debajo de un montón de artículos en un sofá.
Pero si hubieran alimentado el algoritmo de aprendizaje por refuerzo con todos los datos de la cámara y las mediciones de RF, habría sobrecargado el sistema. Por ello, basándose en el método que utiliza un GPS para consolidar datos de los satélites, resumieron las mediciones de RF y limitaron los datos visuales a la zona situada justo delante del robot.
Su enfoque funcionó bien: RFusion tuvo una tasa de éxito del 96 por ciento al recuperar objetos totalmente ocultos bajo un montón.
“A veces, si solo se basa en las mediciones de RF, habrá un valor atípico, y si solo se basa en la visión, a veces habrá un error de la cámara. Pero si los combina, se corregirán mutuamente. Eso es lo que hizo que el sistema fuera tan robusto”, afirma Boroushaki.
En el futuro, los investigadores esperan aumentar la velocidad del sistema para que pueda moverse con fluidez, en lugar de detenerse periódicamente para tomar mediciones. Esto permitiría desplegar RFusion en un entorno de fabricación o almacén de ritmo acelerado.
Más allá de sus posibles usos industriales, un sistema como este podría incorporarse incluso a los hogares inteligentes del futuro para ayudar a las personas con un sinfín de tareas domésticas, afirma Boroushaki.
“Cada año se utilizan miles de millones de etiquetas RFID para identificar objetos en las complejas cadenas de suministro actuales, incluidas las prendas de vestir y muchos otros bienes de consumo. El enfoque de RFusion abre el camino a robots autónomos que pueden excavar en un montón de artículos mezclados y clasificarlos utilizando los datos almacenados en las etiquetas RFID, de forma mucho más eficiente que tener que inspeccionar cada artículo individualmente, especialmente cuando los artículos se parecen mucho entre sí para un sistema de visión artificial”, afirma Matthew S. Reynolds, CoMotion Presidential Innovation Fellow y profesor asociado de ingeniería eléctrica e informática en la Universidad de Washington, que no participó en la investigación. “El enfoque de RFusion es un gran avance para la robótica que opera en cadenas de suministro complejas, donde identificar y ‘recoger’ el artículo correcto de forma rápida y precisa es clave para cumplir los pedidos a tiempo y mantener satisfechos a los clientes exigentes.”
La investigación está patrocinada por la National Science Foundation, una beca de investigación Sloan, NTT DATA, Toppan, Toppan Forms y el Abdul Latif Jameel Water and Food Systems Lab.




