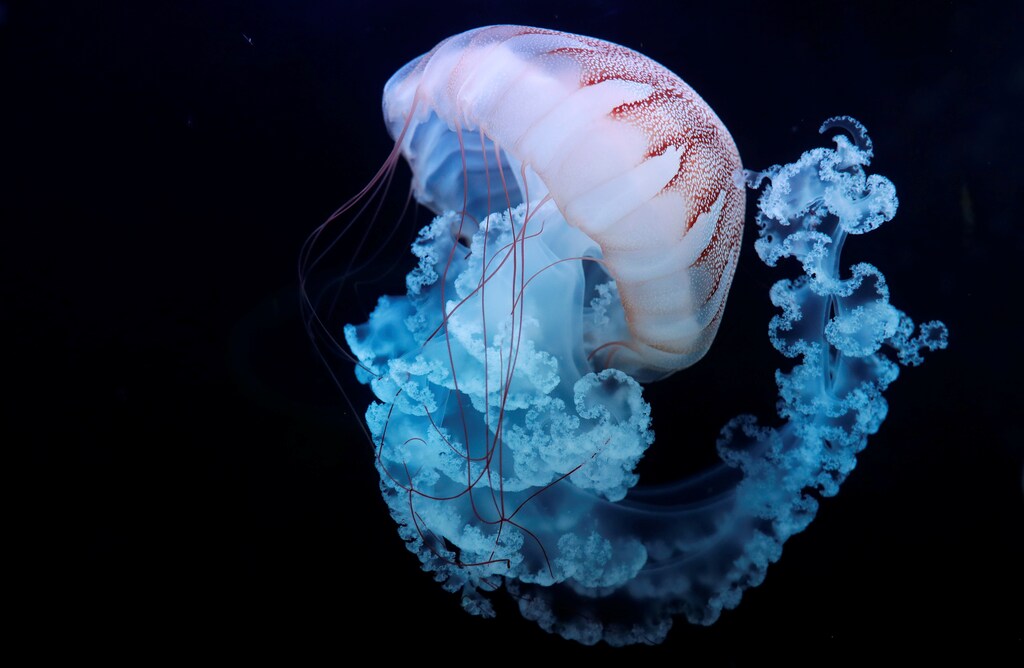
Ingenieros de Caltech y la Universidad de Stanford han desarrollado una pequeña prótesis que permite a las medusas nadar más rápido y de forma más eficiente de lo habitual, sin estresar a los animales. Los investigadores detrás del proyecto imaginan un futuro en el que las medusas equipadas con sensores podrían dirigirse para explorar y registrar información sobre el océano.
Las medusas se impulsan con un movimiento pulsátil, agitando sus tentáculos mientras se desplazan para capturar presas. La nueva prótesis utiliza impulsos eléctricos para regular —y acelerar— esa pulsación, de forma similar a como un marcapasos cardíaco regula el ritmo del corazón. El dispositivo, que es neutralmente boyante en el agua, mide unos dos centímetros de diámetro y se fija al cuerpo de la medusa mediante una pequeña púa de madera.
La investigación, dirigida por el investigador de Caltech John Dabiri (máster '03, doctorado '05), catedrático Centennial de Aeronáutica e Ingeniería Mecánica, y la estudiante de posgrado de Stanford Nicole Xu (máster '15), fue publicada en la revista Science Advances el 29 de enero.
Por lo general, las medusas nadan a una velocidad de unos dos centímetros por segundo. Aunque son capaces de moverse más rápido, hacerlo no les ayuda a atrapar presas, que es su motivo habitual para usar ese movimiento de «nado» agitando los tentáculos.
En la investigación descrita en el artículo, Dabiri, Xu y sus colegas equiparon a las medusas con un controlador microelectrónico que emitía pulsos a una frecuencia tres veces mayor que los pulsos corporales habituales de los animales. Los pulsos de los animales se aceleraron, lo que provocó un aumento correspondiente de su velocidad de nado, hasta alrededor de 4–6 centímetros por segundo.
Además de hacer que las medusas fueran más rápidas, las descargas eléctricas también las hicieron nadar de forma más eficiente. Aunque las medusas nadaron tres veces más rápido que su ritmo habitual, solo utilizaron el doble de energía para ello (medida según la cantidad de oxígeno consumido por los animales mientras nadaban). De hecho, las medusas equipadas con la prótesis fueron más de 1.000 veces más eficientes que los robots nadadores, afirma Xu.
«Hemos demostrado que son capaces de moverse mucho más rápido de lo que normalmente lo hacen, sin un coste indebido para su metabolismo», afirma Xu. «Esto revela que las medusas poseen una capacidad inexplotada para nadar más rápido y de forma más eficiente. Simplemente no suelen tener un motivo para hacerlo.»
Cabe señalar que las medusas fueron supervisadas de cerca para asegurar que no sufrieran daños. Las medusas no tienen cerebro ni receptores del dolor, pero se ha observado que segregan mucosidad cuando se estresan, y no se observó dicha secreción en este experimento. Además, las medusas volvieron a nadar con normalidad una vez retirada la prótesis.
La investigación representa un «término medio» entre dos líneas de trabajo en robótica bioinspirada en las que Dabiri ha participado durante la última década, tanto en Caltech como en Stanford. Una de ellas implica el uso de componentes puramente mecánicos y la otra, de materiales puramente biológicos.
Con los sistemas puramente mecánicos, Dabiri ha logrado construir robots que se parecen a animales reales, pero que requieren mucha más energía para realizar las mismas tareas. «Todavía no hemos captado la elegancia de los sistemas biológicos», señala. Sin embargo, aunque son más elegantes que los robots, los sistemas puramente biológicos son mucho más frágiles. De hecho, en colaboración con colegas de la Universidad de Harvard, Dabiri ha demostrado que las células cardíacas de rata pueden responder a campos eléctricos—lo que potencialmente las convierte en componentes útiles para dispositivos biológicos—, pero las células solo sobreviven en condiciones de laboratorio.
El esfuerzo por añadir controles mecánicos a las medusas comenzó en 2013 en Caltech, cuando Xu era estudiante de grado y participaba en un Summer Undergraduate Research Fellowship (SURF) en el laboratorio de Dabiri. Dabiri estaba interesado en aprovechar las medusas para la exploración y la detección oceánica debido a su abundancia: la especie utilizada en los experimentos actuales puede encontrarse en los océanos de la Tierra, a profundidades que van desde la superficie hasta el fondo de las fosas oceánicas profundas.
«Solo se ha explorado entre el cinco y el 10 por ciento del volumen del océano, así que queremos aprovechar el hecho de que las medusas ya están en todas partes para dar un salto más allá de las mediciones desde barcos, que son limitadas en número debido a su alto coste», afirma Dabiri. «Si encontramos la forma de dirigir a estas medusas y también equiparlas con sensores para registrar datos como la temperatura del océano, la salinidad, los niveles de oxígeno, etc., podríamos crear una red oceánica verdaderamente global en la que cada uno de los robots-medusa cueste solo unos pocos dólares de instrumentar y se alimente de la energía de las presas que ya existen en el océano.»
Actualmente, la prótesis puede dirigir a las medusas para que empiecen a nadar y controlar su ritmo. El siguiente paso será desarrollar un sistema que las guíe en direcciones específicas y que les permita responder a señales de sensores a bordo, afirma Dabiri, quien espera desarrollar controles electrónicos aún más pequeños que puedan integrarse por completo en el tejido de las medusas, convirtiéndolas en prótesis permanentes pero imperceptibles.
El estudio se titula «Microelectrónica de bajo consumo integrada en medusas vivas potencia la propulsión». Esta investigación fue financiada por la National Science Foundation.




