
Un nuevo sistema de control podría permitir que los robots humanoides realicen levantamientos de cargas pesadas y otras tareas físicamente exigentes.
Rescatar a víctimas de un edificio en llamas, un derrame químico o cualquier desastre al que los equipos de respuesta humanos no puedan acceder podría convertirse algún día en una misión para robots resistentes y adaptables. Imaginemos, por ejemplo, robots de rescate capaces de avanzar a saltos sobre los escombros a cuatro patas y, después, erguirse sobre dos piernas para apartar un obstáculo pesado o atravesar una puerta cerrada con llave.
Los ingenieros avanzan en el diseño de robots de cuatro patas y en su capacidad para correr, saltar e incluso dar volteretas hacia atrás. Sin embargo, lograr que los robots humanoides bípedos ejerzan fuerza o empujen algo sin caerse ha sido un obstáculo importante.
Ahora, ingenieros del MIT y de la Universidad de Illinois en Urbana-Champaign han desarrollado un método para controlar el equilibrio de un robot bípedo teleoperado, un paso esencial para permitir que un humanoide realice tareas de gran impacto en entornos exigentes.
El robot del equipo, que físicamente recuerda a un torso y dos piernas mecanizados, es controlado de forma remota por un operador humano que lleva un chaleco que transmite al robot información sobre el movimiento del operador y las fuerzas de reacción del suelo.
A través del chaleco, el operador humano puede tanto dirigir la locomoción del robot como sentir sus movimientos. Si el robot empieza a volcarse, la persona siente un tirón correspondiente en el chaleco y puede ajustarse de manera que recupere el equilibrio tanto de sí misma como, de forma sincronizada, del robot.
En los experimentos realizados con el robot para probar este nuevo enfoque de “retroalimentación del equilibrio”, los investigadores lograron mantener de forma remota el equilibrio del robot mientras saltaba y caminaba en el sitio, sincronizado con su operador humano.
“Es como correr con una mochila pesada: puedes sentir cómo se mueve la dinámica de la mochila a tu alrededor y puedes compensarla adecuadamente”, afirma Joao Ramos, quien desarrolló el enfoque como becario posdoctoral en el MIT. “Ahora bien, si quieres abrir una puerta pesada, el humano puede ordenar al robot que lance su cuerpo contra la puerta y la empuje para abrirla, sin perder el equilibrio.”
Ramos, que ahora es profesor adjunto en la Universidad de Illinois en Urbana-Champaign, ha detallado el enfoque en un estudio que se publica hoy en Science Robotics. Su coautor en el estudio es Sangbae Kim, profesor asociado de ingeniería mecánica en el MIT.
Más que movimiento
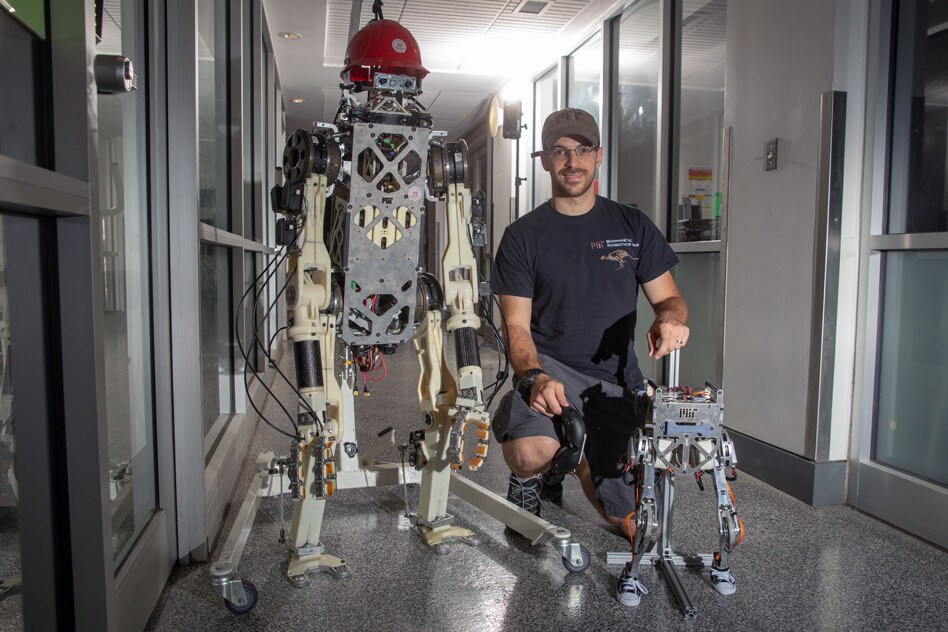
Anteriormente, Kim y Ramos construyeron el robot bípedo HERMES (por sus siglas en inglés, Highly Efficient Robotic Mechanisms and Electromechanical System, sistema electromecánico y mecanismos robóticos de alta eficiencia) y desarrollaron métodos para que imitara los movimientos de un operador mediante teleoperación, un enfoque que, según los investigadores, presenta ciertas ventajas humanísticas.
“Como hay una persona que puede aprender y adaptarse sobre la marcha, un robot puede realizar movimientos que nunca ha practicado antes [mediante teleoperación]”, afirma Ramos.
En las demostraciones, HERMES ha vertido café en una taza, ha blandido un hacha para cortar leña y ha manejado un extintor para apagar un incendio.
Todas estas tareas han implicado la parte superior del cuerpo del robot y algoritmos para hacer coincidir la posición de sus extremidades con la de su operador. HERMES pudo realizar movimientos de gran impacto porque el robot estaba anclado en su sitio. En estos casos, mantener el equilibrio era mucho más sencillo. Sin embargo, si el robot hubiera tenido que dar algún paso, probablemente se habría volcado al intentar imitar los movimientos del operador.
“Nos dimos cuenta de que, para generar fuerzas elevadas o mover objetos pesados, copiar solo los movimientos no bastaría, porque el robot se caería con facilidad”, afirma Kim. “Necesitábamos copiar el equilibrio dinámico del operador.”
Entra en escena Little HERMES, una versión en miniatura de HERMES que mide aproximadamente un tercio del tamaño de un adulto promedio. El equipo diseñó el robot como un simple torso y dos piernas, y configuró el sistema específicamente para probar tareas del tren inferior, como la locomoción y el equilibrio. Al igual que su homólogo de cuerpo completo, Little HERMES está diseñado para la teleoperación, con un operador que se coloca un chaleco para controlar las acciones del robot.
Para que el robot copie el equilibrio del operador y no solo sus movimientos, el equipo tuvo primero que encontrar una forma sencilla de representar el equilibrio. Ramos acabó dándose cuenta de que el equilibrio podía reducirse a dos ingredientes principales: el centro de masa de una persona y su centro de presión, es decir, básicamente, un punto del suelo en el que se ejerce una fuerza equivalente a la suma de todas las fuerzas de apoyo.
Ramos comprobó que la posición del centro de masa en relación con el centro de presión se relaciona directamente con el grado de equilibrio de una persona en un momento dado. También descubrió que la posición de estos dos ingredientes podía representarse físicamente como un péndulo invertido. Imaginemos balancearse de un lado a otro sin moverse del mismo sitio. El efecto es similar al balanceo de un péndulo invertido, donde el extremo superior representa el centro de masa de la persona (normalmente en el torso) y el inferior representa su centro de presión sobre el suelo.
Levantamiento de cargas pesadas
Para definir cómo se relaciona el centro de masa con el centro de presión, Ramos recopiló datos de movimiento humano, incluidas mediciones en el laboratorio, donde se balanceó de un lado a otro, caminó en el sitio y saltó sobre una plataforma de fuerza que medía las fuerzas que ejercía sobre el suelo, mientras se registraba la posición de sus pies y su torso. Después condensó estos datos en mediciones del centro de masa y del centro de presión, y desarrolló un modelo para representar cada uno en relación con el otro, como un péndulo invertido.
Luego desarrolló un segundo modelo, similar al modelo del equilibrio humano pero escalado a las dimensiones del robot, más pequeño y ligero, y creó un algoritmo de control para vincular ambos modelos y permitir la retroalimentación entre ellos.
Los investigadores probaron este modelo de retroalimentación del equilibrio, primero con un péndulo invertido sencillo que construyeron en el laboratorio, en forma de viga de aproximadamente la misma altura que Little HERMES. Conectaron la viga a su sistema de teleoperación, y esta se balanceó de un lado a otro a lo largo de una guía en respuesta a los movimientos del operador. Cuando el operador se inclinaba hacia un lado, la viga hacía lo mismo, un movimiento que el operador también podía sentir a través del chaleco. Si la viga se inclinaba demasiado, el operador, al sentir el tirón, podía inclinarse hacia el otro lado para compensarlo y mantener la viga en equilibrio.
Los experimentos demostraron que el nuevo modelo de retroalimentación podía mantener el equilibrio de la viga, por lo que los investigadores probaron después el modelo en Little HERMES. También desarrollaron un algoritmo para que el robot tradujera automáticamente el modelo sencillo de equilibrio en las fuerzas que cada uno de sus pies tendría que generar, con el fin de copiar los pies del operador.
En el laboratorio, Ramos comprobó que, al llevar el chaleco, no solo podía controlar los movimientos y el equilibrio del robot, sino que también podía sentir sus movimientos. Cuando se golpeaba al robot con un martillo desde distintas direcciones, Ramos sentía cómo el chaleco se sacudía en la dirección en la que se movía el robot. Ramos resistía instintivamente el tirón, lo que el robot registraba como un cambio sutil del centro de masa en relación con el centro de presión, que a su vez imitaba. El resultado fue que el robot consiguió no volcarse, incluso ante golpes reiterados en su cuerpo.
Little HERMES también imitó a Ramos en otros ejercicios, como correr y saltar en el sitio, y caminar por terreno irregular, manteniendo siempre el equilibrio sin la ayuda de cables de sujeción ni soportes.
“La retroalimentación del equilibrio es difícil de definir porque es algo que hacemos sin pensar”, afirma Kim. “Es la primera vez que la retroalimentación del equilibrio se define correctamente para acciones dinámicas. Esto cambiará la forma en que controlamos un humanoide teleoperado.”
Kim y Ramos seguirán trabajando en el desarrollo de un humanoide de cuerpo completo con un control del equilibrio similar, para poder algún día galopar por una zona de desastre y erguirse para apartar barreras como parte de misiones de rescate o salvamento.
“Ahora podemos abrir puertas pesadas, levantar o lanzar objetos pesados, con una comunicación adecuada del equilibrio”, afirma Kim.
Esta investigación contó, en parte, con el apoyo de Hon Hai Precision Industry Co. Ltd. y Naver Labs Corporation.




