Hoy en día, los aviones comerciales suelen fabricarse por secciones, a menudo en distintos lugares: las alas en una fábrica, las secciones del fuselaje en otra y los componentes de la cola en otro sitio; después se transportan en enormes aviones de carga hasta una planta central para el ensamblaje final.
Pero ¿y si el ensamblaje final fuera el único ensamblaje y el avión entero se construyera con un gran conjunto de piezas diminutas e idénticas, ensambladas por un ejército de robots diminutos?
Esa es la visión que ha perseguido el estudiante de posgrado Benjamin Jenett como tema de su tesis doctoral, junto con el profesor Neil Gershenfeld en el Centro de Bits y Átomos (CBA) del MIT. El proyecto ha llegado al punto en que los prototipos de estos robots pueden ensamblar estructuras pequeñas e incluso trabajar en equipo para construir conjuntos más grandes.
El nuevo trabajo aparece en el número de octubre de IEEE Robotics and Automation Letters, en un artículo de Jenett, Gershenfeld, la también estudiante de posgrado Amira Abdel-Rahman y Kenneth Cheung SM ’07, PhD ’12, antiguo alumno del CBA que ahora trabaja en el Centro de Investigación Ames de la NASA, donde dirige el proyecto ARMADAS para diseñar una base lunar que pueda construirse mediante ensamblaje robótico.
«Este artículo es una delicia», afirma Aaron Becker, profesor asociado de ingeniería eléctrica e informática de la Universidad de Houston, que no participó en este trabajo. «Combina un diseño mecánico de primera categoría con demostraciones asombrosas, nuevo hardware robótico y un conjunto de simulación con más de 100.000 elementos», añade.
«En el centro de todo esto hay un nuevo tipo de robótica, al que llamamos robots relativos», afirma Gershenfeld. Históricamente, explica, ha habido dos grandes categorías de robótica: una utiliza componentes personalizados y costosos, optimizados cuidadosamente para aplicaciones específicas como el ensamblaje en fábricas; la otra se basa en módulos económicos producidos en masa, pero con un rendimiento mucho menor. Sin embargo, estos nuevos robots son una alternativa a ambas. Son mucho más sencillos que los primeros y, a la vez, mucho más capaces que los segundos, y tienen el potencial de revolucionar la producción de sistemas a gran escala, desde aviones y puentes hasta edificios enteros.
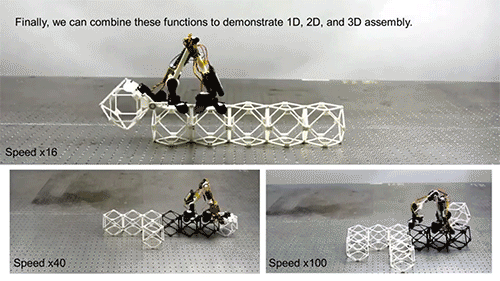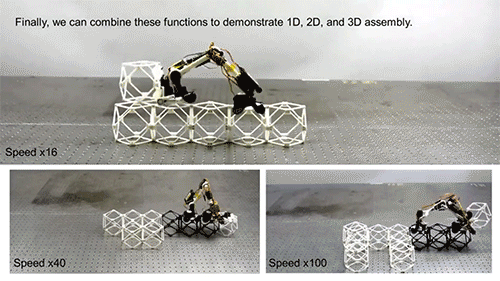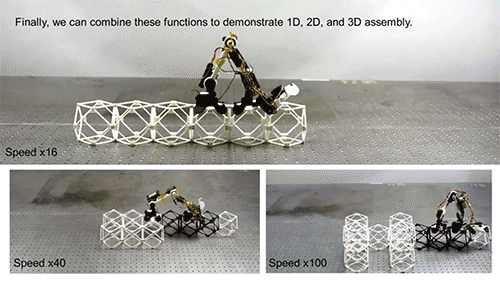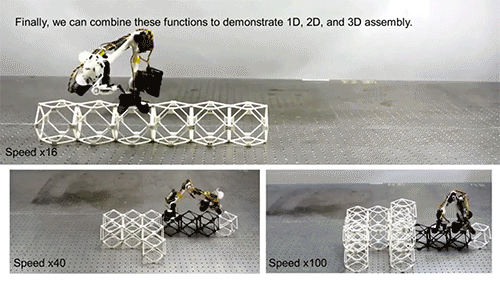
Según Gershenfeld, la diferencia clave reside en la relación entre el dispositivo robótico y los materiales que manipula y con los que trabaja. Con estos nuevos tipos de robots, «no se puede separar el robot de la estructura: funcionan juntos como un sistema», afirma. Por ejemplo, mientras que la mayoría de los robots móviles necesitan sistemas de navegación muy precisos para determinar su posición, los nuevos robots ensambladores solo tienen que saber dónde se encuentran respecto de las pequeñas subunidades, llamadas vóxeles, en las que están trabajando. Cada vez que el robot da un paso al siguiente vóxel, reajusta su percepción de la posición, siempre en relación con los componentes concretos sobre los que se apoya en ese momento.
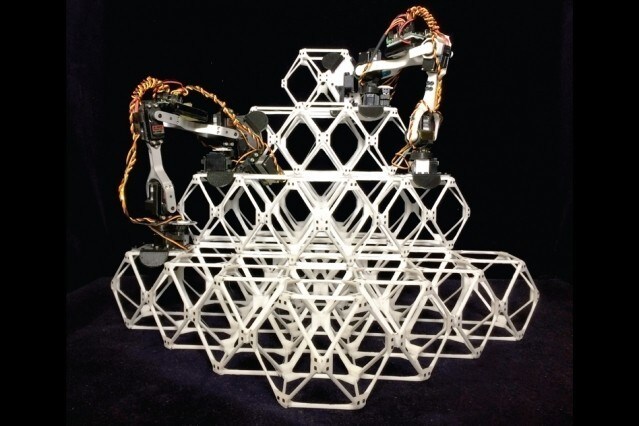
La idea de fondo es que, así como las imágenes más complejas pueden reproducirse mediante una matriz de píxeles en una pantalla, prácticamente cualquier objeto físico puede recrearse como un conjunto de piezas tridimensionales más pequeñas, o vóxeles, que a su vez pueden componerse de simples barras y nodos. El equipo ha demostrado que estos componentes sencillos pueden disponerse para distribuir las cargas de forma eficiente; están compuestos en gran medida por espacios vacíos, lo que minimiza el peso total de la estructura. Los ensambladores sencillos pueden recoger las unidades, colocarlas junto a otras y luego sujetarlas entre sí mediante sistemas de enganche integrados en cada vóxel.
Los propios robots se parecen a un brazo pequeño, con dos segmentos largos articulados en el centro y dispositivos en cada extremo para sujetarse a las estructuras de vóxeles. Estos dispositivos sencillos se desplazan como orugas, avanzando a lo largo de una fila de vóxeles al abrir y cerrar repetidamente sus cuerpos en forma de V para pasar de uno al siguiente. Jenett ha bautizado a estos pequeños robots BILL-E (en alusión al robot cinematográfico WALL-E), siglas de Bipedal Isotropic Lattice Locomoting Explorer.
Jenett ha construido varias versiones de los ensambladores como diseños de prueba de concepto, junto con los correspondientes diseños de vóxeles, dotados de mecanismos de enganche que permiten acoplarlos o desacoplarlos fácilmente de los elementos vecinos. Ha utilizado estos prototipos para demostrar el ensamblaje de bloques en estructuras lineales, bidimensionales y tridimensionales. «No ponemos la precisión en el robot; la precisión proviene de la estructura» a medida que va tomando forma, afirma Jenett. «Eso es distinto de lo que ocurre con todos los demás robots. Solo necesita saber cuál es su siguiente paso».
A medida que trabajan para ensamblar las piezas, cada uno de los robots diminutos puede contar sus pasos sobre la estructura, afirma Gershenfeld, director del CBA. Junto con la navegación, esto permite que los robots corrijan errores en cada paso y elimina gran parte de la complejidad de los sistemas robóticos habituales, explica. «Carece de la mayoría de los sistemas de control habituales, pero, mientras no se salte ningún paso, sabe dónde está». Para aplicaciones prácticas de ensamblaje, enjambres de estas unidades podrían trabajar juntos para acelerar el proceso, gracias al software de control desarrollado por Abdel-Rahman, que permite coordinar el trabajo de los robots y evitar que se estorben entre sí.
Este tipo de ensamblaje de grandes estructuras a partir de subunidades idénticas mediante un sistema robótico sencillo, muy parecido a cuando un niño construye un gran castillo con bloques LEGO, ya ha despertado el interés de algunos posibles usuarios importantes, entre ellos la NASA, colaboradora del MIT en esta investigación, y la empresa aeroespacial europea Airbus SE, que también contribuyó a financiar el estudio.
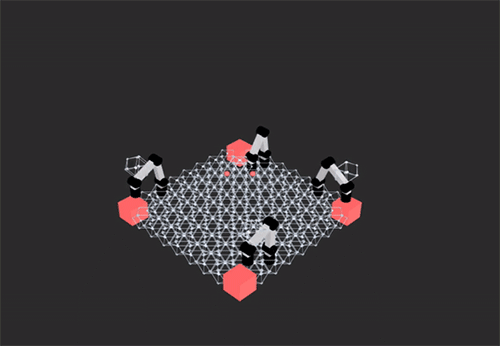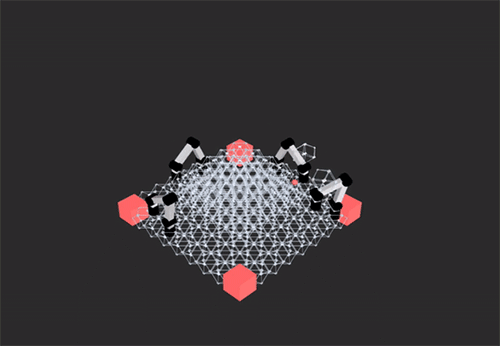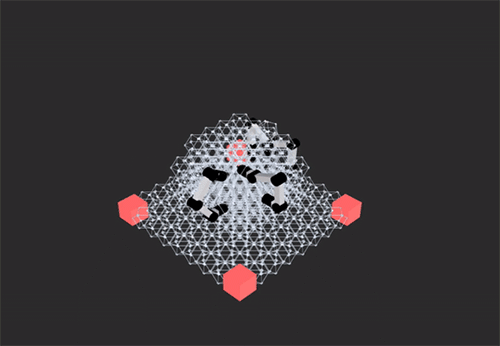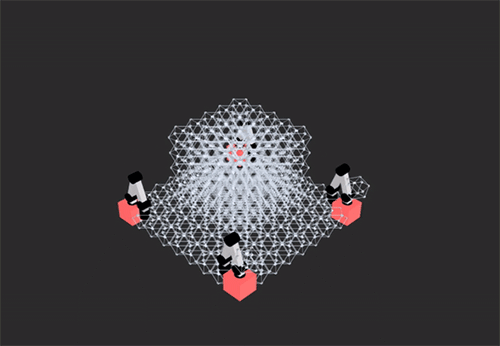
Una ventaja de este tipo de ensamblaje es que las reparaciones y el mantenimiento pueden realizarse fácilmente mediante el mismo proceso robótico que se utilizó para el ensamblaje inicial. Las secciones dañadas pueden desmontarse de la estructura y sustituirse por otras nuevas, de modo que la estructura resultante sea tan resistente como la original. «Desmontar es tan importante como construir», afirma Gershenfeld; este proceso también puede utilizarse para introducir modificaciones o mejoras en el sistema con el tiempo.
«En una estación espacial o un hábitat lunar, estos robots vivirían en la estructura y la mantendrían y repararían continuamente», afirma Jenett.
En última instancia, estos sistemas podrían utilizarse para construir edificios enteros, sobre todo en entornos difíciles, como el espacio o la Luna o Marte, afirma Gershenfeld. Esto podría eliminar la necesidad de transportar desde la Tierra estructuras grandes ya ensambladas. En su lugar, sería posible enviar grandes lotes de las pequeñas subunidades o fabricarlas con materiales locales mediante sistemas capaces de producirlas en su destino. «Si puedes fabricar un avión jumbo, puedes construir un edificio», afirma Gershenfeld.
Sandor Fekete, director del Instituto de Sistemas Operativos y Redes Informáticas de la Universidad Técnica de Braunschweig, en Alemania, que no participó en este trabajo, afirma: «Materiales digitales ultraligeros como [estos] abren perspectivas asombrosas para construir estructuras eficientes, complejas y a gran escala, de vital importancia para las aplicaciones aeroespaciales».
Pero ensamblar estos sistemas es un desafío, afirma Fekete, quien planea incorporarse al equipo de investigación para seguir desarrollando los sistemas de control. «Aquí es donde el uso de robots pequeños y sencillos promete propiciar el próximo gran avance: los robots no se cansan ni se aburren, y recurrir a muchos robots en miniatura parece ser la única manera de llevar a cabo esta tarea crucial. Este trabajo sumamente original e ingenioso de Ben Jenett y sus colaboradores supone un gran salto hacia la construcción de alas de avión con ajuste dinámico, enormes velas solares e incluso hábitats espaciales reconfigurables».
En el proceso, afirma Gershenfeld, «sentimos que estamos descubriendo un nuevo campo de sistemas híbridos de materiales y robots».




