Cada año, las empresas de gestión de residuos clasifican una cantidad estimada de 68 millones de toneladas de materiales reciclables, cuyo peso equivale al de más de 30 millones de automóviles.
Una etapa clave del proceso ocurre en cintas transportadoras de rápido movimiento, donde los trabajadores tienen que clasificar los objetos en categorías como papel, plástico y vidrio. Estos trabajos son monótonos, sucios y a menudo peligrosos, sobre todo en instalaciones donde los trabajadores también tienen que retirar los residuos comunes de la mezcla.
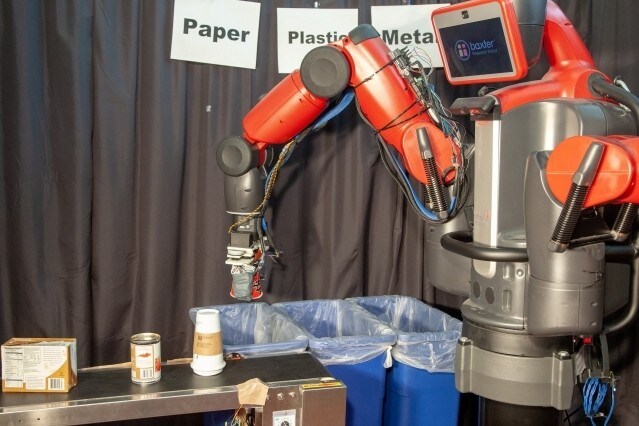
Con esto en mente, un equipo dirigido por investigadores del Laboratorio de Ciencias de la Computación e Inteligencia Artificial del MIT (CSAIL) ha desarrollado un sistema robótico que puede detectar si un objeto es de papel, metal o plástico.
El sistema «RoCycle» del equipo incluye una mano blanda de teflón que utiliza sensores táctiles en las yemas de los dedos para detectar el tamaño y la rigidez de un objeto. Compatible con cualquier brazo robótico, se comprobó que RoCycle detectaba los materiales con una precisión del 85 % cuando estaban inmóviles y del 63 % en una cinta transportadora simulada real. (Su error más común era identificar como papel las latas metálicas recubiertas de papel; el equipo afirma que esto podría mejorarse añadiendo más sensores a lo largo de la superficie de contacto).
«La piel sensorizada de nuestro robot proporciona retroalimentación háptica que le permite diferenciar una amplia variedad de objetos, desde los rígidos hasta los blandos», afirma Daniela Rus, profesora del MIT y autora principal de un artículo relacionado que se presentará en abril en la Conferencia Internacional de Robótica Blanda del IEEE (RoboSoft), en Seúl, Corea del Sur. «La visión artificial por sí sola no podrá resolver el problema de dotar a las máquinas de una percepción similar a la humana, por lo que poder utilizar información táctil es de vital importancia».
En colaboración con la Universidad de Yale, RoCycle demuestra directamente los límites de la clasificación basada en la vista: puede distinguir de forma fiable entre dos vasos de Starbucks visualmente similares, uno de papel y otro de plástico, que supondrían un reto para los sistemas de visión.
Fomentar el reciclaje
Rus afirma que el proyecto forma parte de su objetivo más amplio de reducir los costos de la fase final del reciclaje, a fin de incentivar a más ciudades y países a crear sus propios programas. Hoy en día, los centros de reciclaje no están especialmente automatizados; sus principales tipos de maquinaria incluyen clasificadores ópticos que utilizan luz de distintas longitudes de onda para diferenciar los plásticos, clasificadores magnéticos que separan los productos de hierro y acero, y clasificadores de aluminio que emplean corrientes de Foucault para retirar metales no magnéticos.
Esto supone un problema por una razón de mucho peso: apenas el mes pasado, China elevó sus estándares de limpieza para los productos reciclados que acepta de Estados Unidos, lo que significa que parte del reciclaje de flujo único del país ahora termina en vertederos.
«Si un sistema como RoCycle pudiera implementarse a gran escala, quizá podríamos disfrutar de la comodidad del reciclaje de flujo único y, al mismo tiempo, de las menores tasas de contaminación del reciclaje de flujos múltiples», afirma Lillian Chin, estudiante de doctorado y autora principal del nuevo artículo.
Es sorprendentemente difícil desarrollar máquinas capaces de distinguir entre papel, plástico y metal, lo que demuestra lo impresionante que es esta capacidad en los seres humanos. Cuando tomamos un objeto, podemos reconocer de inmediato muchas de sus características, incluso con los ojos cerrados, como si es grande y rígido o pequeño y blando. Al tocarlo y comprender cómo se relaciona eso con la blandura de las yemas de nuestros dedos, aprendemos a manipular una amplia variedad de objetos sin dejarlos caer ni romperlos.
Es difícil programar este tipo de intuición en los robots. Las manos robóticas duras tradicionales («rígidas») necesitan conocer la ubicación y el tamaño exactos de un objeto para calcular una trayectoria de movimiento precisa. Las manos blandas, fabricadas con materiales como el caucho, son mucho más flexibles, pero presentan otro problema: como funcionan mediante fuerzas fluidas, tienen una estructura similar a la de un globo que puede perforarse con facilidad.
Cómo funciona RoCycle
El equipo de Rus utilizó una mano accionada por motor, fabricada con un material relativamente nuevo llamado «auxético». La mayoría de los materiales se estrechan al estirarlos, como una banda elástica; los auxéticos, en cambio, se ensanchan. El equipo del MIT tomó este concepto y le dio un giro, literalmente: creó auxéticos que, al cortarlos, giran hacia la izquierda o hacia la derecha. Al combinar un auxético «zurdo» y otro «diestro» en cada uno de los dos dedos grandes de la mano, estos se entrelazan y contrarrestan la rotación del otro, lo que permite un movimiento más dinámico. (El equipo los denomina «auxéticos de cizallamiento lateral», o HSA).
«A diferencia de los robots blandos, cuyo método accionado por fluidos requiere bombas de aire y compresores, los HSA combinan torsión y extensión, lo que permite utilizar motores convencionales», afirma Chin.
Primero, la pinza del equipo utiliza su «sensor de deformación» para estimar el tamaño de un objeto y, luego, sus dos sensores de presión para medir la fuerza necesaria para agarrarlo. Estas mediciones, junto con los datos de calibración sobre el tamaño y la rigidez de objetos de distintos materiales, permiten que la pinza determine de qué material está hecho el objeto. (Como los sensores táctiles también son conductores, pueden detectar el metal según cuánto altera la señal eléctrica).
«En otras palabras, estimamos el tamaño y medimos la diferencia de presión entre la mano cerrada actual y cómo debería ser una mano abierta normal», explica Chin. «Utilizamos esta diferencia de presión y el tamaño para clasificar el objeto concreto, basándonos en información que ya hemos medido sobre distintos objetos».
RoCycle se basa en un conjunto de sensores que detectan el radio de un objeto con una precisión de hasta el 30 % y distinguen entre objetos «duros» y «blandos» con una precisión del 78 %. La mano del equipo también es casi completamente resistente a las perforaciones: pudo ser raspada con una tapa afilada y perforada con una aguja más de 20 veces, con daños estructurales mínimos.
Como siguiente paso, los investigadores planean ampliar el sistema para que combine datos táctiles con datos de video reales de las cámaras de un robot. Esto permitiría al equipo mejorar aún más su precisión y, posiblemente, distinguir con mayor matiz entre distintos tipos de materiales.
Chin y Rus escribieron el artículo sobre RoCycle junto con Jeffrey Lipton, investigador posdoctoral del MIT, así como con Michelle Yuen, estudiante de doctorado, y Rebecca Kramer-Bottiglio, profesora de la Universidad de Yale.
Este proyecto contó con el apoyo parcial de Amazon, JD.com, el Toyota Research Institute y la National Science Foundation.


