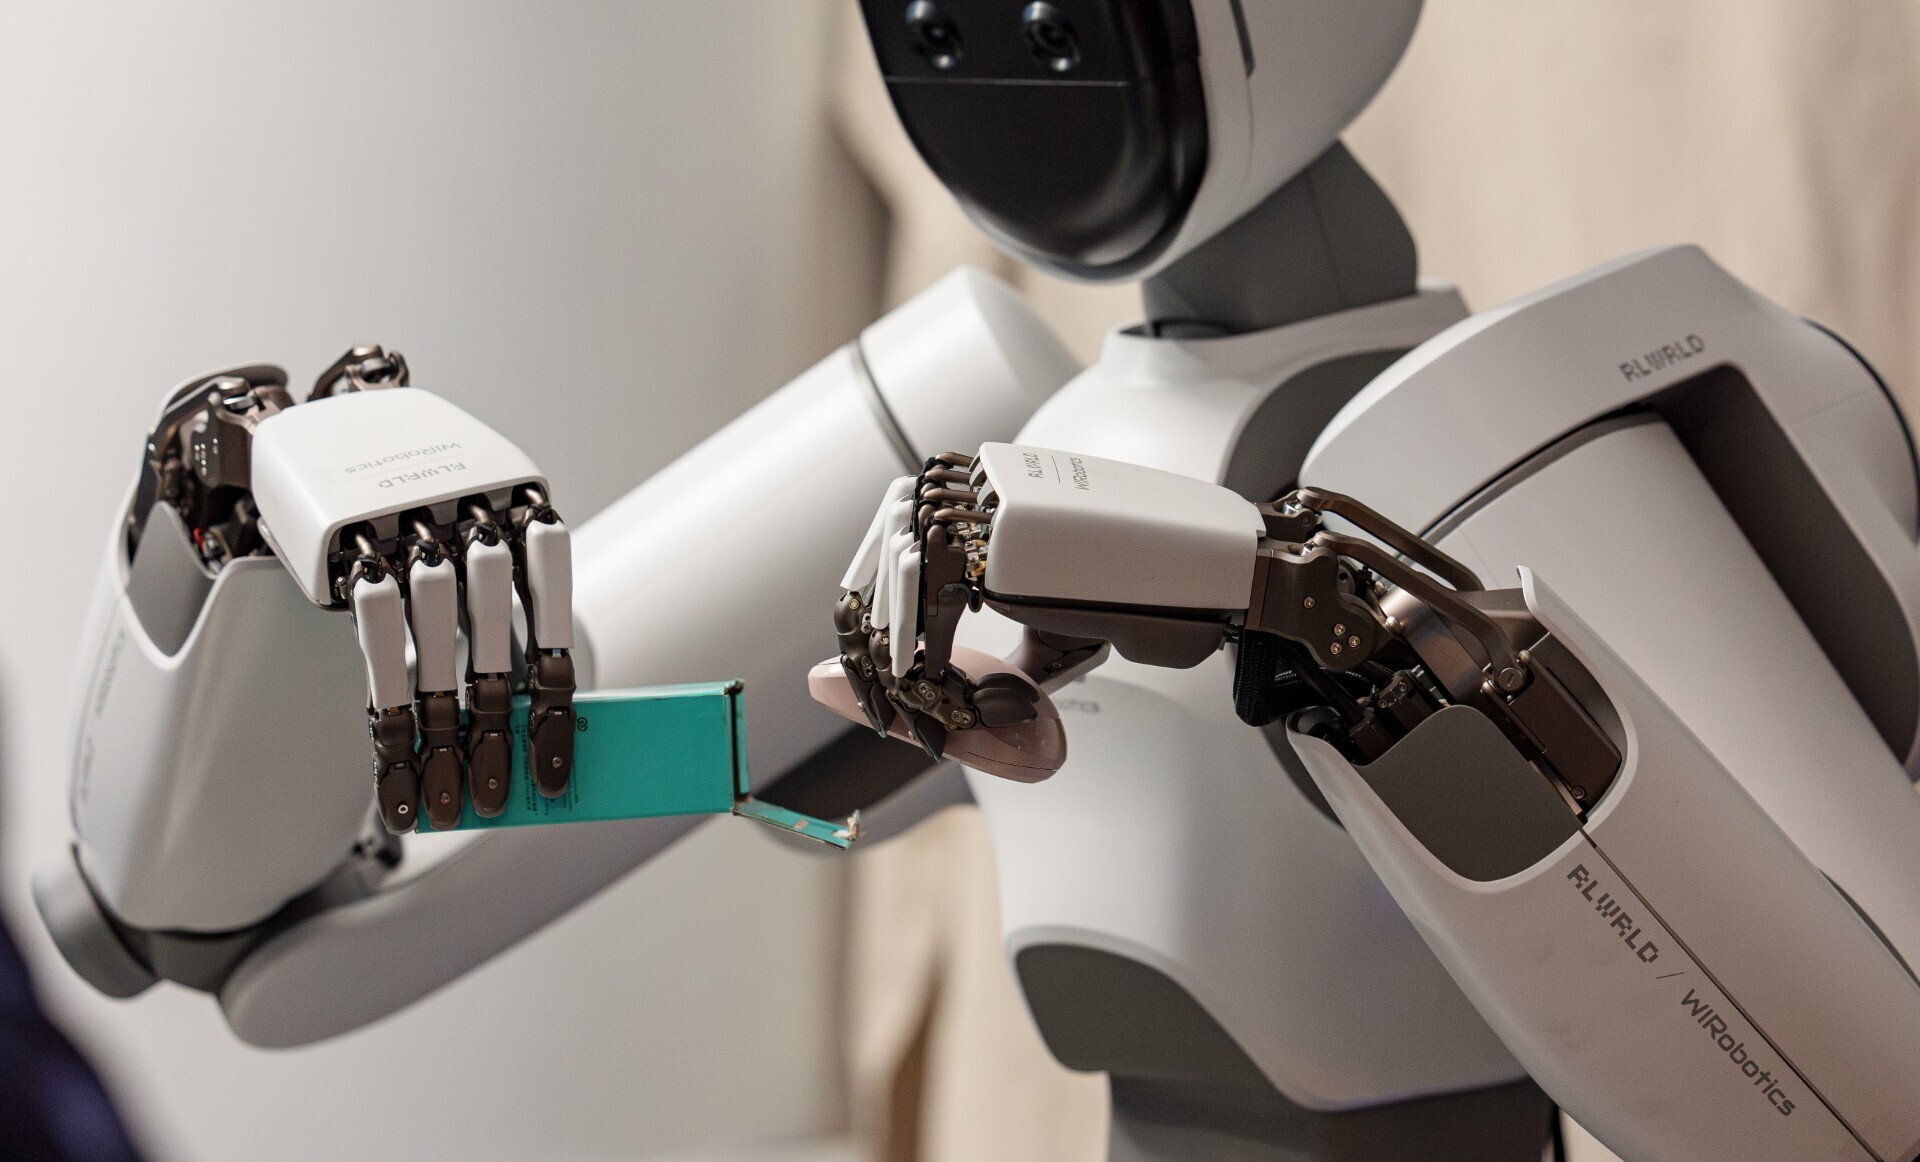
La escasez mundial de mano de obra impulsa el auge de los robots humanoides, pero la insuficiente destreza manual sigue siendo el principal cuello de botella tecnológico.
DexBench ofrece un marco estandarizado para medir las habilidades de manipulación de robots en el mundo real en entornos industriales.
Cómo las ideas prometedoras se convierten en impacto escalable es un eje central de la Reunión Anual de los Nuevos Campeones del Foro Económico Mundial, Reunión Anual de los Nuevos Campeones, también conocida como Davos de Verano, en China, del 23 al 25 de junio.
El mundo se está quedando sin manos. En Corea, Japón, gran parte de Europa y, cada vez más, la base manufacturera de China, la población en edad de trabajar se está reduciendo, incluso cuando la demanda de bienes y servicios físicos se mantiene estable. Este es el telón de fondo de la historia tecnológica definitoria de los últimos dos años: el auge mundial de los humanoides y la IA física, a medida que el capital, el talento y el interés del público convergen en una premisa única: que los robots de propósito general pueden ocupar el vacío que abre la demografía.
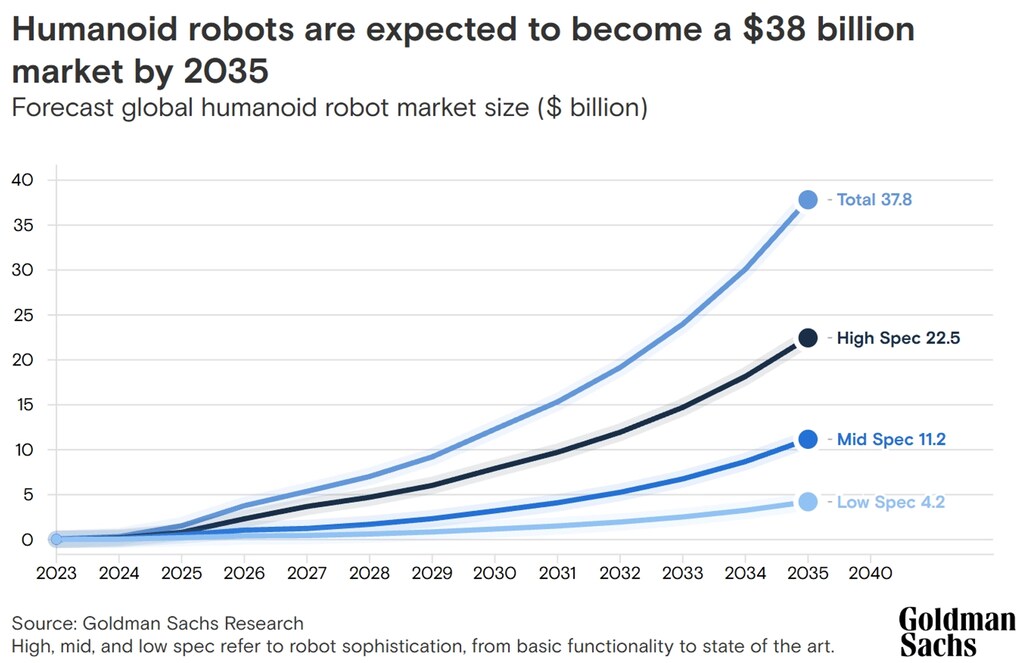
El optimismo no carece de fundamento. La locomoción está en gran medida resuelta y la navegación avanza con rapidez; los robots pueden caminar, mantener el equilibrio y desplazarse por espacios humanos de formas que parecían inalcanzables hace unos años.
Resolver la última milla de la automatización robótica
Pero cualquiera que haya visto a un robot intentar doblar una camiseta, insertar un conector eléctrico o recoger una fresa madura sabe dónde radica la dificultad. El cuello de botella no está en las piernas. Está en las manos. La destreza –la manipulación fina y con abundante contacto que las personas realizan sin pensarlo conscientemente– es la parte del trabajo físico con la que las máquinas aún tienen más dificultades. Es, precisamente, la última milla de la automatización. Cerrarla convierte a la IA física en una fuerza económicamente transformadora; dejarla abierta hace que los humanoides sigan siendo demostraciones impresionantes en lugar de trabajadores fiables.
Por qué necesitamos un estándar compartido para la destreza robótica
Y aquí el sector se enfrenta a un problema más silencioso y estructural: no tenemos una forma compartida de medir la destreza. Los referentes de robótica actuales prueban en gran medida acciones simples: apilar bloques, empujar objetos o recoger piezas de un contenedor en un laboratorio controlado. Son útiles para la investigación, pero no representan el amplio espectro de manipulación que exige la industria real. El resultado es una brecha creciente entre lo que reportan los laboratorios y lo que las fábricas pueden desplegar, sin un instrumento común que permita siquiera verla. La historia de la IA muestra cómo se cierran estas brechas: el progreso sigue a la medición.
ImageNet impulsó la visión artificial moderna; MMLU y sus sucesores dieron forma a la forma en que evaluamos los modelos de lenguaje. Un campo solo puede mejorar aquello que puede medir de forma común, y sin un estándar compartido para la destreza, las decisiones más trascendentales en robótica se toman a ciegas.
Mapeo de la manipulación robótica: complejidad de los objetos y regímenes de destreza
Esta es la brecha que DexBench se ha diseñado para cerrar, y parte del extremo opuesto al de la mayoría de los referentes. En lugar de inventar tareas a partir de la imaginación de un laboratorio, DexBench parte de las necesidades recurrentes de clientes reales en la fabricación, la logística y las operaciones de servicios, y luego retrocede hasta las capacidades que esas necesidades exigen. Dos ejes sustentan el marco.
Complejidad del estado del objeto recoge la dificultad que supone percibir y controlar el objeto manipulado: desde piezas rígidas y bien definidas en un extremo hasta materiales deformables, variables o impredecibles en el otro. Lo que empuja una tarea hacia el extremo difícil rara vez es una sola cosa: las tolerancias se ajustan, el éxito empieza a depender de la fuerza y no de la posición, el contacto alterna constantemente entre agarre y deslizamiento, el detalle relevante sale del campo de visión de la cámara, el material se deforma o los eventos ocurren demasiado rápido como para reaccionar. Pocas tareas se mantienen en un mismo nivel; una sola puede pasar de fácil a difícil y volver a fácil antes de completarse.
Régimen de destreza recoge el tipo y la dificultad de la habilidad de manipulación que requiere una tarea, desde la simple recogida y colocación hasta el control fino, con modulación de fuerza y abundante contacto. El marco distingue cinco, cada uno definido tanto por la forma en que los robots fallan en él como por lo que exige: encontrar un agarre que se mantenga en formas variadas; colocar el contacto con precisión antes de que se produzca; actuar en el instante adecuado cuando las cosas se mueven o desaparecen brevemente; detectar la fuerza para atrapar un deslizamiento o asentar una pieza que la cámara no ve; y dividir una tarea en pasos para que un robot pueda recuperarse cuando un primer intento falla.
Levantar una caja de una estantería requiere uno de estos; insertar un conector o doblar ropa requiere los cinco. La destreza, por tanto, depende menos de cuántos dedos tiene una mano que de cuáles de estos fallos puede absorber.
Juntos forman un sistema de coordenadas: cualquier tarea de manipulación puede situarse como un punto en términos compartidos y comparables, en lugar de describirse con el lenguaje ad hoc que cada laboratorio inventa para sí mismo.
Desglose del trabajo físico: las 18 tareas atómicas de la manipulación
A partir de miles de tareas observadas en entornos de trabajo reales surge una estructura reducida y sorprendentemente estable. El trabajo se descompone en 18 tareas atómicas clave: las primitivas recurrentes que aparecen una y otra vez, independientemente del sector. Combinadas en unos 80 casos representativos, estas cubren la gran mayoría de la manipulación que se realiza en la fabricación, la logística y los servicios.
La finitud es el punto clave: una batería de pruebas manejable y acotada puede representar un espacio de trabajos reales que, de otro modo, sería ilimitado. El resultado de un sistema no es una posición abstracta en una clasificación, sino una medida de cuánto trabajo real puede realizar efectivamente.
Esto hace que DexBench sea útil, al mismo tiempo, para públicos que rara vez hablan el mismo idioma. Un comprador puede preguntar si un robot determinado supera las tareas atómicas de las que realmente depende su línea antes de firmar una orden de compra. Un desarrollador puede ver exactamente en qué regímenes de complejidad de objetos y habilidad falla su modelo, y dirigirse a ellos directamente. Un inversor puede comparar dos empresas en los mismos ejes en lugar de dos demostraciones incomparables. El objetivo no es una clasificación por sí misma, sino una referencia pública que permita a cualquier desarrollador, comprador o inversor plantear la misma pregunta y obtener una respuesta comparable.
Impulsar la adopción de estándares robóticos en toda la industria
El valor de un referente, al final, depende menos de su creación que de su adopción. ImageNet no fue relevante porque un solo laboratorio lo publicara; lo fue porque una comunidad acordó medirse frente a él. DexBench solo tendrá sentido si los actores de la industria, los investigadores y los clientes lo adoptan como lenguaje común. Destacados actores del sector han empezado a respaldarlo, entre ellos Lotte, SK Telecom, Hyosung, HL Mando, CJ Logistics, Fuji, ANA y Misui Chemicals. Además, está diseñado para seguir abierto a todos.
La escasez de manos no esperará. Si la IA física ha de cubrir el vacío que crea la demografía, el sector debe acordar cómo son unas manos capaces y cómo medirlas. DexBench es un punto de partida, no la meta final. La última milla de la automatización se cerrará de la misma forma en que debe medirse: juntos.
El Foro pone el foco en cómo la innovación avanza desde el avance tecnológico hasta la escala y el impacto, de cara a 'Davos de Verano' en China, del 23 al 25 de junio de 2026. Siga las últimas novedades.





