La Organización Mundial de la Salud estima que hay 17,9 millones de muertes en todo el mundo debidas a enfermedades cardiovasculares.
Muchas personas que padecen ECV dependen de la cirugía para tratar su enfermedad, que a menudo se guía mediante técnicas de imagen.
Los sistemas sanitarios miran cada vez más hacia la robótica en este ámbito.
Imperial College London desarrolla un sistema robótico que asiste a los cirujanos en la realización de estas intrincadas cirugías.
Las enfermedades cardiovasculares (ECV) tienen una repercusión significativa en las poblaciones de todo el mundo. Al afectar al corazón y a los vasos sanguíneos, son responsables de más muertes en todo el planeta que cualquier otra causa.
Muchas personas se someten a cirugía para tratar su enfermedad, por lo que dependemos de que los métodos quirúrgicos sean eficaces y seguros, tanto para los clínicos como para los pacientes. Al exigir gran precisión, estos tratamientos a menudo se guían mediante técnicas de imagen. Sin embargo, estos métodos no son infalibles. Con los pesados delantales de plomo que protegen de la radiación y que agobian a los clínicos, y con una imagen poco clara, hay mucho margen de mejora.
Los sistemas sanitarios miran cada vez más hacia la robótica para resolver problemas difíciles que los humanos no pueden solucionar por sí solos. Entre algunas de nuestras investigaciones pioneras que se llevan a cabo en el Hamlyn Centre, el investigador posdoctoral Mohamed Abdelaziz ha contribuido al desarrollo de una plataforma robótica que puede ayudar a mejorar el tratamiento de las ECV. La plataforma permite a los cirujanos ofrecer precisión en el quirófano al realizar incisiones, proporcionar una atención más segura a los pacientes y reducir la exposición a la radiación de los rayos X.
Hablamos con Mohamed para conocer más detalles sobre la plataforma robótica.
¿Cuál es el impacto de las ECV en el mundo?
Las ECV incluyen trastornos como la cardiopatía coronaria, la trombosis venosa profunda y la embolia pulmonar. Según las cifras de la Organización Mundial de la Salud, hay 17,9 millones de muertes en el mundo debidas a las ECV. Por tanto, como primera causa de mortalidad a nivel mundial, es un gran asesino. La mayoría de las muertes por ECV son consecuencia de infartos y accidentes cerebrovasculares.
¿Cómo se tratan habitualmente las ECV?
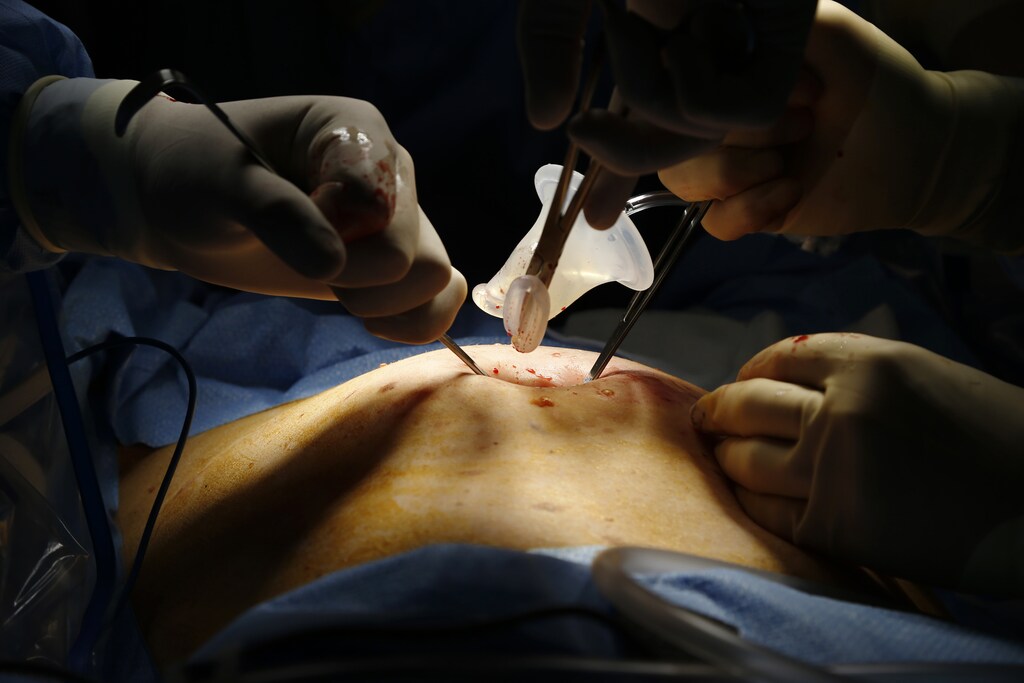
Las ECV se tratan principalmente mediante un tipo de procedimiento denominado intervención endovascular. En este caso, los clínicos realizan cirugías mínimamente invasivas, practicando incisiones muy pequeñas e introduciendo instrumentos sencillos a través de ellas hasta los vasos sanguíneos. Tratan las zonas donde hay obstrucciones dentro de los vasos, que provocan accidentes cerebrovasculares u otras afecciones.
Las incisiones pequeñas suponen una recuperación más rápida para el paciente. Tradicionalmente, los pacientes se sometían a cirugía abierta. Se les abría el cuerpo y los cirujanos intentaban operar desde el interior. Esta cirugía mayor conlleva una recuperación prolongada.
¿Cuál es el objetivo de su investigación?
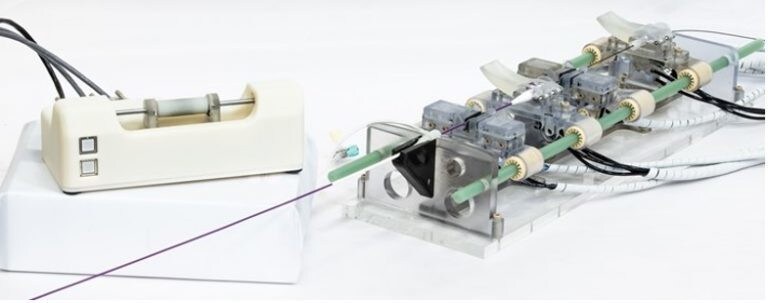
Mi objetivo es desarrollar un sistema robótico que ayude a los cirujanos a realizar estas cirugías. Los procedimientos suelen utilizar imágenes, de modo que los clínicos puedan ver dónde se encuentran sus instrumentos médicos con respecto al cuerpo del paciente. Los cirujanos necesitan poder ver a través del paciente, por lo que utilizan rayos X o fluoroscopia, que proporciona una imagen continua en tiempo real.
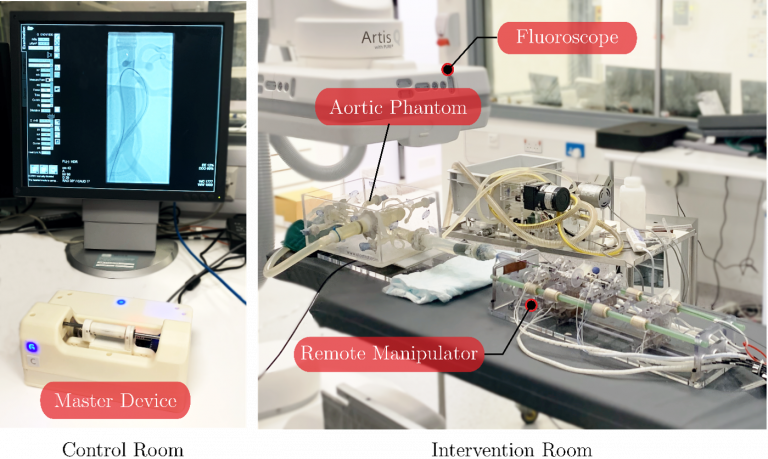
Con el tiempo, los clínicos pueden sufrir por la exposición a altas dosis de radiación de los rayos X. Esto puede afectar a su salud a largo plazo. Nuestra idea para resolver este problema fue desarrollar un sistema robótico de «manipulador maestro-remoto». En este caso, el clínico se encuentra fuera de la sala de rayos X, controlando el dispositivo «maestro», mientras que el «manipulador remoto» situado en el quirófano imita lo que hace el clínico y lleva a cabo la cirugía.
El clínico puede entonces realizar el procedimiento fuera de la sala, del edificio o incluso del país.
¿Cómo funciona su plataforma robótica?
Queríamos desarrollar un sistema adecuado para diferentes técnicas de imagen, incluidas aquellas que no utilizan radiación. Una de ellas es la resonancia magnética o IRM. La IRM tiene la capacidad única de proporcionar imágenes sin radiación. Además, la IRM puede combinar diagnóstico, terapia y evaluación temprana de la eficacia de la terapia en la misma intervención.
Nuestra plataforma robótica utiliza aire comprimido para las maniobras, ya que esto no afecta al campo magnético, crucial para la IRM, ni a la calidad de la imagen. Al mismo tiempo, todo el robot está fabricado de plástico, por lo que es compatible con la IRM. El manipulador remoto se encuentra en el quirófano y, por tanto, no es atraído por el imán de la IRM.
¿Cuáles son los principales beneficios de utilizar una plataforma robótica en comparación con los métodos de tratamiento tradicionales?
Los clínicos suelen entrar en el entorno de rayos X con un delantal de plomo pesado y voluminoso. Puede imaginar la carga que soportan sobre los hombros. La plataforma elimina la necesidad de llevar este traje, ya que se encuentran fuera de la sala.
Nuestro sistema también permite a los clínicos recibir retroalimentación háptica, es decir, la sensación de tacto, y mediante la imagen sabemos dónde se encuentran los instrumentos quirúrgicos con respecto a los vasos sanguíneos.
Los clínicos suelen introducir estos instrumentos y tienen una retroalimentación insuficiente para determinar si han tocado los vasos sanguíneos o no. Por tanto, existe el riesgo de romper o dañar los vasos sanguíneos si aplican demasiada fuerza. La retroalimentación háptica permite a los clínicos sentir una fuerza que se les opone para evitar estos errores. Por ello, la plataforma debería ser mucho más segura para el paciente.
¿En qué fase se encuentra actualmente su investigación?
Hemos concluido un estudio de usuarios y un estudio preclínico con animales, en el que evaluamos a clínicos con distintos niveles de experiencia para realizar la cirugía tanto de forma manual como robótica. Estos experimentos se llevaron a cabo comparando diferentes parámetros, como el tiempo necesario para completar las tareas, la tasa de éxito de las tareas y las fuerzas ejercidas por los clínicos sobre la anatomía. Actualmente, estamos planeando seguir con pruebas preclínicas adicionales bajo resonancia magnética para aprovechar sus características únicas.
¿Cuál es su esperanza para la plataforma robótica?
Espero que sea traslacional. Me gustaría que los clínicos la utilizaran y que los pacientes notaran la diferencia. Con los equipos médicos, no es un proceso fácil pasar de un prototipo funcional a un producto aprobado comercialmente. Aunque el camino es largo, es interesante. Se aprende mucho: soy ingeniero, pero trato con clínicos y aprendo mucho de ellos.



