Las neuroprótesis pueden costar decenas de miles de dólares, a la vez que son pesadas y rígidas.
Ahora, ingenieros del MIT y de la Universidad Jiao Tong de Shanghái han diseñado una mano neuroprotésica blanda, ligera y potencialmente de bajo coste.
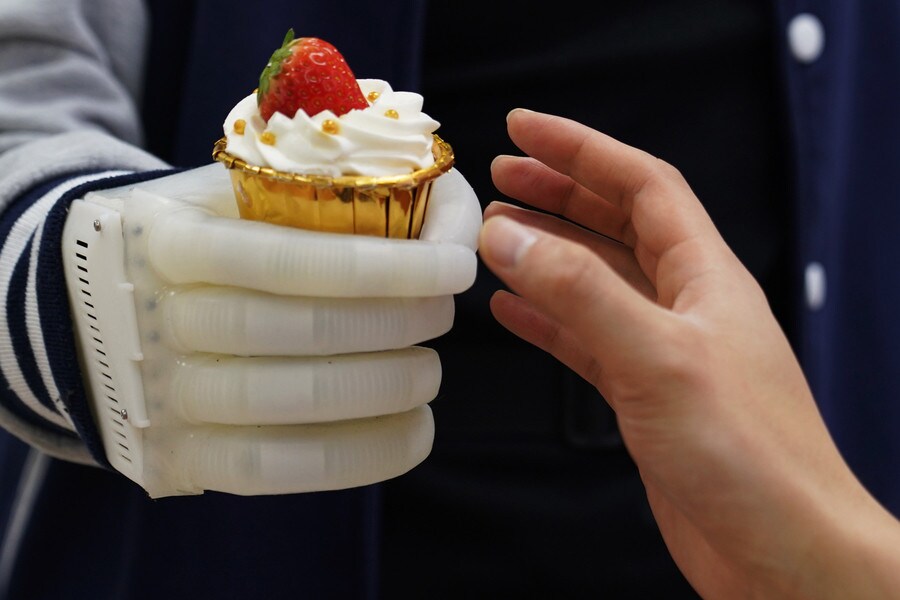
Un voluntario pudo usar de forma intuitiva la prótesis blanda en actividades diarias, por ejemplo, para comer pastel y manzanas, y para manipular objetos y herramientas.
Para las más de 5 millones de personas en el mundo que han sufrido una amputación de extremidad superior, las prótesis han recorrido un largo camino. Más allá de las extremidades tradicionales con aspecto de maniquí, existe un número creciente de neuroprótesis comerciales: extremidades biónicas muy articuladas, diseñadas para detectar las señales musculares residuales del usuario y reproducir de forma robótica los movimientos que este pretende realizar.
Pero esta destreza de alta tecnología tiene un precio. Las neuroprótesis pueden costar decenas de miles de dólares y se construyen sobre esqueletos metálicos, con motores eléctricos que pueden ser pesados y rígidos.
Ahora, ingenieros del MIT y de la Universidad Jiao Tong de Shanghái han diseñado una mano neuroprotésica blanda, ligera y potencialmente de bajo coste. Los amputados que probaron la extremidad artificial realizaron actividades diarias, como cerrar la cremallera de una maleta, servir un cartón de zumo y acariciar a un gato, igual de bien que —y en algunos casos mejor que— quienes usaban neuroprótesis más rígidas.
Los investigadores comprobaron que la prótesis, diseñada con un sistema de retroalimentación táctil, restableció cierta sensación primitiva en el miembro residual de un voluntario. Además, el nuevo diseño es sorprendentemente resistente, ya que se recupera rápidamente tras recibir el golpe de un martillo o ser atropellado por un coche.
La mano inteligente es blanda y elástica, y pesa unas media libra. Sus componentes suman alrededor de 500 dólares, una fracción del coste de peso y de material asociado a las extremidades inteligentes más rígidas.
«Esto todavía no es un producto, pero el rendimiento ya es similar o superior al de las neuroprótesis existentes, lo que nos entusiasma», afirma Xuanhe Zhao, profesor de ingeniería mecánica y de ingeniería civil y medioambiental en el MIT. «Existe un enorme potencial para que esta prótesis blanda tenga un coste muy bajo para las familias de bajos ingresos que han sufrido una amputación.»
Zhao y sus colegas han publicado hoy su trabajo en Nature Biomedical Engineering. Entre los coautores se encuentran Shaoting Lin, becario posdoctoral del MIT, junto con Guoying Gu, Xiangyang Zhu y colaboradores de la Universidad Jiao Tong de Shanghái, en China.
La mano de Big Hero
El nuevo diseño flexible del equipo guarda un parecido sorprendente con cierto robot inflable de la película animada «Big Hero 6». Al igual que el androide blando, la mano artificial del equipo está hecha de un material blando y elástico, en este caso el elastómero comercial EcoFlex. La prótesis consta de cinco dedos con forma de globo, cada uno con segmentos de fibra incrustados, similares a las falanges articuladas de los dedos reales. Los dedos flexibles están conectados a una «palma» impresa en 3D, con forma de mano humana.
En lugar de controlar cada dedo mediante motores eléctricos montados, como hacen la mayoría de las neuroprótesis, los investigadores utilizaron un sencillo sistema neumático para inflar con precisión los dedos y doblarlos en posiciones específicas. Este sistema, que incluye una pequeña bomba y válvulas, puede llevarse en la cintura, lo que reduce notablemente el peso de la prótesis.
Lin desarrolló un modelo informático para relacionar la posición deseada de un dedo con la presión correspondiente que la bomba debe aplicar para alcanzar esa posición. Con este modelo, el equipo desarrolló un controlador que dirige el sistema neumático para inflar los dedos, en posiciones que imitan cinco agarres comunes, entre ellos pinzar con dos y con tres dedos, cerrar el puño y ahuecar la palma.
El sistema neumático recibe señales de sensores EMG: sensores de electromiografía que miden las señales eléctricas generadas por las neuronas motoras para controlar los músculos. Los sensores se colocan en la abertura de la prótesis, donde esta se une al miembro del usuario. En esta disposición, los sensores pueden captar señales de un miembro residual, por ejemplo, cuando una persona amputada imagina que cierra el puño.
Después, el equipo utilizó un algoritmo existente que «decodifica» las señales musculares y las relaciona con los tipos de agarre comunes. Usaron este algoritmo para programar el controlador de su sistema neumático. Cuando una persona amputada imagina, por ejemplo, sostener una copa de vino, los sensores captan las señales musculares residuales, que el controlador traduce a presiones correspondientes. A continuación, la bomba aplica esas presiones para inflar cada dedo y producir el agarre deseado por la persona amputada.
Dando un paso más en su diseño, los investigadores buscaron habilitar la retroalimentación táctil, una función que no está incorporada en la mayoría de las neuroprótesis comerciales. Para ello, cosieron a la punta de cada dedo un sensor de presión que, al ser tocado o apretado, produce una señal eléctrica proporcional a la presión detectada. Cada sensor está conectado a una ubicación específica del miembro residual de la persona amputada, de modo que el usuario puede «sentir» cuándo se presiona, por ejemplo, el pulgar de la prótesis en lugar del índice.
Buen agarre
Para probar la mano inflable, los investigadores reclutaron a dos voluntarios, cada uno con una amputación de extremidad superior. Una vez equipados con la neuroprótesis, los voluntarios aprendieron a usarla contrayendo repetidamente los músculos del brazo mientras imaginaban cinco agarres comunes.
Tras completar este entrenamiento de 15 minutos, se pidió a los voluntarios que realizaran una serie de pruebas estandarizadas para demostrar su fuerza y destreza manuales. Estas tareas incluían apilar fichas de damas, pasar páginas, escribir con un bolígrafo, levantar pelotas pesadas y recoger objetos frágiles como fresas y pan. Repitieron las mismas pruebas con una mano biónica más rígida y disponible comercialmente, y comprobaron que la prótesis inflable era igual de buena, o incluso mejor, en la mayoría de las tareas en comparación con su homóloga rígida.
Un voluntario también pudo usar de forma intuitiva la prótesis blanda en actividades diarias, por ejemplo, para comer alimentos como galletas saladas, pastel y manzanas, y para manipular objetos y herramientas, como portátiles, botellas, martillos y alicates. Este voluntario también podía manipular con seguridad la prótesis blanda, por ejemplo, para estrechar la mano de alguien, tocar una flor y acariciar a un gato.
En un ejercicio especialmente emocionante, los investigadores vendaron los ojos al voluntario y comprobaron que podía distinguir qué dedo protésico tocaban o rozaban. También fue capaz de «sentir» botellas de distintos tamaños colocadas en la mano protésica, y de levantarlas en respuesta. El equipo considera que estos experimentos son una señal prometedora de que las personas amputadas pueden recuperar una forma de sensibilidad y control en tiempo real con la mano inflable.
El equipo ha presentado una patente sobre el diseño, a través del MIT, y trabaja para mejorar su capacidad de detección y su rango de movimiento.
«Ahora tenemos cuatro tipos de agarre. Podría haber más», afirma Zhao. «Este diseño puede mejorarse con una tecnología de decodificación más avanzada, matrices mioeléctricas de mayor densidad y una bomba más compacta que podría llevarse en la muñeca. También queremos personalizar el diseño para la producción en masa, de modo que podamos trasladar la tecnología robótica blanda en beneficio de la sociedad.»



