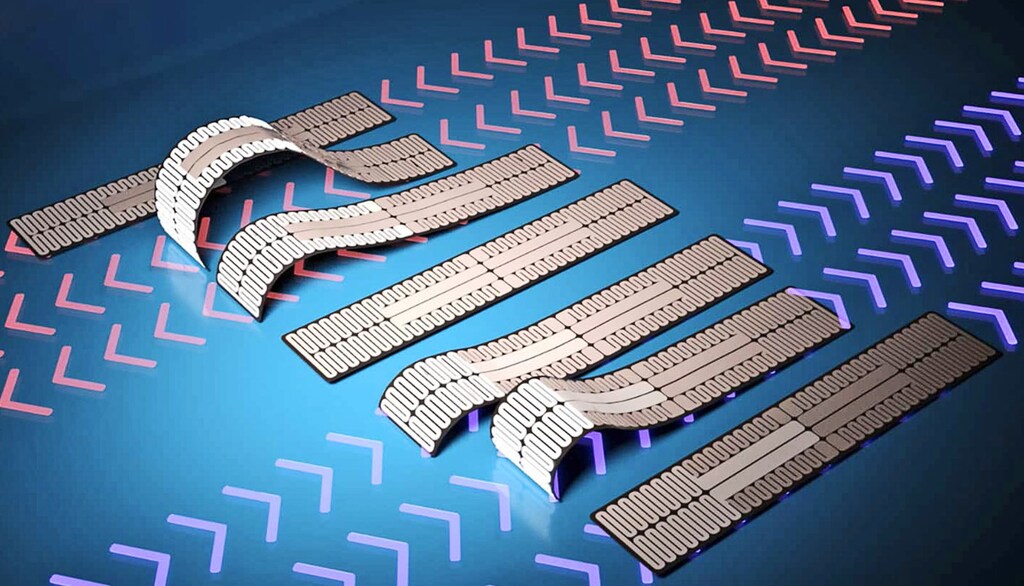
Científicos de Carolina del Norte han creado un robot blando bidireccional inspirado en el movimiento de una oruga.
Este artículo de la institución de investigación explica la idea detrás del robot-oruga y los fundamentos de su mecánica.
En el futuro, el equipo planea integrar tecnología de sensores con la esperanza de que el robot pueda utilizarse en operaciones de búsqueda y rescate.
Los investigadores han demostrado un robot blando similar a una oruga que puede avanzar, retroceder y deslizarse por espacios estrechos.
El movimiento del robot-oruga se debe a un novedoso patrón de nanocables de plata que utilizan calor para controlar cómo se curva, lo que permite a los usuarios dirigir el robot en cualquiera de las dos direcciones.
«El movimiento de una oruga está controlado por la curvatura local de su cuerpo: este se curva de manera distinta cuando se impulsa hacia delante que cuando se empuja hacia atrás», afirma Yong Zhu, profesor de ingeniería mecánica y aeroespacial de la Universidad Estatal de Carolina del Norte y autor de correspondencia de un artículo sobre este trabajo.
«Nos hemos inspirado en la biomecánica de la oruga para imitar esa curvatura local y utilizamos calentadores de nanocables para controlar una curvatura y un movimiento similares en el robot-oruga.
«Diseñar robots blandos que puedan moverse en dos direcciones distintas es un reto importante en la robótica blanda», afirma Zhu.
«Los calentadores de nanocables integrados nos permiten controlar el movimiento del robot de dos maneras. Podemos controlar qué secciones del robot se curvan regulando el patrón de calentamiento del robot blando. También podemos controlar cuánto se curvan esas secciones regulando la cantidad de calor aplicada».

El robot-oruga consta de dos capas de polímero que reaccionan de manera distinta al exponerse al calor. La capa inferior se encoge o contrae al calentarse. La capa superior se expande al calentarse. En la capa expansiva de polímero hay integrado un patrón de nanocables de plata. El patrón incluye varios puntos de conexión a los que los investigadores pueden aplicar corriente eléctrica. Los investigadores pueden controlar qué secciones del patrón de nanocables se calientan aplicando corriente eléctrica a distintos puntos de conexión, y pueden controlar la cantidad de calor aplicando más o menos corriente.
«Demostramos que el robot-oruga es capaz de impulsarse hacia delante y empujarse hacia atrás», afirma Shuang Wu, investigador posdoctoral y primer autor del artículo.
«En general, cuanto más corriente aplicábamos, más rápido se movía en cualquiera de las dos direcciones. Sin embargo, descubrimos que había un ciclo óptimo que daba tiempo al polímero para enfriarse, lo que permitía que el “músculo” se relajara antes de contraerse de nuevo. Si intentábamos hacer funcionar el robot-oruga en ciclos demasiado rápidos, el cuerpo no tenía tiempo de “relajarse” antes de volver a contraerse, lo que dificultaba su movimiento».
Los investigadores también demostraron que era posible controlar el movimiento del robot-oruga hasta el punto de dirigirlo por debajo de una abertura muy baja, como cuando se guía al robot para que pase por debajo de una puerta. En esencia, los investigadores podían controlar tanto el movimiento hacia delante y hacia atrás como la altura a la que el robot se curvaba hacia arriba en cualquier momento del proceso.
«Este método para impulsar el movimiento de un robot blando es muy eficiente desde el punto de vista energético, y nos interesa explorar formas de hacer que este proceso sea aún más eficiente», afirma Zhu.
«Entre los próximos pasos también se incluye integrar este método de locomoción de robots blandos con sensores u otras tecnologías para utilizarlo en diversas aplicaciones, como dispositivos de búsqueda y rescate».
El artículo se publicó en Science Advances.
El trabajo recibió financiación de la Fundación Nacional de Ciencias y los Institutos Nacionales de Salud.
Fuente: NC State




