Los robots tienen muchas virtudes, pero la delicadeza tradicionalmente no ha sido una de ellas. Sus extremidades y dedos rígidos les dificultan agarrar, sostener y manipular una variedad de objetos cotidianos sin dejarlos caer o aplastarlos.
Recientemente, investigadores del Laboratorio de Ciencias de la Computación e Inteligencia Artificial (CSAIL) del MIT han descubierto que la solución podría estar en recurrir a una sustancia más comúnmente asociada con edificios nuevos y con Silly Putty: la silicona.
En una conferencia celebrada este mes, investigadores del Laboratorio de Robótica Distribuida, dirigido por la directora de CSAIL, Daniela Rus, presentaron una mano robótica impresa en 3D, fabricada con caucho de silicona, capaz de levantar y manipular objetos tan delicados como un huevo y tan finos como un disco compacto.
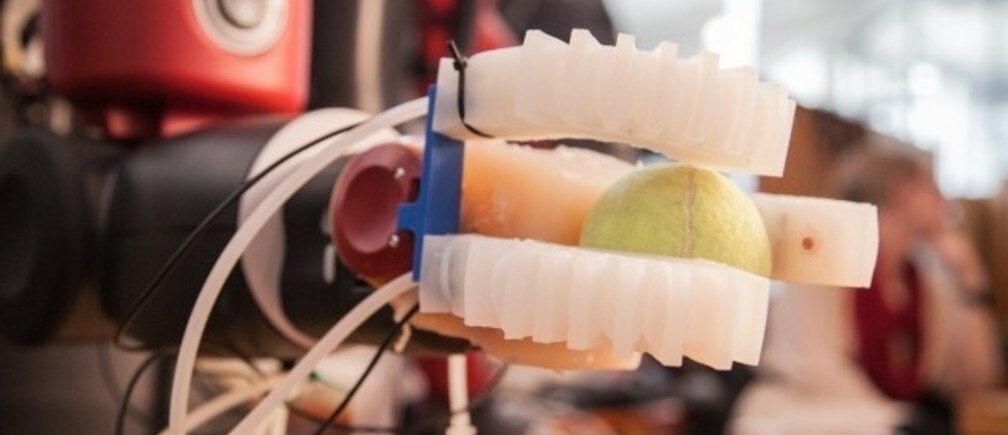
Igual de impresionante, sus tres dedos cuentan con sensores especiales que pueden estimar el tamaño y la forma de un objeto con la precisión suficiente para identificarlo entre un conjunto de múltiples artículos.
“Los robots suelen estar limitados en lo que pueden hacer por lo difícil que les resulta interactuar con objetos de distintos tamaños y materiales”, afirma Rus. “Agarrar es un paso importante para poder realizar tareas útiles; con este trabajo nos propusimos desarrollar tanto las manos blandas como los sistemas de control y planificación que hacen posible el agarre dinámico.”
El artículo, coescrito por Rus y por la estudiante de posgrado Bianca Homberg, el candidato a doctor Robert Katzschmann y el posdoctorado Mehmet Dogar, se presentará en la Conferencia Internacional sobre Robots y Sistemas Inteligentes de este mes.
La ciencia dura de los robots blandos
La pinza, que también puede recoger objetos como una pelota de tenis, un cubo de Rubik y un Beanie Baby, forma parte de un conjunto de trabajos más amplio del laboratorio de Rus en CSAIL, cuyo objetivo es demostrar el valor de los llamados “robots blandos” fabricados con materiales no convencionales, como la silicona, el papel y las fibras.
Los investigadores afirman que los robots blandos tienen varias ventajas frente a los robots “rígidos”, entre ellas la capacidad de manipular objetos de forma irregular, introducirse en espacios reducidos y recuperarse con facilidad de las colisiones.
“Un robot con manos rígidas tendrá mucha más dificultad para tareas como recoger un objeto”, afirma Homberg. “Esto se debe a que necesita un buen modelo del objeto y dedicar mucho tiempo a pensar con precisión cómo realizará el agarre.”
Los robots blandos representan una alternativa nueva e interesante. Sin embargo, una desventaja de su flexibilidad adicional (o “cumplimiento”) es que a menudo tienen dificultades para medir con precisión dónde se encuentra un objeto, o incluso si lo han recogido con éxito.
Ahí es donde entran en juego los “sensores de flexión” del equipo de CSAIL. Cuando la pinza se aproxima a un objeto, los dedos envían datos de ubicación basados en su curvatura. Con estos datos, el robot puede recoger un objeto desconocido y compararlo con los conjuntos existentes de puntos de datos que representan objetos anteriores. Con solo tres puntos de datos de un único agarre, los algoritmos del robot pueden distinguir entre objetos de tamaño similar, como una taza y una botella de limonada.
“Como humano, si tienes los ojos vendados y coges algo, puedes sentirlo y aun así entender qué es”, dice Katzschmann. “Queremos desarrollar una habilidad similar en los robots: en esencia, darles ‘vista’ sin que sean realmente capaces de ver.”
El equipo confía en que, con más avances en los sensores, el sistema pueda identificar eventualmente decenas de objetos distintos y programarse para interactuar con ellos de forma diferente según su tamaño, forma y función.
Cómo funciona
Los investigadores controlan la pinza mediante una serie de pistones que impulsan aire presurizado a través de los dedos de silicona. Los pistones hacen que pequeñas burbujas se expandan en los dedos, lo que hace que se estiren y se doblen.
La mano puede agarrar mediante dos tipos de agarre: “agarres envolventes”, en los que el objeto queda completamente contenido dentro de la pinza, y “agarres de pinza”, en los que el objeto es sujetado por las puntas de los dedos.
Equipada para el popular robot industrial Baxter, la pinza superó significativamente a la pinza predeterminada de Baxter, que no podía recoger un CD ni una hoja de papel y tendía a aplastar por completo objetos como una lata de refresco.
Al igual que el brazo robótico anterior de Rus, los dedos están hechos de caucho de silicona, material elegido por su rigidez relativa, pero también por su flexibilidad suficiente para expandirse con la presión de los pistones. Mientras tanto, la interfaz de la pinza y los moldes exteriores de los dedos se imprimen en 3D, lo que significa que el sistema funcionará en prácticamente cualquier plataforma robótica.
En el futuro, Rus afirma que el equipo prevé dedicar más tiempo a mejorar y añadir más sensores que permitan a la pinza identificar una variedad más amplia de objetos.
“Si queremos robots en entornos centrados en las personas, necesitan ser más adaptables y capaces de interactuar con objetos cuya forma y posición no se conocen con precisión”, afirma Rus. “Nuestro sueño es desarrollar un robot que, como un humano, pueda acercarse a un objeto desconocido, grande o pequeño, determinar su forma y tamaño aproximados, y averiguar cómo interactuar con él en un solo movimiento fluido.”
Este trabajo se llevó a cabo en el Laboratorio de Robótica Distribuida del MIT, con el apoyo de The Boeing Company y la National Science Foundation.
Este artículo se publica en colaboración con MIT News. La publicación no implica el respaldo de las opiniones por parte del Foro Económico Mundial.
Para mantenerse al día con la Agenda suscríbase a nuestro boletín semanal.
Autor: Adam Conner-Simons es coordinador de comunicación del Massachusetts Institute of Technology (MIT).
Imagen: Tres dedos de una nueva pinza robótica blanda tienen cada uno sensores especiales que pueden estimar el tamaño y la forma de un objeto con la precisión suficiente para identificarlo entre un conjunto de múltiples artículos. Foto: Jason Dorfman/CSAIL