Un sistema de interfaz con tecnología de realidad aumentada podría ayudar a personas con deficiencias motoras profundas a manejar un robot humanoide para alimentarse por sí mismas y realizar tareas rutinarias de cuidado personal.
Mostrando sus capacidades como sustituto corporal, un PR2 controlado de forma remota por una persona con deficiencias motoras profundas recoge una taza en un laboratorio de investigación. (Crédito: Phillip Grice/Georgia Tech)
Esas tareas podrían incluir la alimentación y la realización de tareas rutinarias de cuidado personal, como rascarse una picazón o aplicarse crema hidratante para la piel.
La interfaz basada en la web muestra una “vista desde los ojos del robot” de los alrededores para ayudar a los usuarios a interactuar con el mundo a través de la máquina.
Descrito en PLOS ONE, el sistema podría ayudar a que los robots sofisticados sean más útiles para personas que no tienen experiencia en el manejo de sistemas robóticos complejos. Los participantes del estudio interactuaron con la interfaz del robot mediante tecnologías estándar de acceso informático asistivo, como rastreadores oculares y de cabeza, que ya utilizaban para controlar sus ordenadores personales.
El artículo informa sobre dos estudios que muestran cómo estos “sustitutos corporales robóticos”, capaces de realizar tareas similares a las de los seres humanos, podrían mejorar la calidad de vida de los usuarios. El trabajo podría sentar las bases para desarrollar robots de asistencia más rápidos y capaces.
“Nuestros resultados sugieren que las personas con deficiencias motoras profundas pueden mejorar su calidad de vida mediante sustitutos corporales robóticos”, afirma el primer autor, Phillip Grice, recientemente graduado de doctorado en el Instituto de Tecnología de Georgia. “Hemos dado el primer paso para que alguien pueda adquirir un tipo de robot adecuado, tenerlo en su hogar y obtener un beneficio real de él”.
Botellas de agua y paños de lavado
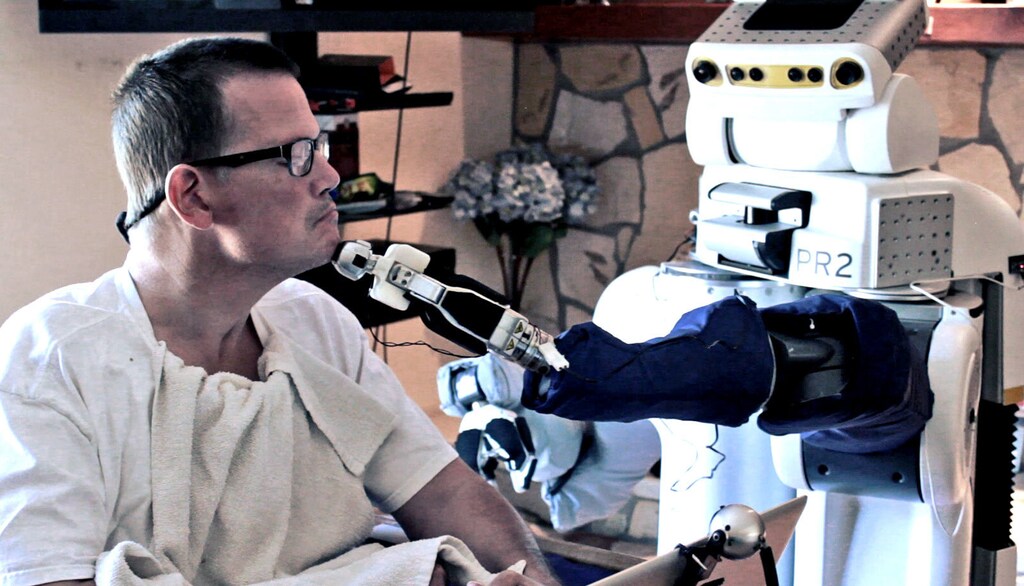
Grice y Charlie Kemp, profesor del departamento de ingeniería biomédica del Instituto de Tecnología de Georgia y de la Universidad Emory, utilizaron un manipulador móvil PR2 para los dos estudios. El robot con ruedas tiene 20 grados de libertad, con dos brazos y una “cabeza”, lo que le permite manipular objetos como botellas de agua, paños de lavado, cepillos para el cabello e incluso una afeitadora eléctrica.
“Nuestro objetivo es dar a las personas con un uso limitado de su propio cuerpo acceso a cuerpos robóticos, para que puedan interactuar con el mundo de nuevas maneras”, afirma Kemp.
En el primer estudio, Grice y Kemp pusieron el PR2 a disposición a través de internet de un grupo de 15 participantes con deficiencias motoras graves. Los participantes aprendieron a controlar el robot de forma remota, utilizando sus propios equipos de asistencia para manejar el cursor del ratón y realizar una tarea de cuidado personal. El ochenta por ciento de los participantes logró manipular el robot para recoger una botella de agua y llevarla a la boca de un maniquí.
“En comparación con personas sin discapacidad, las capacidades del robot son limitadas”, afirma Grice. “Pero los participantes pudieron realizar las tareas de forma eficaz y mostraron una mejoría en una evaluación clínica que medía su capacidad para manipular objetos en comparación con lo que habrían podido hacer sin el robot.”
Empoderamiento del usuario
En el segundo estudio, los investigadores entregaron el PR2 y el sistema de interfaz a Henry Evans, un hombre de California que desde 2011 ayuda a los investigadores de Georgia Tech a estudiar y mejorar los sistemas robóticos de asistencia.
"...encontró nuevas oportunidades para utilizarlo que no habíamos previsto."
undefined
Evans, que tiene un control muy limitado de su cuerpo, probó el robot en su casa durante siete días y no solo completó tareas, sino que también ideó usos novedosos combinando el funcionamiento de ambos brazos del robot al mismo tiempo: usaba un brazo para sostener un paño de lavado y el otro para usar un cepillo.
“El sistema me resultó muy liberador, ya que me permitió manipular mi entorno de forma independiente por primera vez desde mi ictus”, afirma Evans. “En cuanto a otras personas, me emocionó ver que Phil obtuvo resultados abrumadoramente positivos cuando evaluó objetivamente el sistema con otras 15 personas.”
La forma en que Evans desarrolló nuevos usos para el robot, combinando el movimiento de los dos brazos de maneras que no se habían previsto, agradó a los investigadores, afirma Grice.
“Cuando dimos a Henry acceso libre al robot durante una semana, encontró nuevas oportunidades para utilizarlo que no habíamos previsto. Esto es importante porque gran parte de la tecnología de asistencia disponible hoy en día está diseñada para propósitos muy específicos.
“Lo que Henry ha demostrado es que este sistema es eficaz para prestar asistencia y empoderar a los usuarios. Las oportunidades que ofrece son potencialmente muy amplias.”
Diseño universal
La interfaz permitió a Evans cuidar de sí mismo en la cama durante un largo periodo de tiempo. “El aspecto más útil del sistema de interfaz fue que podía manejar el robot de forma completamente independiente, con solo pequeños movimientos de cabeza, mediante una interfaz gráfica de usuario extremadamente intuitiva”, afirma.
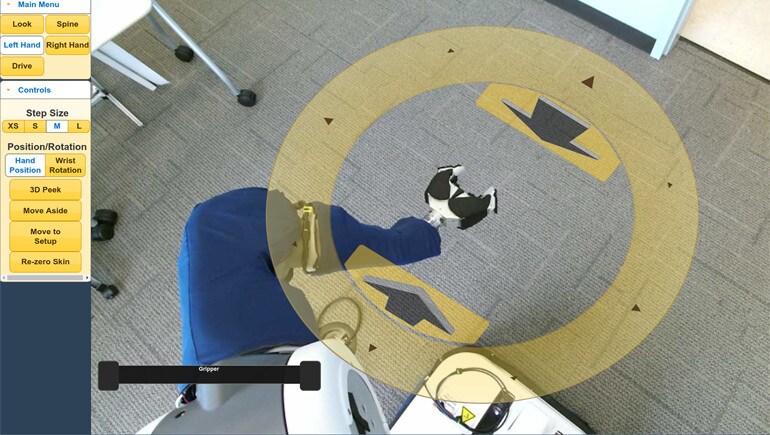
La interfaz basada en la web muestra a los usuarios cómo se ve el mundo desde las cámaras ubicadas en la cabeza del robot. Los controles pulsables superpuestos a la vista permiten a los usuarios desplazar el robot por una casa u otro entorno y controlar las manos y los brazos del robot.
Cuando los usuarios mueven la cabeza del robot, por ejemplo, la pantalla muestra el cursor del ratón como un par de globos oculares para indicar hacia dónde mirará el robot cuando el usuario haga clic. Al hacer clic en un disco que rodea las manos robóticas, los usuarios pueden seleccionar un movimiento. Mientras conducen el robot por una habitación, las líneas que siguen al cursor en la interfaz indican la dirección en la que se desplazará.
Diseñar la interfaz en torno a las acciones de un ratón sencillo de un solo botón permite a personas con distintos tipos de discapacidad utilizarla sin largas sesiones de formación.
“Contar con una interfaz que puedan manejar personas con una amplia gama de deficiencias físicas significa que podemos ofrecer acceso a un amplio abanico de personas, una forma de diseño universal”, señala Grice.
“Debido a su capacidad, este es un sistema muy complejo, por lo que el reto que tuvimos que superar fue hacerlo accesible para personas que tienen un control muy limitado de su propio cuerpo.”
Sustitutos robóticos
Aunque los resultados del estudio demostraron lo que los investigadores se habían propuesto hacer, Kemp coincide en que aún pueden introducirse mejoras. El sistema actual es lento y los errores de los usuarios pueden provocar contratiempos importantes. Aun así, afirma: “Las personas podrían utilizar esta tecnología hoy y beneficiarse realmente de ella”.
Según Evans, los desarrolladores deberán reducir de forma significativa el coste y el tamaño para que el PR2 sea comercialmente viable. Kemp añade que los estudios señalan el camino hacia un nuevo tipo de tecnología de asistencia.
“Me parece plausible, a partir de este estudio, que los sustitutos corporales robóticos puedan aportar beneficios significativos a los usuarios.”
El Instituto Nacional de Investigación sobre Discapacidad, Vida Independiente y Rehabilitación, la Fundación Nacional de Ciencias y las Residencias de Atención a Personas Mayores del condado de Fulton financiaron el trabajo. Willow Garage fabricó el robot.
Kemp es cofundador, miembro del consejo de administración, accionista y director de tecnología de Hello Robot Inc., empresa que desarrolla productos relacionados con esta investigación. Esta investigación podría afectar a su situación financiera personal. Georgia Tech ha revisado y aprobado las condiciones de este acuerdo de conformidad con sus políticas sobre conflictos de intereses.




