Una nueva pinza robótica puede modificar su agarre según lo que sujeta.
Las manos humanas poseen habilidades notables que permiten manipular una gran variedad de objetos. Podemos recoger un huevo o una fresa sin aplastarlos. Podemos clavar un clavo. Una de las razones por las que nuestras manos pueden realizar tareas tan variadas tiene que ver con nuestra capacidad de modificar la firmeza con que sujetamos.
Los investigadores diseñaron la nueva mano robótica de dos dedos para hacer lo mismo.
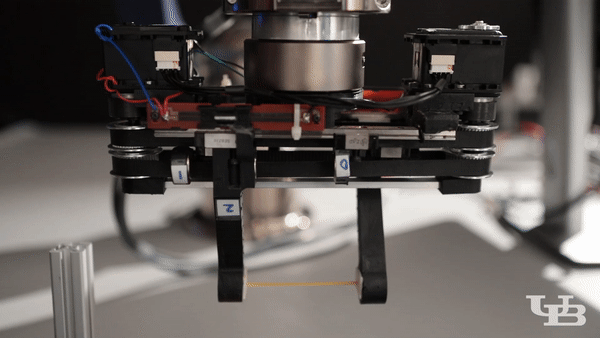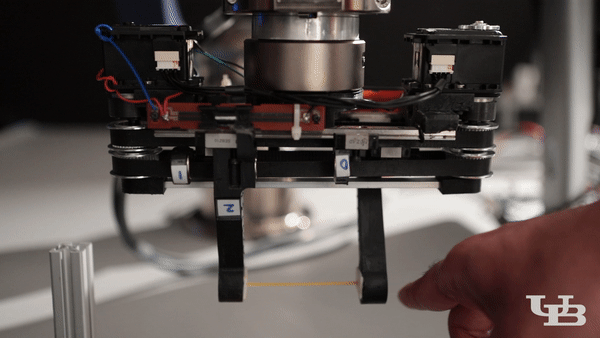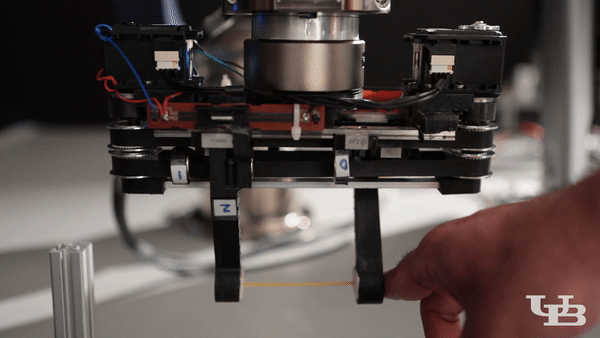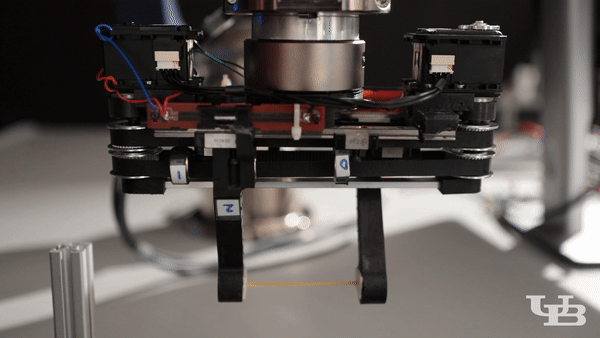
Según explican los investigadores, el diseño de la mano robótica le permite absorber energía de los impactos durante las colisiones. Esto evita que lo que el robot sostiene se rompa y también hace más seguro que las personas trabajen con las máquinas y cerca de ellas.
Este tipo de pinzas serían un activo valioso para la colaboración entre humanos y robots en las líneas de montaje de los sectores automovilístico, de embalaje electrónico y otras industrias, afirma Ehsan Esfahani, profesor asociado de ingeniería mecánica y aeroespacial de la Escuela de Ingeniería y Ciencias Aplicadas de la Universidad de Buffalo.
“Nuestra pinza robótica imita la capacidad de la mano humana para ajustar la rigidez del agarre. Estas pinzas están diseñadas para robots colaborativos que trabajan junto a las personas. Van a ser ayudantes, por lo que deben ser seguras, y las pinzas de rigidez variable contribuyen a alcanzar ese objetivo.”
Los imanes son el secreto de la versatilidad de la pinza robótica, afirma Esfahani. En lugar de tener dos dedos fijos en su sitio, cada uno de los dedos de la pinza tiene una base magnética situada entre dos imanes de neodimio que repelen el dedo, es decir, lo empujan.
El entrehierro entre los imanes actúa como un muelle, creando una ligera flexibilidad cuando la mano recoge un objeto o colisiona con una fuerza externa. Los usuarios también pueden aumentar o reducir el espacio entre los imanes para ajustar la rigidez del agarre.
En una prueba, los ingenieros colocaron una barrita corta de espagueti a lo largo, entre los dedos de la mano robótica. Cuando la pinza chocó contra un objeto fijo, el dispositivo detectó la fuerza externa, lo que hizo que los imanes ajustaran su posición, reduciendo temporalmente la rigidez del agarre y permitiendo que la pinza absorbiera parte de la energía de la colisión.
¿El resultado final? La barrita de espagueti permaneció intacta.
Es posible acoplar la pinza a brazos robóticos disponibles comercialmente que ya se usan en muchas instalaciones, afirma Esfahani. Esto podría reducir el coste de adaptar la tecnología para las empresas interesadas en mejorar la seguridad y las capacidades de las máquinas existentes.
El estudio se publica en IEEE Transactions on Industrial Electronics.




