La mayoría de los robots de una planta de fabricación son bastante torpes: equipados con grandes pinzas o garras, están diseñados para realizar maniobras sencillas, como agarrar un objeto y colocarlo en otro lugar de una línea de montaje. Los movimientos más complejos, como ajustar el agarre sobre un objeto, siguen fuera del alcance de muchos robots industriales.
Los ingenieros del MIT han dado ahora con una forma de dotar de más destreza a las pinzas robóticas sencillas: utilizar el entorno como una mano auxiliar. El equipo, dirigido por Alberto Rodriguez, profesor adjunto de ingeniería mecánica, y por el estudiante de posgrado Nikhil Chavan-Dafle, ha desarrollado un modelo que predice la fuerza con la que una pinza robótica necesita empujar contra diversos elementos fijos del entorno para ajustar su agarre sobre un objeto.
Por ejemplo, si una pinza robótica pretende coger un lápiz por su punto medio, pero en cambio agarra el extremo de la goma de borrar, puede utilizar el entorno para ajustar su agarre. En lugar de soltar el lápiz y volver a intentarlo, el modelo de Rodriguez permite al robot aflojar ligeramente su presa y empujar el lápiz contra una pared cercana, lo justo para deslizar la pinza hacia el punto medio del lápiz.
Los ingenieros del MIT han ideado una forma de dar más destreza a las pinzas robóticas sencillas utilizando el entorno como una mano auxiliar. Su modelo predice la fuerza con la que una pinza robótica debe empujar contra los elementos fijos circundantes para ajustar su agarre.
Vídeo producido y editado por Melanie Gonick/MIT. Imágenes del robot y edición adicional de Nikhil Chavan-Dafle y Alberto Rodriguez
Hacer que los robots colaboren con el entorno para mejorar su destreza es un enfoque que Rodriguez denomina “destreza extrínseca”, en contraposición a la destreza intrínseca de, por ejemplo, la mano humana. Para ajustar el agarre sobre un lápiz de forma similar, una persona, con una sola mano, podría simplemente desplazar sus dedos hacia el centro del lápiz, como una araña. Pero programar esa destreza intrínseca en una mano robótica es extremadamente complicado, lo que eleva notablemente el coste del robot.
Con el nuevo enfoque de Rodriguez, los robots existentes en la fabricación, la medicina, la respuesta a catástrofes y otras aplicaciones basadas en pinzas podrían interactuar con el entorno, de forma rentable, para realizar maniobras más complejas.
“Seguir la mano humana sigue siendo una dirección muy válida [en robótica]”, afirma Rodriguez. “Pero si no te puedes permitir una mano de 100.000 dólares que es muy compleja de usar, este [método] aporta algo de destreza a pinzas muy sencillas.”
Rodriguez y Chavan-Dafle presentarán en septiembre un artículo que detalla su nuevo enfoque en la International Conference on Intelligent Robotics and Systems.
Dar un empujón a la robótica
Rodriguez explora actualmente múltiples formas de aprovechar el entorno para aumentar la destreza de las pinzas robóticas sencillas. En un trabajo en curso, su grupo busca formas en las que un robot podría usar la gravedad para lanzar y atrapar un objeto, así como la manera en que superficies como una mesa podrían ayudar a un robot a hacer rodar un objeto entre sus dedos.
En este artículo más reciente, el grupo investiga un enfoque de la destreza extrínseca denominado “empuje prensil”: aprovechar los elementos fijos del entorno para manipular un objeto asido.
“Básicamente, estamos delegando al entorno y al brazo esa destreza que no tiene la pinza”, explica Rodriguez. “En lugar de una destreza intrínseca a la mano, es extrínseca, situada en el entorno.”
Los investigadores desarrollaron un modelo que describe la interacción de fuerzas entre una pinza, un objeto asido y distintos tipos de elementos fijos externos, como esquinas, bordes o superficies. Para predecir cómo puede desplazarse un objeto cuando la pinza lo empuja contra un elemento fijo determinado, los investigadores diseñaron el modelo para tener en cuenta diversos factores, entre ellos las fuerzas de fricción entre la pinza y el objeto, y entre el objeto y el entorno, así como la masa, la inercia y la forma del objeto.
“Aprovechar el entorno”
En su iteración actual, el modelo predice la fuerza que debe ejercer una pinza sobre el objeto y el entorno para orientar el objeto hacia la posición deseada. Por ejemplo, ¿con qué firmeza debe agarrar un robot una barra, y con qué fuerza debe empujarla contra un punto, para girarla 45 grados?
Rodriguez y Chavan-Dafle contrastaron las predicciones del modelo con experimentos reales, utilizando una pinza sencilla de dos dedos para manipular una varilla corta, haciéndola rodar, pivotar o deslizar contra tres elementos fijos: un punto, una línea y un plano. El equipo midió las fuerzas que el robot ejerció para orientar la varilla en las posiciones deseadas y comparó las fuerzas experimentales con las fuerzas predichas por el modelo.
“La concordancia fue bastante buena”, afirma Rodriguez. “Hemos validado el modelo. Ahora estamos trabajando en la parte de planificación, para ver cómo planificar movimientos que generen determinadas trayectorias. Una de las cosas que queremos plantearnos en el futuro es: ¿cómo se diseñan los elementos fijos del entorno para que los movimientos de un robot sean más fiables y puedan ejecutarse más rápido?”
En última instancia, Rodriguez considera la destreza extrínseca como una forma económica de hacer que los robots sencillos sean más ágiles para diversos usos: un robot quirúrgico podría empujar un bisturí contra una mesa de operaciones para ajustar su agarre, mientras que un robot forense en el campo podría inclinar una pieza de prueba contra una roca cercana para examinarla mejor.
“Aprovechar el entorno es, y seguirá siendo, importante para los robots y para la comunidad investigadora”, afirma Rodriguez. “Cualquier aplicación en la que existan limitaciones de carga útil, coste o complejidad, en ámbitos como la fabricación, la cirugía, las operaciones de campo o incluso la exploración espacial — siempre que dispongas de una pinza que no sea tan diestra como la mano humana, este [método] te aporta parte de esa destreza.”
Esta investigación contó, en parte, con el apoyo de la National Science Foundation.
Este artículo se publica en colaboración con MIT News. La publicación no implica que el Foro Económico Mundial respalde las opiniones expresadas.
Para mantenerse al día con la Agenda suscríbase a nuestro boletín semanal.
Autor: Jennifer Chu es redactora colaboradora de MIT News.
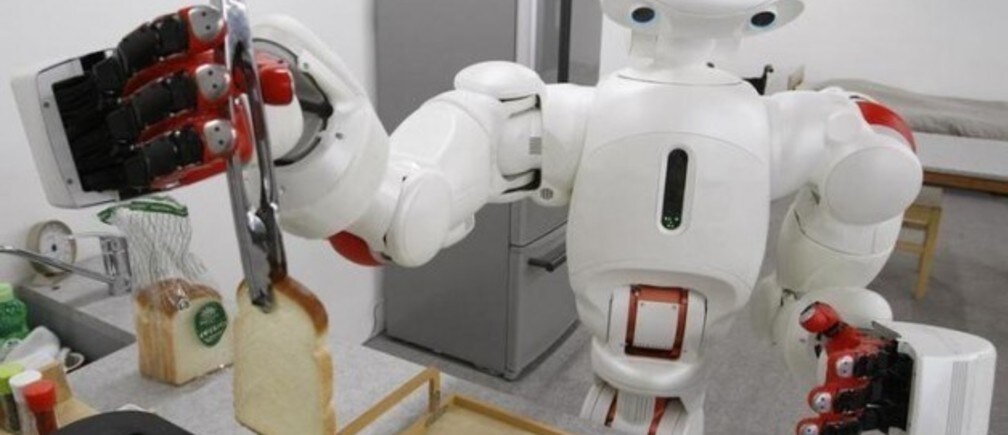
Imagen: Un robot aparece recogiendo una pieza de tostada. Reuters.