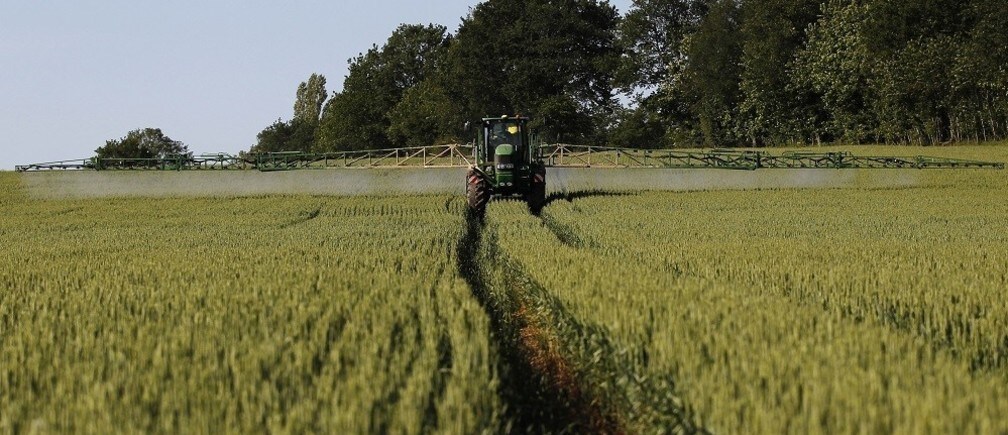
La agricultura actual se ha transformado en una actividad de alta tecnología que muchos agricultores del siglo XX apenas reconocerían.
Al fin y al cabo, hace apenas unos 100 años la agricultura en Estados Unidos pasó de la tracción animal a los motores de combustión. En los últimos 20 años, el sistema de posicionamiento global (GPS), los sensores electrónicos y otras herramientas nuevas han llevado la agricultura aún más lejos, hasta convertirla en un prodigio tecnológico.
Más allá del ya habitual aire acondicionado y el equipo estéreo, la cabina cerrada de un tractor moderno de gran tamaño incluye pantallas de ordenador que muestran el rendimiento de la máquina, su ubicación en el campo y las características operativas de los aperos acoplados, como las sembradoras.
Y por asombrosas que sean las tecnologías actuales, no son más que el principio. La maquinaria autónoma y los robots voladores capaces de inspeccionar y tratar los cultivos automáticamente serán habituales en las explotaciones que practican lo que se ha dado en llamar agricultura de precisión.
El objetivo último de toda esta tecnología es optimizar, tanto desde el punto de vista económico como ambiental. Solo queremos aplicar la cantidad óptima de cada insumo (agua, fertilizante, plaguicida, combustible, mano de obra) cuando y donde se necesite para producir altos rendimientos de los cultivos de manera eficiente.
El posicionamiento global ofrece información hiperlocal
El GPS proporciona información precisa sobre la ubicación en cualquier punto de la superficie terrestre o cerca de ella, al calcular simultáneamente la distancia a por lo menos tres satélites en órbita. Así, las máquinas agrícolas con receptores GPS pueden reconocer su posición dentro de un campo y ajustar su funcionamiento para maximizar la productividad o la eficiencia en ese lugar.
Tomemos como ejemplo la fertilidad del suelo. El agricultor utiliza un receptor GPS para localizar puntos del campo seleccionados previamente y recoger muestras de suelo. Luego, un laboratorio analiza las muestras y crea un mapa de fertilidad en un sistema de información geográfica. Se trata, esencialmente, de un programa de base de datos informático capaz de gestionar datos geográficos y cartografía. Con el mapa, el agricultor puede determinar la cantidad de fertilizante para cada punto muestreado del campo. Los aplicadores de fertilizante de dosis variable (VRT) dispensan exactamente la cantidad necesaria en todo el campo. Este proceso es un ejemplo de lo que se conoce como agricultura de precisión.
Información, análisis, herramientas
Para que la agricultura de precisión tenga éxito se necesitan tres cosas. Hace falta información específica de cada lugar, que proporciona el mapa de fertilidad del suelo. También se necesita la capacidad de comprender esa información específica del lugar y tomar decisiones basadas en ella. La toma de decisiones suele apoyarse en modelos informáticos que analizan matemática y estadísticamente las relaciones entre variables como la fertilidad del suelo y el rendimiento del cultivo.
Por último, el agricultor debe contar con las herramientas físicas para aplicar las decisiones de gestión. En el ejemplo, el aplicador de fertilizante VRT con GPS cumple esta función al ajustar automáticamente la dosis según corresponda a cada punto del campo. Otros ejemplos de agricultura de precisión son variar la dosis de siembra según el tipo de suelo y utilizar sensores para detectar la presencia de malas hierbas, enfermedades o insectos, de modo que los plaguicidas se apliquen solo donde se necesitan.
La información específica de cada lugar va mucho más allá de los mapas de las condiciones del suelo y del rendimiento, e incluye incluso imágenes satelitales que pueden indicar el estado de los cultivos en todo el campo. Estas imágenes de teledetección también suelen obtenerse desde aeronaves. Ahora, los vehículos aéreos no tripulados (UAV, o drones) pueden obtener imágenes muy detalladas de las características de los cultivos y los campos. Estas imágenes, ya se analicen visualmente o mediante un ordenador, muestran diferencias en la cantidad de luz reflejada, que luego pueden relacionarse, por ejemplo, con la salud de las plantas o el tipo de suelo. Las claras diferencias en el estado de los cultivos que aparecen en las imágenes —en este caso, las zonas enfermas se ven mucho más oscuras— se han utilizado para delimitar la presencia de la podredumbre de la raíz del algodón, una enfermedad fúngica devastadora y persistente que se transmite por el suelo. Una vez identificada la extensión de la enfermedad en un campo, los tratamientos futuros pueden aplicarse únicamente donde esta exista. Entre las ventajas de los UAV figuran el costo relativamente bajo por vuelo y el alto nivel de detalle de las imágenes, pero el marco jurídico para su uso agrícola aún está en desarrollo.
Hacia la automatización
La guía automática, mediante la cual un sistema basado en GPS dirige el tractor siguiendo un patrón mucho más preciso del que puede lograr el conductor, es un éxito rotundo. Actualmente, las preocupaciones por la seguridad limitan la conducción totalmente autónoma a máquinas más pequeñas. Ya se han empezado a utilizar máquinas agrícolas de campo totalmente autónomas o robóticas en actividades agrícolas de pequeña escala y alto margen de beneficio, como el cultivo de uvas para vino, plantas de vivero y algunas frutas y verduras.
Las máquinas autónomas pueden sustituir a las personas que realizan tareas tediosas, como la recolección manual de verduras. Utilizan tecnologías de sensores, incluida la visión artificial, que puede detectar aspectos como la ubicación y el tamaño de tallos y hojas para orientar sus procesos mecánicos. Japón es líder en esta tendencia. Allí, la agricultura suele practicarse en campos y parcelas más pequeños, y el país es pionero en robótica. Sin embargo, las máquinas autónomas son cada vez más visibles en Estados Unidos, sobre todo en California, donde se cultiva gran parte de los cultivos especializados del país.
El desarrollo de robots voladores abre la posibilidad de que los UAV con visión artificial y pinzas similares a manos sustituyan a las personas en la mayoría de las tareas de reconocimiento de los cultivos que se realizan actualmente en el campo. Muchas de estas tareas, como la búsqueda de plagas de insectos, requieren que alguien camine hasta puntos alejados del campo, sujete las hojas de plantas representativas y les dé la vuelta para comprobar si hay insectos. Los investigadores están desarrollando tecnologías para permitir que estos robots voladores lo hagan sin intervención humana.
Mejoramiento + sensores + robots
La fenotipificación de alto rendimiento (HTPP) es una tecnología emergente de agricultura de precisión que combina genética, sensores y robótica. Se utiliza para desarrollar nuevas variedades o «líneas» de un cultivo y mejorar características como el contenido nutritivo y la tolerancia a la sequía y las plagas. La HTPP emplea múltiples sensores para medir características físicas importantes de las plantas, como la altura; el número, tamaño, forma, ángulo y color de las hojas, y su marchitez; el grosor del tallo; y el número de puntos de fructificación. Estos son ejemplos de rasgos fenotípicos: la expresión física de lo que codifican los genes de una planta. Los científicos pueden comparar estas mediciones con marcadores genéticos ya conocidos de una variedad vegetal concreta.
Las combinaciones de sensores pueden medir con gran rapidez los rasgos fenotípicos de miles de plantas de forma periódica, lo que permite a los mejoradores y genetistas decidir qué variedades incluir o excluir en pruebas posteriores y acelera enormemente las investigaciones para mejorar los cultivos.
La producción agrícola ha avanzado tanto incluso en las últimas dos décadas que cuesta imaginar cómo será dentro de unas cuantas más. Pero el ritmo de las innovaciones de alta tecnología en la agricultura no deja de acelerarse. No se sorprenda si, dentro de 10 años, conduce por una carretera rural y ve un helicóptero muy pequeño volando sobre un campo, deteniéndose para descender entre los cultivos, usando pinzas robóticas para manipular las hojas y cámaras y visión artificial para buscar insectos, y luego elevándose por encima del dosel del cultivo y dirigiéndose al siguiente lugar de inspección. Todo ello sin que haya ni una sola persona a la vista.
Este artículo se publica en colaboración con The Conversation. Lea el artículo original.
La publicación no implica que el Foro Económico Mundial respalde estas opiniones.
Para mantenerse al día con la Agenda, suscríbase a nuestro boletín semanal.
Autor: Alex Thomasson es profesor de Ingeniería Biológica y Agrícola en Texas A&M University.
Imagen: Un agricultor francés fumiga su cultivo de trigo utilizando datos generados por satélites GPS mientras trabaja en el campo. REUTERS/Stephane Mahe


